정밀 절편 제작을 위한 다축 절편기 시스템의 설계 및 기초 성능 평가
Abstract
Tissue sectioning is an essential preprocessing for pathological diagnosis, tissue analysis, and biomaterial evaluation, and its reliability depends on the section-thickness uniformity and repeatability. We designed and fabricated a multi-axis mechatronic microtome system to realize a target section thickness of 4-5 μm and performed sectioning experiments. The system comprises X-, Y-, and Z-axis ball screw-based linear feeding mechanisms and auxiliary posture-adjustment structures. FEM modal and static structural analyses were conducted to examine the dynamic stability and front-structure deformation. The basic driving performance was evaluated using displacement sensor-based microfeeding tests and input pulse analysis. Under a 2-pulse input, the X- and Y-axis feed displacements were 0.61301 μm and 0.59247 μm, respectively. The 3σ in-position stability values were ±0.1753 μm, ±0.1609 μm, and ±0.1528 μm for the X-, Y-, and Z-axis, respectively, confirming repeatable micro-feeding; effective strokes were approximately 100 mm for the X/Y axes and 120 mm for the Z-axis.
Keywords:
Microtome, Precision sectioning, Multi-axis motion system, Mechatronic system, In-position stability, Stroke evaluation1. 서 론
조직 절편 제작은 병리 진단, 조직 분석 및 바이오 소재 평가 등 다양한 분야에서 필수적인 전처리 공정이며, 절편 두께의 균일성과 반복 재현성은 후속 관찰 및 분석 결과의 신뢰성에 직접적인 영향을 미친다. 특히 디지털 병리 및 정량 영상 분석에서는 절편 두께와 절단 과정에서 발생하는 변형이 영상 품질과 분석 재현성에 영향을 줄 수 있음이 보고되고 있다[1]. 따라서 절편 제작 장비는 목표 절편 두께를 정량적으로 구현할 수 있는 미세 이송 성능과 정지 위치 안정성을 확보할 필요가 있다.
기존 절편 제작 장비는 수동 조작 기반으로 운용되는 경우가 많으며, 작업자의 숙련도에 따라 절편 두께, 표면 품질 및 반복 재현성에 편차가 발생할 수 있다. 또한 수동 방식은 동일한 이송 조건을 반복적으로 적용하기 어렵고, 절편 형성을 위한 이송량과 구동 조건을 정량적으로 설정하기 어렵다는 한계를 가진다. 최근 병리 검사 공정에서는 절편 제작의 표준화와 작업 재현성 향상을 위해 자동 마이크로톰을 포함한 조직 처리, 포매, 절단 및 영상화 공정의 자동화가 확대되고 있다. Munari 등은 병리 검사실에 적용되는 최신 자동화 기술과 자동 마이크로톰의 활용 사례를 검토하고, 절편 제작 공정의 표준화와 재현성 향상을 위한 자동화의 필요성을 제시하였다[2]. 또한 적용되는 최신 자동화 기술과 자동 마이크로톰의 활용 사례를 검토하고, 절편 제작 공정의 표준화와 재현성 향상을 위한 자동화의 필요성을 제시하였다[2]. 또한 관련 선행연구에서는 조직 절편 두께가 분석 결과에 미치는 영향과 파라핀 절편의 두께 변형 특성을 검토하였으며[3-5], 정밀 위치결정 스테이지 분야에서는 구동계의 동특성과 잔류진동 저감 방법이 연구되어 왔다[6, 7]. 그러나 목표 절편 두께와 허용오차로부터 구동계의 요구조건을 도출하고, 이를 다축 절편기 시스템의 구조 설계와 기초 구동 성능평가에 통합적으로 연계한 연구는 제한적이다.
본 연구에서는 조직 절편 두께 및 파라핀 절편의 두께 변화에 관한 선행연구의 절편 두께인 4~5 μm를 참고하여[3-5], 목표 절편 두께를 5 μm로 허용오차는 ±0.5 μm로 선정하였다. 이 기준에 따라 구동계는 이송축의 최소 분해능(resolution)과 정지 위치 안정도(in-position stability)를 함께 고려하여 설계하였다. 아울러 시편 정렬 및 상하 이송에 필요한 이동 범위와 전방 시편 고정부 및 블레이드 장착부의 구조 강성, 정적 변형 및 자세 오차 수준을 설계 요구조건에 포함하였다.
이에 본 연구에서는 기존 수동 절편 제작 방식의 자동화를 위한 다축 메카트로닉스 기반 절편기 시스템을 설계 및 제작하였다. 제안된 시스템은 X, Y, Z축 직선 이송계와 시편 및 블레이드의 자세 조정을 위한 보조 구조로 구성하였으며, 유한요소법(finite element method, FEM)을 이용하여 구조의 고유진동 특성과 자중에 의한 정적 변형을 검토하였다. 또한 실제 박절 실험에 앞서 분해능(resolution), 정지 위치 안정도, 최대 속도(maximum speed) 및 이동 범위(stroke)를 평가하였다. 본 연구의 차별성은 목표 절편 두께와 설계 허용오차를 먼저 설정하고, 이를 다축 이송계의 구조 및 구동 사양과 기초 성능평가 항목에 연계하여 시스템의 설계 타당성을 정량적으로 검토한 데 있다.
2. 실험 장치 설계 및 구성
2.1 전체 시스템 설계 및 구성
본 연구에서는 목표 절편 두께 구현을 위한 기초 구동 플랫폼으로 Fig. 1(a)와 같이 다축 절편기 시스템을 설계하였다. 설계된 시스템은 Fig. 1(b)와 같이 제작되었으며, X, Y, Z축 직선 이송계와 시편 및 블레이드 자세 조정을 위한 보조 구조로 구성하였다. X축과 Y축은 절편 두께 형성과 시편 위치 정렬에 필요한 미세 이송을 담당하도록 구성하였고, Z축은 시편의 상하 이송과 작업 영역 확보를 위한 축으로 구성하였다. 각 직선 이송축에는 볼스크류 기반 스테이지를 적용하여 반복 위치결정과 장거리 이송이 가능하도록 하였다.
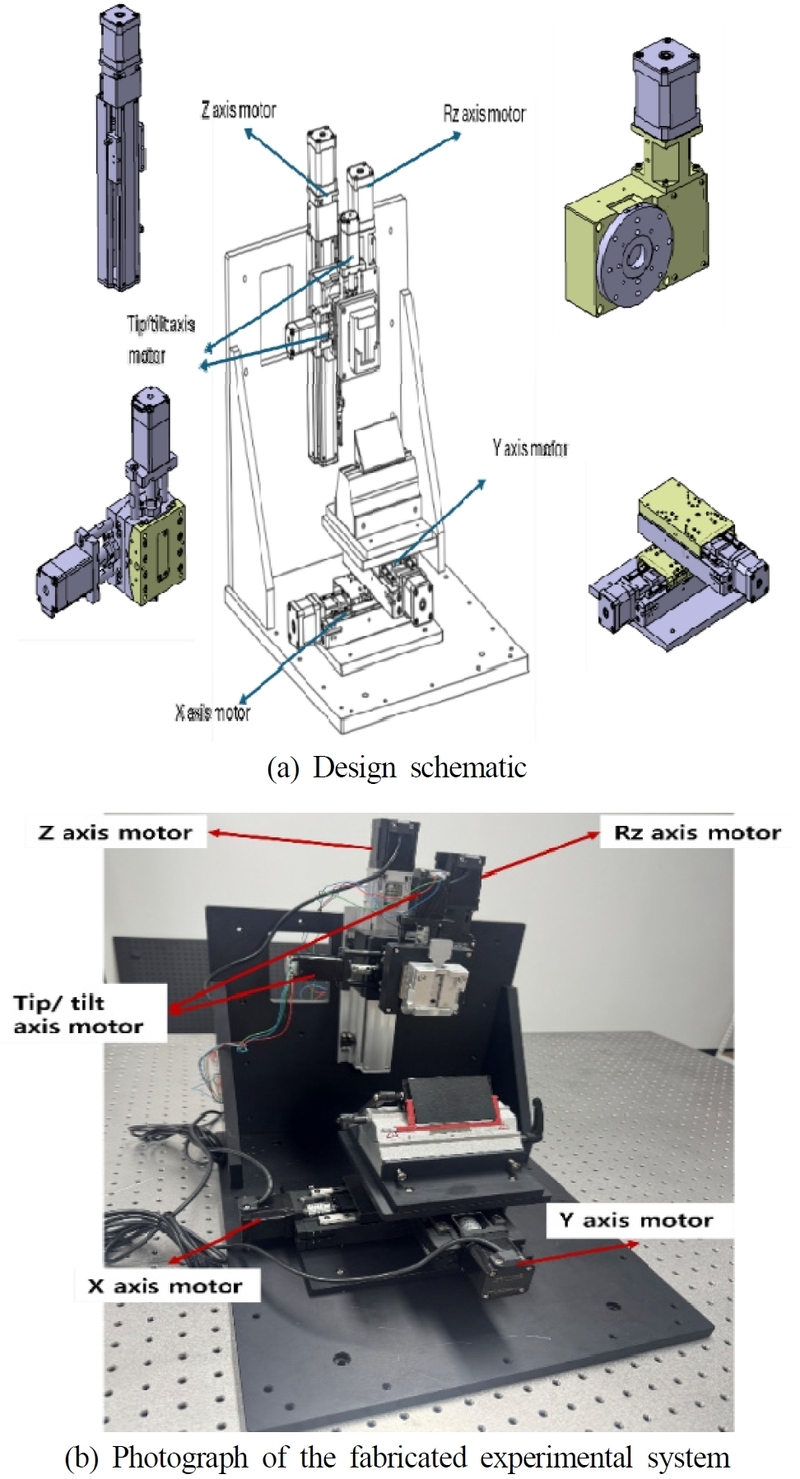
Experimental setup of the thinning test system
2.2 모터 및 스테이지
다축 절편기 시스템의 구동부는 절편 형성에 필요한 미세 이송과 시편의 위치 조정 및 상하 이송을 수행하도록 구성하였다. X축과 Y축은 절편 두께 형성과 시편 정렬을 위한 미세 이송축으로 Z축은 시편의 상하 이동과 작업 영역 확보를 위한 이송축으로 구성하였다. 블레이드와 시편의 자세 조정을 위한 회전 및 고니오 스테이지는 보조 구조로 적용하였으며, 본 연구의 기초 구동 성능 평가는 X, Y, Z축 직선 이송계를 중심으로 수행하였다.
구동 모터는 각 축의 이동 질량, 볼스크류 리드, 목표 가속도 및 축 방향 하중을 고려하여 선정하였다. 볼스크류 구동계의 요구 토크는 다음 식을 이용하여 산정하였다.
식 (1)과 (2)에서 T_req는 요구 토크(N・m), F는 축 방향 하중(N), L은 볼스크류 리드(m/rev), m은 이동 질량(kg), a는 목표 가속도(m/s2), F_ext는 마찰력, 예압, 전달 손실 및 외력을 포함한 추가 하중(N)이다. 목표 가속도는 10 mm/s2로 설정하였으며, Z축의 F_ext에는 이동부의 자중을 포함하였다. 축별 부하 조건을 바탕으로 X축과 Y축에는 KH4248 계열 스테퍼 모터를 적용하였고, Z축에는 수직 하중과 볼스크류 리드 조건을 고려하여 KH4260 계열 스테퍼 모터를 적용하였다.
| (1) |
| (2) |
축별 스테이지의 주요 사양은 Table 1에 정리하였으며, 이동 질량, 볼스크류 리드 및 적용 모터는 Table 2에 나타내었다.

Specifications by axis
Required motion specifications and selected actuators by axis
3. FEM 해석 및 제어 구성
3.1 FEM 시뮬레이션
다축 절편기 시스템은 전방으로 돌출된 시편 고정부와 블레이드 장착부를 포함하므로, 설계 단계에서 구조의 동특성과 자중에 의한 변형을 검토할 필요가 있다. 본 연구에서는 절편기 구조의 기계적 안정성을 검토하기 위하여 유한요소법(finite element method, FEM)을 이용한 모달 해석과 정적 구조 해석을 수행하였다. 해석 모델은 베이스, 시편 고정부 및 블레이드 장착부를 포함한 전체 조립체로 구성하였으며, 주요 구조부와 스테이지의 재질은 Al6061으로 설정하였다. 경계조건으로는 장비 베이스의 밑면을 고정 지지(fixed support) 조건으로 적용하였다.
모달 해석은 동일한 고정 경계조건에서 수행하였으며, 전방 구조부의 1차 고유진동 모드를 검토하였다. 해석 결과, 1차 모드는 전방으로 돌출된 시편 고정부가 Z축 방향으로 거동하는 형태로 나타났으며, 고유진동수는 130.47 Hz로 계산되었다. 이는 본 연구에서 설정한 100 Hz 이상의 설계 검토 기준을 만족하는 결과이다.
정적 구조 해석은 전방으로 돌출된 시편 고정부를 외팔보형 구조로 보고, 자중에 의해 발생하는 처짐을 확인하기 위해 수행하였다. 베이스 밑면에는 고정 지지조건을 적용하고, 하중조건으로 중력을 부여하였다. 해석 결과, 시편 고정부 전방 끝단에서 Y축 방향 최대 변형은 0.014356 mm로 나타났다. 회전 중심으로부터 시편 고정부 끝단까지의 거리 73 mm를 기준으로 자세 오차를 환산하면, 대응 각도는 다음 식에 따라 약 0.0113o로 계산된다.
| (3) |
여기서 θ는 자세 오차, δ는 시편 고정부 끝단의 최대 변형량, L은 회전 중심에서 시편 고정부 끝단까지의 거리이다. 본 시스템에 적용된 고니오 스테이지의 각도 분해능은 0.0014o/pulse이므로, 계산된 자세 오차 0.0113o는 약 8 pulse에 해당한다.
Fig. 2는 1차 모달 해석 결과를 나타내며, Fig. 3은 중력조건에서 전방 시편 고정부에 발생한 Z축 방향 정적 변형 결과를 나타낸다. FEM 해석을 통해 절편기 전체 조립체의 1차 고유진동수와 외팔보형 전방 구조부의 자중에 의한 처짐 및 자세 오차 수준을 설계 단계에서 확인하였다.
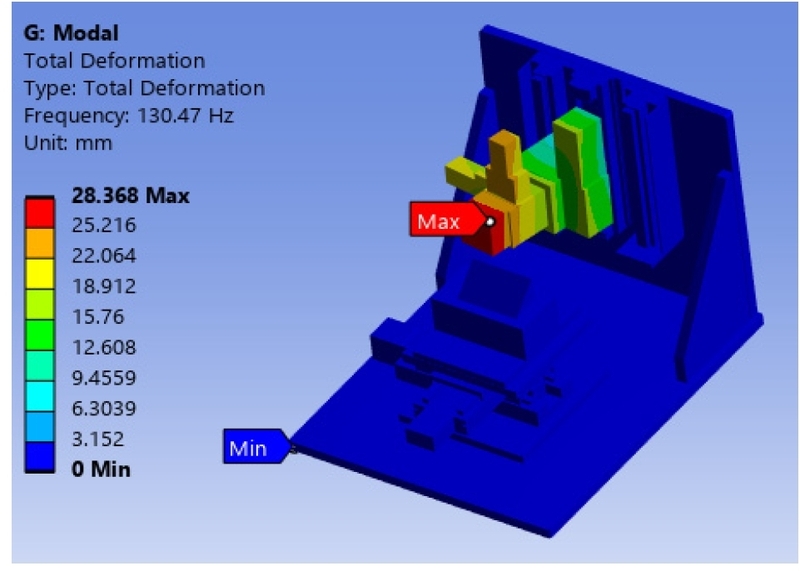
Modal analysis result
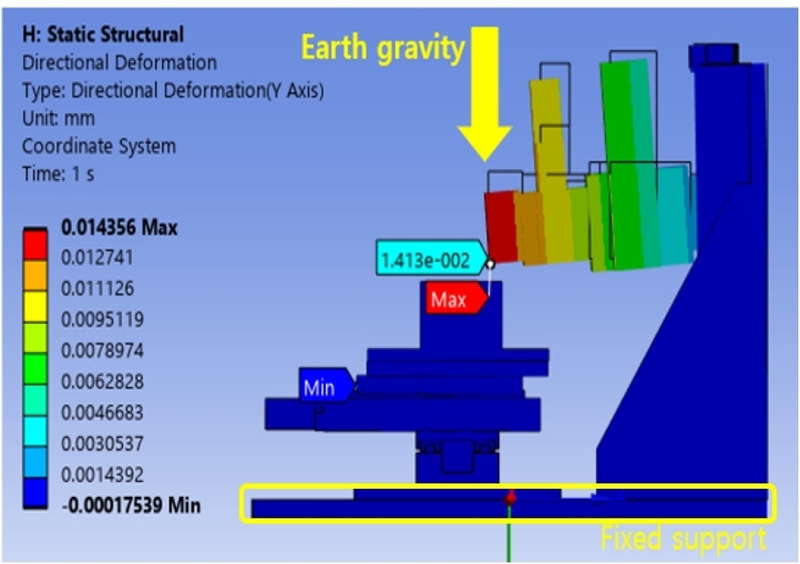
Z-directional deformation of the front holder
3.2 실험 방법 및 제어 구성
본 시스템의 기초 구동 성능 평가는 resolution, in-position stability, maximum speed 및 stroke의 네 가지 항목에 대해 수행하였다. Resolution과 in-position stability는 gap sensor를 이용하여 측정하였고, maximum speed와 stroke는 오실로스코프를 이용하여 모터 구동 입력 펄스를 계측한 뒤 분석하였다. 펄스 신호 분석은 취득된 파형의 시간 정보와 펄스 수를 이용하여 주파수 및 총 입력 펄스를 계산하는 방식으로 수행하였다.
3축 스테이지의 제어 시스템 구성은 Fig. 4에 나타내었다. 본 시스템은 Host PC, 모션제어기(FMCG6A6), 스테퍼 모터 드라이버(KMD3616-DP), 전원공급장치(SMPS), 그리고 각 축을 구동하는 스테퍼 모터로 구성하였다. Host PC와 모션제어기는 LAN 통신으로 연결하였으며, 사용자가 PC에서 설정한 이동거리, 속도 및 가감속 조건은 모션제어기로 전달되도록 구성하였다. 모션제어기는 입력된 구동 조건에 따라 각 축의 펄스 신호를 생성하고, 생성된 펄스 신호는 스테퍼 모터 드라이버를 통해 각 축의 스테퍼 모터로 전달된다.
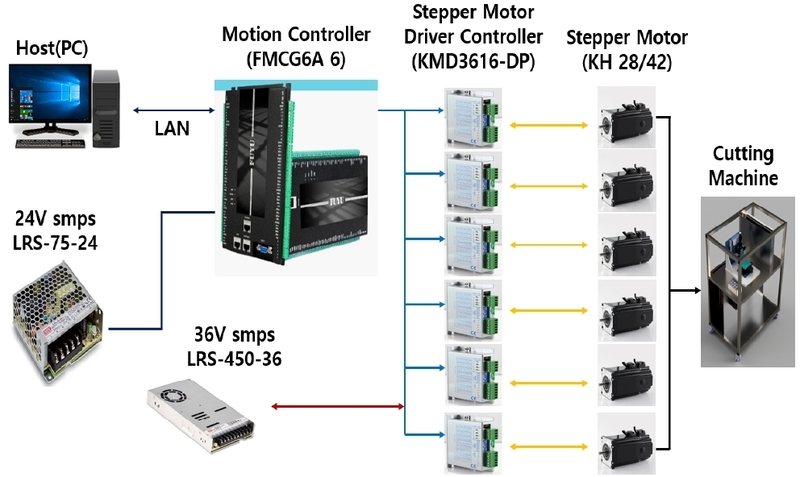
Configuration of the motion control system for the cutting machine
전원 구성은 제어기 및 보조 장치 구동을 위한 24 V SMPS와 모터 드라이버 및 모터 구동을 위한 36 V SMPS로 분리하였다. 각 축 구동은 제조사 드라이버를 이용한 펄스 입력 방식으로 수행하였으며, 본 시스템은 모션제어기에서 생성된 위치 및 속도 명령을 기반으로 각 축을 구동하는 오픈루프 제어 구조로 구성하였다.
3.3 실험 셋업 및 측정 방법
실험 장치의 구성은 Fig. 5에 나타내었다. 실험 셋업은 절편기 본체, capacitive sensor, sensor driver 및 magnet jig로 구성하였다. Resolution 및 in-position stability 측정을 위해 capacitive sensor를 각 축의 측정 위치에 설치하였고, magnet jig를 이용하여 센서 위치를 고정하였다. 센서는 각 축의 이동 방향에 맞추어 배치하였으며, 축 이동에 따른 미세 변위 신호는 sensor driver를 통해 수집하였다.
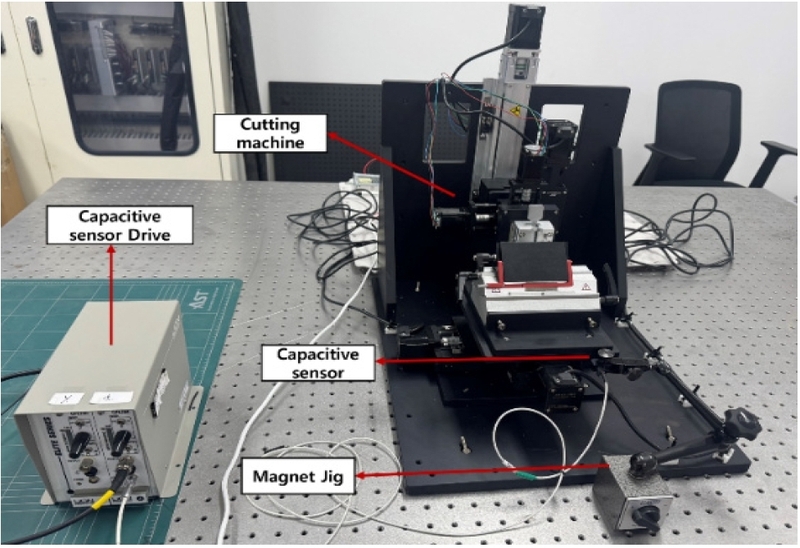
Experimental setup for displacement measurement
Resolution 평가는 1-5 pulse 입력 조건에서 수행하였으며, 각 pulse 조건에 대해 반복 측정을 실시하였다. 변위 분석에서는 backlash 영향이 포함될 수 있는 역방향 이송 구간을 제외하고 동일 방향 이송 구간의 측정 데이터를 사용하였다. 각 조건에서 측정된 변위 데이터를 바탕으로 평균 변위를 계산하고, 이론 이동량과 비교하여 절대오차를 산출하였다. In-position stability는 각 축의 구동 방향에 목표 위치에 정지시킨 후 축별 이동 방향과 센서의 측정 방향이 일치하도록 정렬한 상태에서 일정 시간 동안 변위 데이터를 취득하고, 측정 데이터의 3σ 기준으로 정지상태의 위치변동을 3번측정하여 평균을 계산하여 평가하였다.
Maximum speed와 stroke는 모터 구동 입력 펄스를 오실로스코프로 계측하여 분석하였다. 오실로스코프 프로브는 모터 드라이버의 입력 펄스 단자에 연결하였으며, 취득된 펄스 파형으로부터 주파수와 총 펄스 수를 계산하였다. Maximum speed는 입력 펄스 기반 환산 속도와 목표 구동 조건을 비교하여 평가하였고, stroke는 전체 이동 구간에서 계수된 총 펄스 수를 축별 pulse/mm 값으로 환산하여 계산하였다.
4. 실험 결과 및 고찰
4.1 Resolution
본 연구에서는 목표 절편 두께 5 μm를 달성하기 위해 안정적인 변위 오차를 가지는 최소 분해능(resolution)에 대한 평가가 필요하다. 이론 분해능(pulse)을 기준으로 step 구동 평가를 실시하여 변위 오차가 작은 분해능 조건을 선정하였다.
이론 분해능은 볼스크류 리드와 모터 1회전당 입력 펄스 수를 이용하여 계산하였다. X축과 Y축의 볼스크류 리드는 1 mm/rev이고, Z축은 10 mm/rev이며, 모터 드라이버는 3,200 pulse/rev로 설정하였다. 이에 따라 이론 분해능은 X축과 Y축에서 0.3125 μm/pulse, Z축에서 3.125 μm/pulse로 계산되었다.
분해능 평가는 X축과 Y축의 1-5 pulse 입력 조건에 대해 수행하였다. 각 pulse 조건은 3회 반복 측정하였으며, 각 반복에서는 동일한 pulse 명령을 step으로 구동하여 단계별 변위값을 취득하였다. 변위 분석에서는 backlash의 영향이 포함될 수 있는 역방향 이송 구간을 제외하고 동일 방향 이송 구간의 측정값을 사용하였다. 이론 이동량과 평균 측정값의 차이를 절대오차로 산출하였다. 측정 결과는 Fig. 6과 Table 3에 정리하였다.
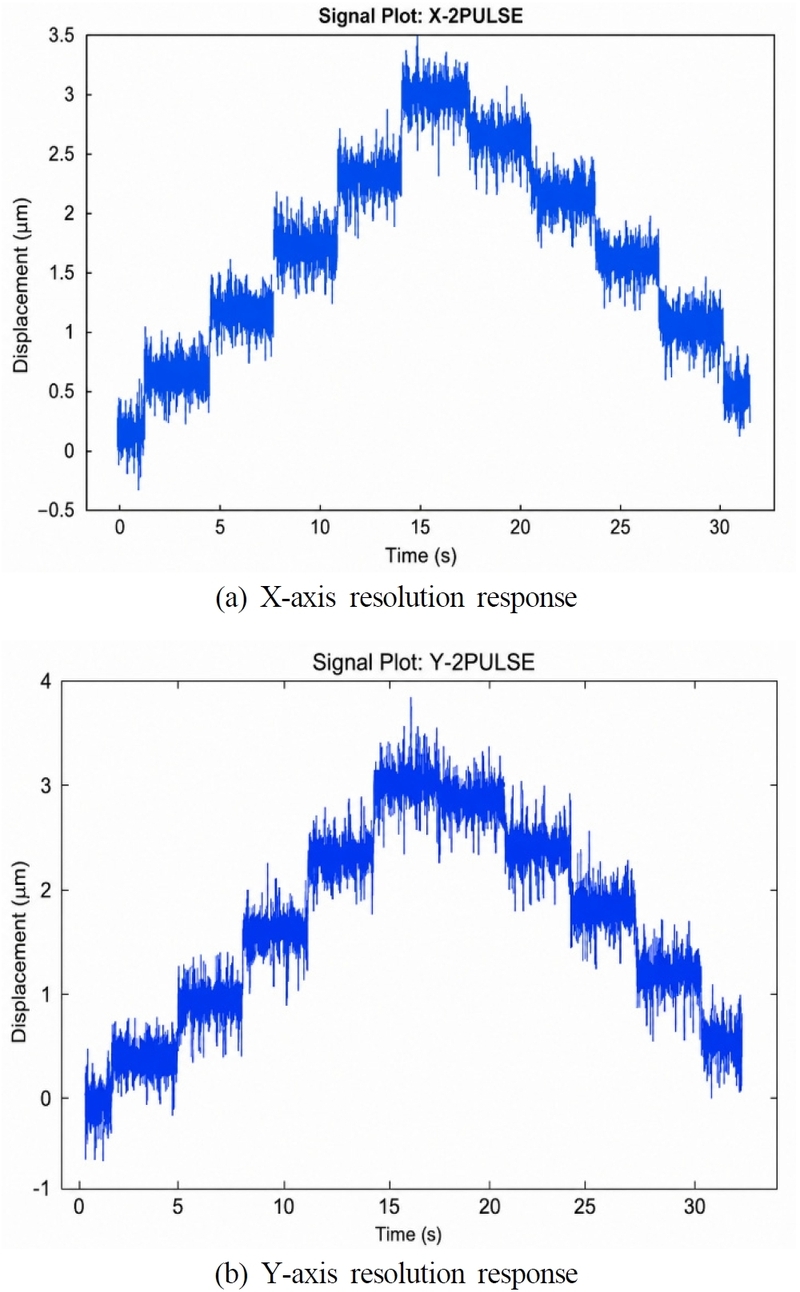
Resolution measurement results of X, Y axis
Resolution result
X축과 Y축은 절편 형성과 시편 정렬 과정에서 공통적으로 이송을 수행하므로, 동일한 pulse 조건을 적용함으로써 X축과 Y축의 구동 명령 체계를 일관되게 구성하여 두 축에 동일하게 적용할 수 있는 pulse 조건을 확보할 필요가 있다.
Table 3에서 2 pulse 조건의 이론 이동량은 X축과 Y축 모두 0.625 μm이며, 측정 결과 두 축 모두 이론값과 비교적 작은 오차 값이 나타났다. 이에 따라 2 pulse 조건을 두 축에 공통으로 적용할 수 있는 최소 resolution 단위로 선정하였다.
본 실험의 결과로 0.625 μm 수준의 단계별 변위 구분이 가능함을 보여준다. 이는 목표 절편 두께 5 μm를 형성하기 위한 미세 구동 성능을 확보하였음을 보여준다. 선정된 최소 resolution 단위는 이후 정지 위치 안정도 결과와 함께 시스템의 기초 구동 성능을 평가하는 기준으로 적용하였다.
4.2 In-position stability
In-position stability는 각 축이 목표 위치에 도달한 후 hold 상태에서 위치 변동 수준을 확인하기 위한 항목이다. 본 연구에서는 각 축을 목표 위치에 정지시킨 후 약 10 s 동안 gap sensor 출력을 취득하였고, 측정 데이터의 표준편차를 이용하여 3σ 기준으로 정리하였다.
측정 결과, X축은 평균 0.1753 μm, Y축은 평균 0.1609 μm, Z축은 평균 0.1528 μm의 in-position stability를 나타내었다. 세 축 모두 0.15~0.17 μm 수준의 3σ 값을 보였으며, 측정 결과는 Fig. 7과 Table 4에 정리하였다. 이는 각 축이 정지 후 sub-μm 수준의 위치 변동을 유지하고 있음을 보여주며, 목표 절편 두께 형성을 위한 정지 안정성을 검토하는 기초 자료로 활용하였다. 또한 X, Y, Z축 간 3σ 값의 차이가 크지 않아 각 축의 정지 상태에서 유사한 수준의 위치 안정도를 확인하였다.
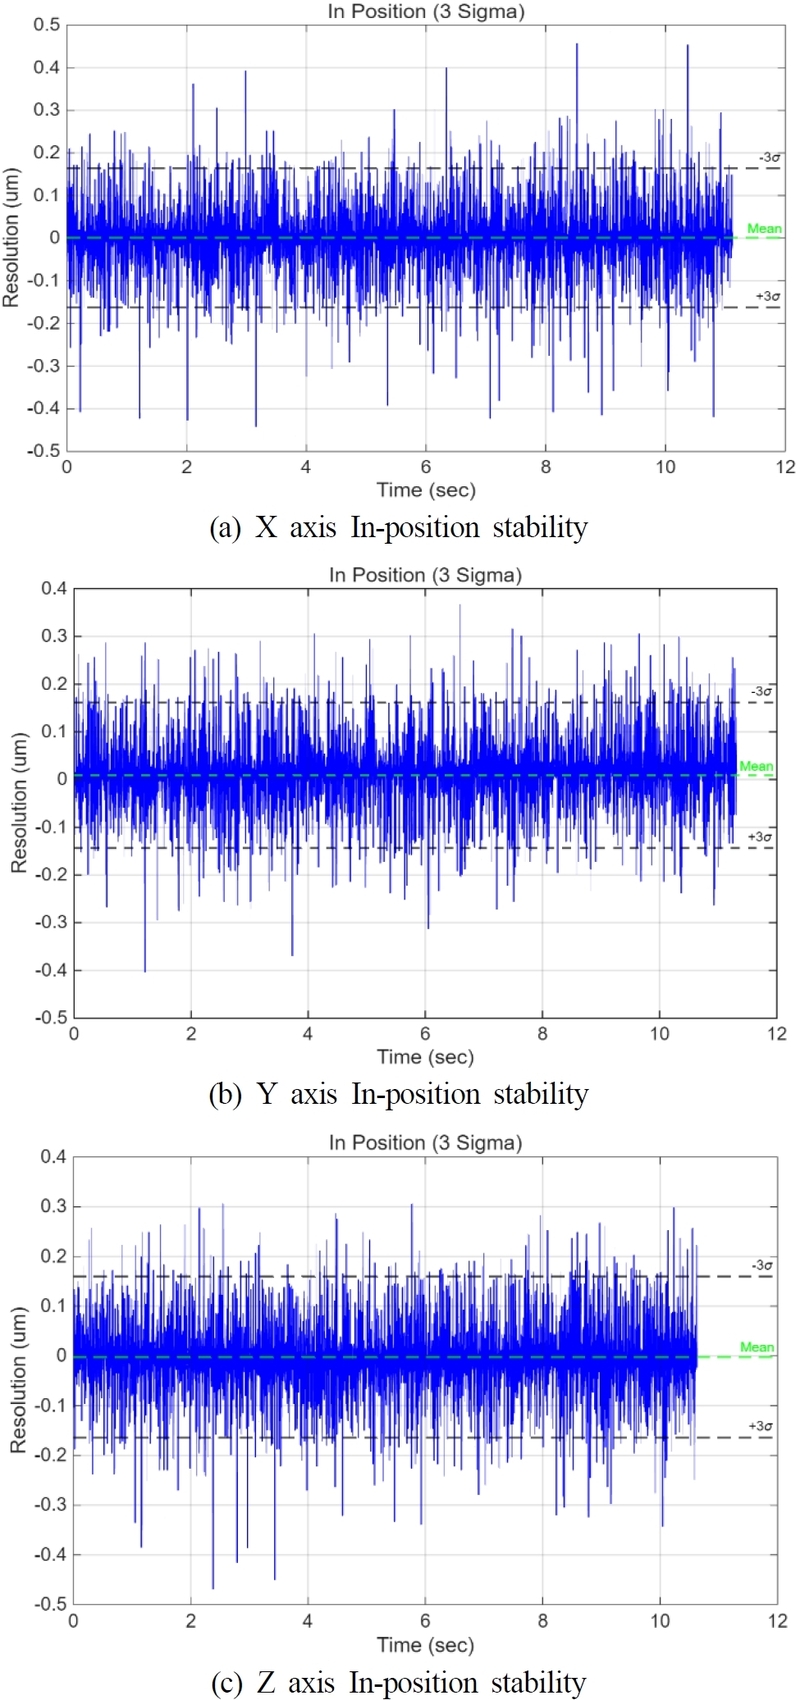
In-position stability result
In-position stability result (3σ)
4.3 Max speed & Stroke
본 연구에서 maximum speed는 각 축에 대해 설정한 목표 구동 조건과 입력 펄스 기반 환산값을 비교하여, 축별 속도 구동 범위를 확인하기 위한 항목으로 평가하였다. 축별 목표 속도는 각 축의 볼스크류 리드와 목표 회전속도를 기준으로 다음 식에 따라 산정하였다.
| (4) |
식 (4)에서 v는 이송 속도(mm/s), n은 회전속도(rpm), L은 볼스크류 리드(mm/rev)이다. X축과 Y축은 리드 1 mm/rev 조건에서 목표 회전속도를 900 rpm으로 설정하였으며, 이에 따른 목표 속도는 15 mm/s이다. Z축은 리드 10 mm/rev 조건에서 목표 회전속도를 800 rpm으로 설정하였으며, 이에 따른 목표 속도는 133.333 mm/s이다.
Maximum speed 평가는 오실로스코프를 이용하여 모터 드라이버 입력 펄스를 계측하는 방식으로 수행하였다. 모터 구동 시스템에서 입력 펄스의 주파수는 단위 시간당 모터에 전달되는 위치 명령의 수를 의미하며, 설정된 모터 회전당 펄스 수를 적용하면 모터 회전속도로 환산할 수 있다. 이후 환산된 회전속도에 각 축의 볼스크류 리드를 적용함으로써 실제 이송 속도를 산출하였다.
각 축의 목표 구동 조건과 측정 결과는 Table 5에 정리하였으며, 축별 속도 프로파일은 Fig. 8에 제시하였다. 측정 속도는 목표 속도와 전반적으로 유사한 수준인 약 7~11%의 차이가 확인되었다.
Maximum speed results of X, Y, Z axis
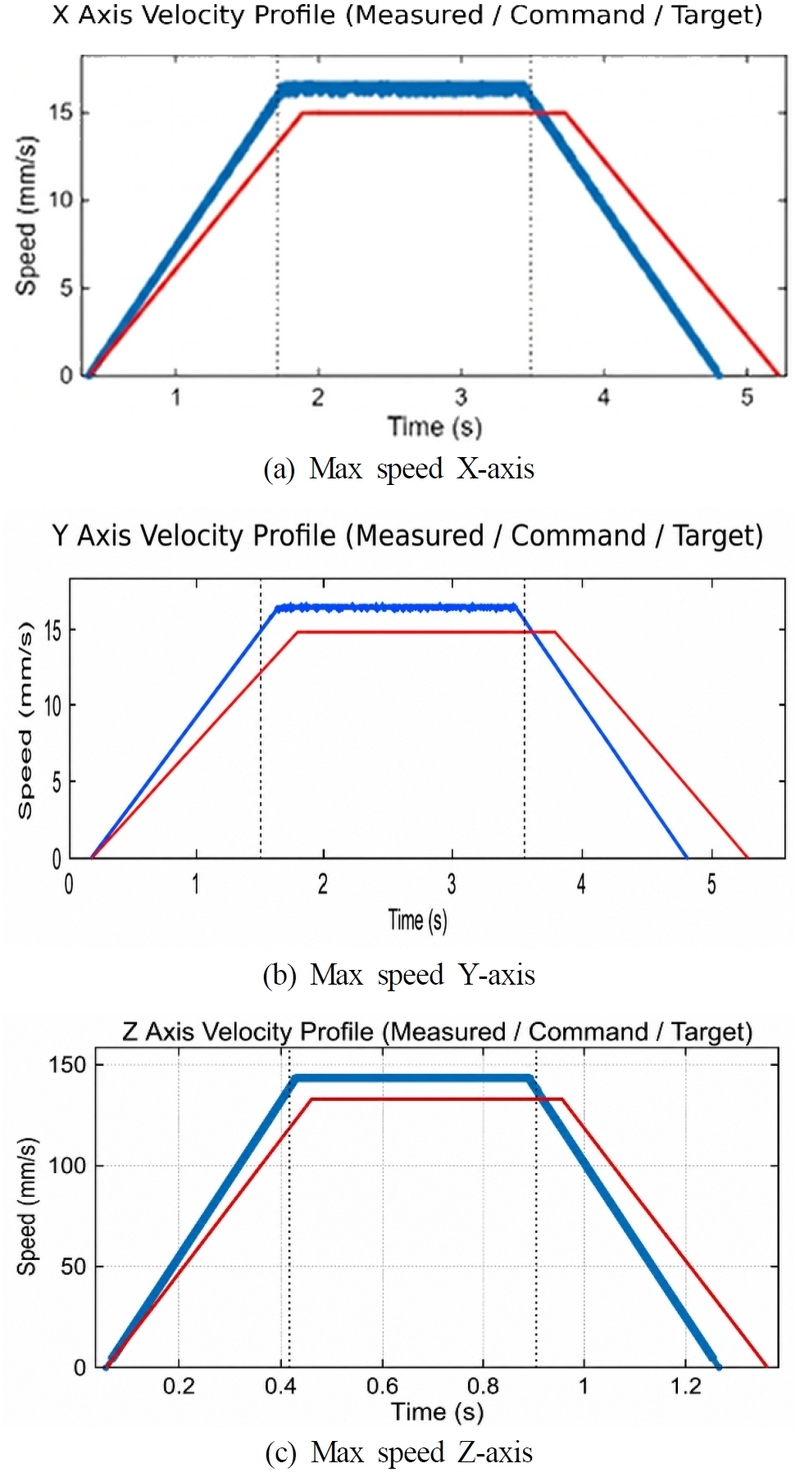
X/Y/Z velocity profiles before calibration
Maximum speed의 경우 이송 소요시간에 영향을 주는 보조 평가 항목으로 장치의 목표 기능 수행에 허용 가능한 수준으로 판단된다. 목표 절편 두께 형성과 직접 관련된 성능은 분해능과 정지 위치 안정도 결과를 통해 별도로 평가하였다.
Stroke 평가는 전체 이동 구간에서 계수된 총 펄스 수를 바탕으로 이동거리를 환산하여 수행하였다. 본 연구에서 설계 목표 stroke는 X축과 Y축 100 mm, Z축 120 mm로 설정하였다.
각 축의 stroke 측정 결과는 Fig. 9에 나타내었고, 설계 목표 stroke와 환산 이동거리의 비교 결과는 Table 6에 정리하였다. X축, Y축, Z축의 상대오차는 각각 -0.461%, +0.263%, -0.803%로 계산되었으며, 세 축 모두 1% 이내의 오차를 나타내었다. 이를 통해 X축과 Y축은 약 100 mm급, Z축은 약 120 mm급의 이동 범위를 확인하였다.
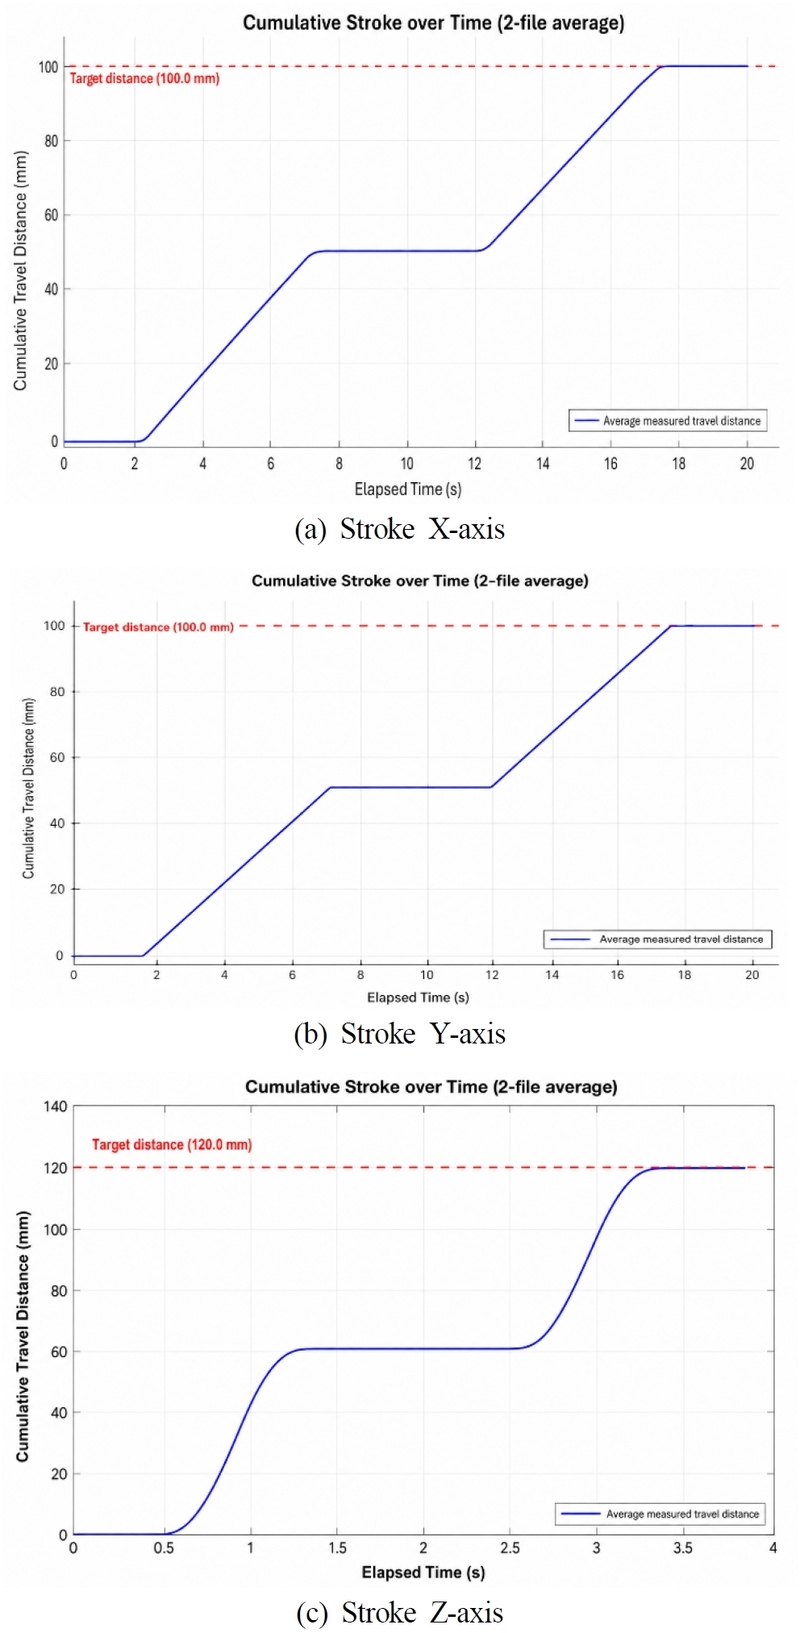
Comparison of commanded stroke and measured stroke for X, Y, Z axis
Stroke results of X, Y, Z axis
5. 결 론
본 연구에서는 기존 수동 절편 제작 방식의 자동화를 목표로 다축 메카트로닉스 기반 절편기 시스템을 설계 및 제작하고, X, Y, Z축 이송계의 기초 구동 성능을 평가하였다. 제안된 시스템은 목표 절편 두께 5 μm와 허용오차 ±0.5 μm를 기준으로 설계되었으며, resolution, in-position stability, maximum speed 및 stroke를 중심으로 성능을 검토하였다.
최소 Resolution 단위인 2 pulse 구동 시 X축과 Y축에서 각각 0.6130 μm와 0.5924 μm의 평균 변위가 측정되었다. In-position stability 평가에서는 X축 0.1753 μm, Y축 0.1609 μm, Z축 0.1528 μm의 3σ 평균값을 나타내었다. Resolution 누적오차와 in-position stability를 보수적으로 합산한 결과, X축은 0.27122 μm, Y축은 0.42114 μm로 계산되었으며, 두 값 모두 대표 절편 두께 5 μm에 대한 허용오차 ±0.5 μm 이내에 해당하였다.
Maximum speed 평가는 입력 펄스 기반 환산값을 이용하여 수행하였다. X축과 Y축은 15 mm/s 입력 조건에서 각각 16.44 mm/s와 16.60 mm/s의 환산 속도를 나타내었고, Z축은 133 mm/s 입력 조건에서 143 mm/s의 환산 속도를 나타내었다. Stroke 평가에서는 X축 99.539 mm, Y축 100.263 mm, Z축 119.036 mm의 이동거리가 산출되었으며, 세 축 모두 설계 목표 stroke 대비 1% 이내의 오차를 보였다.
종합하면, 제안된 다축 절편기 시스템은 목표 절편 두께 형성을 위한 최소 Resolution 조건, 정지 위치 안정성, 속도 구동 범위 및 장거리 이송 범위를 기초 성능 평가 단계에서 확인하였다. 본 연구 결과는 향후 실제 절편 제작 실험을 통한 절편 두께 재현성 및 절단 품질 검증을 위한 기초 자료로 활용될 수 있다.
Acknowledgments
이 연구는 정부(과학기술정보통신부)의 재원으로 한국연구재단의 지원(No. RS-2024-00431837)과 정부(산업통상자원부)의 재원으로 지원(No. RS-2024-00441886)을 받아 수행된 연구임.
References
-
Li, Y., Li, T., 2025, Hardware and Quality-Control Factors Influencing Digital Pathology Reproducibility, Pol. J. Pathol., 76:4 275-283.
[https://doi.org/10.5114/pjp.2025.159327]

-
Munari, E., Scarpa, A., Cima, L., Pozzi, M., Pagni, F., Vasuri, F., Marletta, S., Dei Tos, A. P., Eccher, A., 2024, Cutting-Edge Technology and Automation in the Pathology Laboratory, Virchows. Arch., 484 555-566.
[https://doi.org/10.1007/s00428-023-03637-z]
-
Joignant, A. N., Knizner, K. T., Xi, Y., Muddiman, D. C., 2023, Evaluating the Optimal Tissue Thickness for Mass Spectrometry Imaging Using Infrared Matrix-Assisted Laser Desorption Electrospray Ionization, Rapid Commun. Mass Spectrom., 37:22 e9638.
[https://doi.org/10.1002/rcm.9638]
-
Xiang, Y., Guo, Y., Yang, Z. W., 2018, A Study of Area and Thickness Compression of Paraffin Sections, Image Anal. Stereol., 37:3 205-212.
[https://doi.org/10.5566/ias.1868]
- Collan, Y., 1983, Stereology and Morphometry in Pathology: An Introduction, Proc. 2nd Symp. Morphometry in Morphological Diagnosis, 207-213, <https://ias-iss.org/acta/ActaStereologica_pdf/AS_4180.pdf, >.
- Park, S. W., Hong, S. W., Choi, H. S., Jang, J. W., 2008, Dynamic Modeling and Input Shaping Control of a Positioning Stage, Transactions of the Korean Society of Machine Tool Engineers, 17:2 83-89.
- Seo, Y. G., Jang, J. W., Hong, S. W., 2009, Residual Vibration Reduction of Precise Positioning Stage Using Virtual-Mode Based Input Shapers, J. Korean Soc. Manuf. Technol. Eng., 16:3 255-260.
M.Sc. Student in the Department of Mechanical Engineering at KIETCH. His research interests include ultra-precision system.
E-mail: ejrgh3029@kitech.re.kr
M.Sc. Student in the Department of Mechanical Engineering at KIETCH. His research interests include ultra-precision system.
E-mail: ujoonkang@kitech.re.kr
Principal Researcher in the Regional Industrial Innovation Department (ESH), KITECH. His research interests include ultra-precision system design and the development of semiconductor inspection, packaging, and test equipment.
mail: hak1414@kitech.re.kr
Researcher in the Industrial Transformation Technology Department, KITECH. His research interests include ultra-precision system design and the development of semiconductor inspection, packaging, and test equipment.
E-mail: ccc16cc@kitech.re.kr