유세포분석을 위한 Physics-Informed Bayesian Optimization 기반 공압 유동 제어 알고리즘 연구
Abstract
This study compared different flow-rate control algorithms based on vision-based indirect measurements in a pneumatic control system for polydimethylsiloxane microfluidic chips used in flow cytometry. Microfluidic systems are difficult to control precisely using a mathematical model alone owing to channel fabrication errors and bubble formation, and conventional iterative learning control (ILC) converges quickly, but is unstable under measurement noise. Thus, a physics-informed Bayesian optimization (PIBO) method that registered the Poiseuille law as the prior mean function of a Gaussian process was proposed. To emulate the experimental uncertainty, the measurement, offset, and spike noise were applied to a virtual chip model, and ILC, standard BO, and PIBO were compared. Under increasing noise, ILC exhibited persistent oscillation after convergence, whereas PIBO maintained stable convergence by statistically absorbing noise. PIBO was further applied to an actual pneumatic flow-control system, where it reliably converged to the target flow rate, thereby confirming its practical feasibility.
Keywords:
Microfluidic flow control, Physics-informed Bayesian optimization, Pneumatic pressure control, Flow cytometry1. 서 론
형광 활성화 세포 분류(fluorescence-activated cell sorting, FACS)는 형광 신호를 기반으로 세포를 고속으로 식별/분리하는 기술로 높은 감도와 정밀성을 바탕으로 생명과학 및 의료 진단 분야에서 널리 활용되고 있다[1]. 최근에는 수십 마이크로미터 규모의 채널에서 유체를 정밀하게 조작하는 미세유체칩(microfluidic chip) 기술과 결합되어[2] 나노리터 수준의 droplet 내부에 세포를 개별 봉입하여 고처리량 단일세포 분석을 수행하는 형광 활성화 droplet 분류(fluorescence-activated droplet sorting, FADS) 플랫폼으로 발전하고 있다[3]. 이러한 시스템에서는 세포를 봉입한 droplet을 일정한 간격으로 정렬한 뒤 타겟 droplet만 선별하여 회수하며 이 과정에서 droplet이 일정한 간격과 속도로 검출선을 통과해야 정확한 선별이 이루어진다. 따라서 Sample과 Sheath 유체의 유속 및 비율을 정밀하게 제어하는 것이 분류 정확도를 좌우하는 핵심 과제이다. 기존 미세유체 시스템에서는 주로 시린지 펌프(syringe pump)가 유체 구동 수단으로 사용되어 왔으나 스텝 모터와 리드 스크류 구조에서 발생하는 기계적 맥동(mechanical pulsation)이 유량 불안정성을 유발한다는 근본적인 한계가 있다. 이러한 맥동은 저유량 조건에서 더욱 심화되어 droplet 생성의 균일성을 저해하며[4] 설정값 변경에 대한 응답 속도 또한 느려 동적 제어에 적합하지 않다. 이를 극복하기 위해 최근에는 압축 기체로 리저버의 유체를 직접 구동하는 공압 제어(pneumatic pressure-driven) 방식으로의 전환이 활발히 이루어지고 있다. 공압 구동은 시린지 펌프 대비 유량 변동이 작고 설정값 응답이 빠르며 대용량 리저버 사용이 가능하여 장시간 연속 구동에 유리하다[5].
공압 제어 방식에서는 일반적으로 칩 외부에 압력 리저버(reservoir)를 두고 튜빙으로 유체를 공급하며 이 경우 리저버와 칩 사이에 인라인 유량 센서를 배치하여 유량을 직접 계측할 수 있다. 그러나 외부 리저버 방식은 튜빙 연결부가 오염 경로가 될 수 있고 유체 교체 시 조작이 번거롭다는 한계가 있다. 본 연구에서는 이러한 문제를 완화하기 위해 리저버를 칩 상단에 직접 결합하는 on-chip reservoir (coupler) 구조를 채택하였으며 이를 통해 튜빙 연결에서 발생하는 오염을 줄이고 유체 교체를 용이하게 하였다.
다만 이러한 on-chip 구조에서는 리저버와 채널 사이에 인라인 센서를 삽입할 공간을 확보하기 어려워 개별 채널의 유량을 직접 계측하는 것이 구조적으로 제약된다. 한편 미세유체 분야에서는 카메라 기반 비전 시스템을 이용하여 droplet의 유속과 크기를 측정하는 방법이 제시되어 왔다[6, 7]. 본 연구에서는 이를 활용하여 두 검출선을 통과하는 droplet의 유속으로부터 채널 유량을 간접적으로 산출하였다. 비전 기반 간접 측정은 채널 내 삽입형 센서 없이 유량 정보를 확보할 수 있으나 측정값이 영상 처리 과정에서 발생하는 픽셀 단위 오차에 노출되므로 이러한 측정 환경에 적합한 피드백 제어 알고리즘의 설계가 요구된다.
미세유체 시스템의 비선형 불확실성을 처리하기 위한 피드백 제어 기법으로 반복 학습 제어(iterative learning control, ILC)와 베이지안 최적화(Bayesian optimization, BO)가 적용되어 왔다. 그러나 기존 연구에서 이들 알고리즘의 제어 대상은 droplet의 크기[8] 또는 층류 계면의 위치[9] 등 형상/위치 제어에 국한되어 왔으며 비전 기반 간접 측정 환경에서 유량(flow rate) 자체를 직접 제어 대상으로 삼은 사례는 아직 없었다. 한편 ILC와 BO는 시스템에 대한 사전 정보 없이 입출력 관계를 처음부터 학습하는 구조이므로 미세유체칩과 같이 채널 형상 및 유체 물성에 대한 물리 모델이 이미 존재하는 시스템에서는 해당 물리 정보가 제어에 활용되지 못한 채 남게 된다.
본 연구에서는 ILC와 BO를 공압 미세유체칩의 유량 제어에 적용하고 나아가 Hagen-Poiseuille 법칙 기반의 채널 모델을 가우시안 프로세스 (Gaussian process, GP)의 prior mean function으로 사용한 Physics-Informed Bayesian Optimization (PIBO)을 제안하였다. PIBO는 압력-유량 간 전역적 경향성을 물리 모델이 담당하고 채널 제조 편차 및 유체-채널 계면 효과 등에서 발생하는 비선형 잔차만을 GP가 학습하도록 구성하여 기존 BO 대비 탐색 효율과 수렴 성능을 개선하고자 하였다. 제안 기법의 성능을 검증하기 위해 시스템 모델로 구성한 가상 칩 환경에 비전 측정 오차를 모사한 노이즈 조건을 부여하고 ILC, Standard BO, PIBO의 수렴 거동을 비교/분석하였다. 시뮬레이션 결과 PIBO는 ILC와 Standard BO 대비 향상된 수렴 성능을 보였으며 측정 노이즈가 증가하는 조건에서도 GP가 노이즈를 통계적으로 흡수하여 안정적인 수렴을 유지하는 것을 확인하였다. 나아가 제안 기법을 실제 공압 제어 시스템에 적용하여 목표 유량에 맞게 제어할 수 있음을 확인하였다.
2. 본 론
2.1 시스템 모델링 및 제어 문제 정의
본 연구에서 대상으로 하는 공압 유동 제어 시스템의 전체 구성은 Fig. 1과 같다. 제어 대상 시스템은 공압 컨트롤러가 Sample 및 Sheath 라인에 인가하는 압력(Psample, Psheath)을 입력으로 받아 PDMS Y-채널 칩 내부에서 형성된 유동의 전체 유량 Qtot을 비전 시스템으로 측정하는 구조이다. 비전 기반 유량 간접 측정의 원리는 Fig. 2에 나타내었다. 제어의 목표는 측정된 전체 유량 Qtot을 목표 유량 Q*에 수렴시키는 것이며 이를 정량화하기 위한 목적함수(objective function)를 다음과 같이 정의하였다.
| (1) |
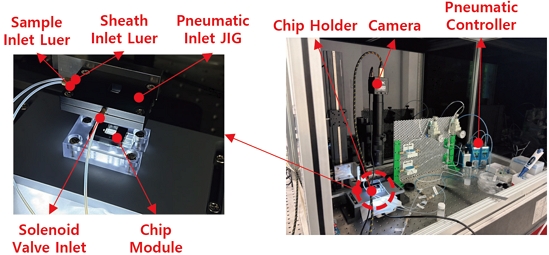
Overall configuration of the pneumatic flow control system
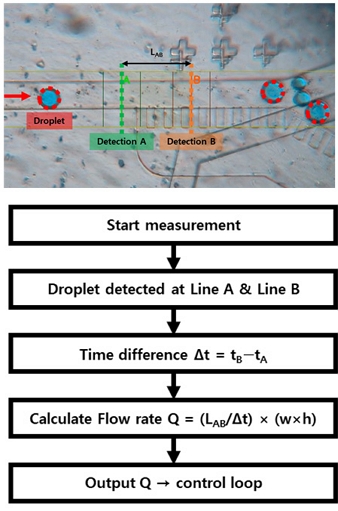
Principle of vision-based indirect flow rate measurement
목적함수는 수식 (1)과 같이 목표 유량에 대한 상대 오차로 설정하였다.
PIBO에 물리 정보를 제공하기 위해 Hagen-Poiseuille 법칙에 기반한 채널 저항 모델을 구성하였다. PDMS 칩의 채널 구조 및 각 구간의 저항 모델은 Fig. 3과 같다. Fig. 3의 칩은 droplet 간격 조정부와 선별부로 구성된다. 미리 생성한 water-in-oil droplet을 Sample 채널로 재주입하고 Sheath 채널로 oil을 공급하여 T-junction에서 droplet 사이의 간격을 확보한다. 이는 droplet이 하나씩 일정한 간격으로 검출선을 통과하도록 하여 정확한 선별을 가능하게 한다. 이후 Y-junction 구조는 간격이 조정된 droplet 중 타겟 droplet을 선별하는 채널로 타겟 droplet은 collection 방향으로 회수되고 그 외 droplet은 waste 방향으로 배출된다. Y-junction 구조는 채널 전체의 유동 저항에 포함되므로 저항 항 RY로 모델에 반영하였다.
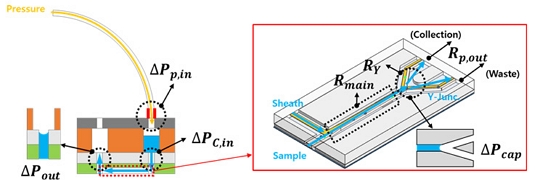
Channel structure and hydraulic resistance model of the PDMS chip
이러한 채널 구조를 따라 Sample과 Sheath 라인의 압력-유량 관계를 저항 모델로 표현하였다. 먼저 높이 h가 폭 w보다 작은 직사각형 미세 채널의 저항은 형상 보정항을 포함하여 수식 (2)와 같이 표현된다.
| (2) |
여기서 μ는 동점도, L은 채널 길이, w는 채널 폭이다. 칩 내부는 Sample 입구 채널, Sheath 입구 채널 두 라인이 합류하는 공유 구간으로 구분되며 각 라인의 전체 소요 압력은 수식 (3)과 같이 모델링된다.
| (3) |
수식 (3)에서 ΔPp,inv과 ΔPC,in은 각각 공압 입구 손실과 입구 채널의 점성 손실이고 (Rmain + RY + Rp,out)Qtot은 두 라인이 공유하는 구간의 점성 손실이며 ΔPgrav는 정수압 오프셋, ΔPcap은 모세관 장벽이다. 공유 구간의 유량 Qtot은 두 라인 유량의 합(Qtot = Qs + Qsh)이다. 본 소요 압력식은 Sample 라인과 Sheath 라인에 대해 각각 독립적으로 계산된다. 이때 공압 입구 저항 Rp,inv은 공압 직결 구조로 0이며 출구 hole 저항 Rp,out은 hole 직경이 충분히 커서 무시할 수 있는 수준이지만 모델의 완전성을 위해 표기하였다.
점성 손실 항은 수식 (2)의 저항에 유량을 곱한 RQ 형태로 계산된다. 각 라인의 입구 채널 저항과 공유 구간 저항의 합을 라인별 전체 직렬 저항 Rtotal,i = Ri,in + Rmain + RY로 정의한다.
정수압 오프셋 ΔPgrav 는 리저버 액면과 칩 사이의 높이차 Δh에 의해 발생하며 수식 (4)와 같다.
| (4) |
여기서 ρ는 유체 밀도, g는 중력가속도이다. 작동 유체 HFE-7500은 밀도가 물보다 약 60% 높아 높이차의 영향이 크며 높이차 1 cm당 약 1.583 mbar이다.
모세관 장벽 ΔPcap은 미세유체 계면의 표면 장력에 의해 형성되는 메니스커스에서 발생하며 Young-Laplace 관계로부터 수식 (5)와 같이 표현된다.
| (5) |
여기서 γ는 계면장력, θ는 접촉각이다. HFE-7500의 계면장력(약 13.8 mN/m)과 PDMS 상 접촉각 범위(약 30°~80°)를 적용하면 ΔPcap은 약 3.29 mbar로 추정된다.
작동 유체로는 HFE-7500을 사용하였고 채널 높이는 50 μm로 고정하였다. 수식 (2)로부터 산출한 라인별 전체 저항은 Sample 라인 Rtotal,s ≈ 6.20 × 10¹² Pa·s/m3, Sheath 라인 Rtotal,sh ≈ 10.97 × 10¹² Pa·s/m3이다. 본 모델에 사용된 유체 물성 및 유압 파라미터는 Table 1에 정리하였으며 이 유압 모델은 이후 시뮬레이션의 가상 칩 거동과 PIBO의 prior mean function을 정의하는 물리적 기준으로 사용되었다.

System properties and channel parameters
2.2 선행 제어 알고리즘
반복 학습 제어(ILC)는 동일한 작업을 반복 수행하는 시스템에서 이전 시도(trial)의 오차를 다음 시도의 입력에 반영하여 점진적으로 목표 출력에 수렴시키는 제어 기법이다. k번째 시도의 입력 uk와 오차 ek에 대해 입력 갱신은 수식 (6)과 같이 정의된다.
| (6) |
여기서 q는 학습 이득(learning gain)이며 입출력 기울기의 상한 βU에 대해 수식 (7)의 수렴 조건을 만족할 때 시도 반복에 따라 오차가 0으로 수렴한다.
| (7) |
미세유체 분야에서 ILC는 Y형 채널의 층류 계면 위치 제어[9], T-junction에서의 droplet 크기 제어[6] 등에 적용되어 모델 불확실성이 있는 상황에서도 효과적으로 수렴함을 보였다. 다만 수식 (6)은 측정된 오차 ek를 직접 입력 보정에 사용하므로 측정값에 큰 노이즈가 포함될 경우 보정 방향이 매 시도마다 흔들려 수렴 후에도 진동이 지속될 수 있다.
Bayesian Optimization(BO)은 평가 비용이 큰 블랙박스 목적함수를 가우시안 프로세스(GP) 대리 모델(surrogate model)로 근사하고 취득 함수(acquisition function)를 통해 다음 평가점을 선택하는 전역 최적화 기법이다. 관측 데이터 (X, y)에 대한 임의의 압력 P에서의 GP 사후 평균은 수식 (8)과 같다.
| (8) |
여기서 μ*(P)는 입력 압력 P에서의 GP posterior mean이고 m(P)는 물리 모델로 정의한 prior mean이다. X는 이미 관측한 압력 조건의 집합이고 y는 각 조건에서 측정한 목적 함수 값의 벡터이며 m(X)는 X에서의 prior mean 벡터이다. K는 관측점들 사이의 커널 행렬이고 k*는 예측점 P와 관측점 사이의 공분산 벡터이며 위 첨자 T는 전치를 의미한다. 본 연구에서는 Matérn 5/2 커널과 Expected Improvement (EI) 취득 함수를 사용하였다. Standard BO는 prior mean function을 m(P)=0으로 두어 시스템에 대한 사전 정보 없이 입출력 관계 전체를 데이터로부터 학습한다. 미세유체 분야에서는 컴퓨터 비전과 결합한 droplet 생성 최적화[10], droplet 크기/빈도의 자동 제어[11] 등에 적용되었다. 그러나 m(P) = 0 가정은 물리 모델이 존재하는 시스템에서도 이를 활용하지 못한 채 넓은 탐색 공간을 처음부터 탐색해야 하는 cold-start 문제를 수반한다.
2.3 Physics-Informed Bayesian Optimization (PIBO)
물리 모델을 GP의 prior mean으로 사용하는 접근은 NiTi 형상기억합금 설계[12], 반도체 박막 성장[13], 입자가속기 빔 최적화[14] 등 타 분야에서 그 효과가 적용되어 왔으나 미세유체칩의 유량 제어에 적용된 사례는 보고되지 않았다. 본 연구는 이러한 물리 정보를 미세유체칩 유량 제어에 활용하는 PIBO를 제안한다.
PIBO는 Standard BO의 prior mean function을 영(zero)이 아닌 물리 모델로 대체하는 것을 핵심으로 한다. 수식 (3)의 모델링으로부터 임의의 인가 압력 P에 대한 예측 유량 Qmodel(P)을 산출할 수 있으며 이를 목적함수에 대입하여 prior mean function을 수식 (9)와 같이 정의하였다.
| (9) |
이때 GP는 목적함수 전체가 아니라 물리 모델이 설명하지 못하는 잔차(residual)만을 수식 (10)과 같이 학습한다.
| (10) |
압력-유량 간의 전역적 경향성은 물리 모델 m(P)이 담당하고 채널 제조 편차, PDMS 탄성 변형, 유체-채널 계면 효과 등에서 발생하는 비선형 잔차 δ(P)만을 GP가 학습하므로 GP가 근사해야 할 함수의 복잡도가 감소하여 탐색 효율과 수렴 성능의 개선이 기대된다.
또한 PIBO는 물리 모델이 예측하는 최적 압력 근방을 초기 탐색점으로 설정함으로써 물리 정보를 탐색 공간뿐 아니라 탐색 시작점의 결정에도 활용한다. 이는 prior mean을 통한 전역 경향성 반영과 함께 PIBO의 주요 설계 의도이다.
2.4 시뮬레이션 조건 및 결과 분석
제안한 PIBO를 실제 시스템에 적용하기에 앞서 측정 노이즈가 존재하는 환경에서 ILC, Standard BO, PIBO의 수렴 거동을 정량적으로 비교하기 위한 시뮬레이션을 수행하였다. 수식 (3)의 모델을 가상 칩 플랜트로 구성하고 실제 비전 기반 측정 환경에서 발생할 수 있는 오차를 세 종류의 노이즈로 구분하여 부여하였다.
측정 노이즈는 카메라 영상에서 droplet 변위를 픽셀 단위로 환산하는 과정에서 매 측정마다 발생하는 무작위 오차이다. 오프셋 노이즈는 리저버와 칩 사이의 정수압 차이 및 유체 주입 과정의 불확실성에서 발생하는 계통 오차에서 발생한다. 스파이크 노이즈는 모세관 장벽 돌파나 기포, 일시적 검출 오류에서 발생하는 비정상적 측정값에 대응한다. 실제 카메라 측정 오차가 유량 크기와 무관한 절대 오차 특성을 가지는 점을 반영하여 측정 유량은 수식 (11)과 같이 가산형 노이즈 모델로 정의하였다.
| (11) |
여기서 σn은 측정 노이즈, βoff는 일정하게 치우치는 오차를 나타낸 오프셋 노이즈, βspk는 일시적으로 큰 측정 오차를 모사하는 스파이크 노이즈이다. 오프셋과 스파이크는 물리적으로 유량에 비례하여 작용하므로 곱셈 형태로 측정 노이즈는 절대 크기로 가산하였다. 측정 노이즈와 오프셋 노이즈는 모든 반복에 지속적으로 작용하는 전역 노이즈인 반면 스파이크 노이즈는 기포 유입이나 순간적인 모세관 장벽 돌파처럼 실제 실험에서 간헐적으로 발생하는 현상이므로 확률형으로 모사하였다. 측정 노이즈는 3~10%, 오프셋 노이즈는 0~20% 범위에서 무작위로 부여하였다. 스파이크 노이즈는 10% 확률로 발생하며 발생 시 측정값을 1.1~2.0배로 증폭되도록 설정하였다.
각 알고리즘은 동일한 반복 횟수 조건에서 ILC, Standard BO, PIBO를 비교하였으며 노이즈의 확률적 특성을 고려하여 조건별로 30회의 독립 시뮬레이션을 수행하고 그 중앙값(median)으로 결과를 정리하였다. 측정 노이즈, 오프셋 노이즈, 스파이크 노이즈의 수준을 조합한 조건을 Table 2와 같이 구성하여 각 노이즈 요인이 세 알고리즘의 수렴 거동에 미치는 영향을 독립적으로 분석하였다.
Noise conditions for simulation
세 알고리즘의 거동 차이는 노이즈 종류에 따라 다르게 나타났다. 측정 노이즈, 오프셋 노이즈, 스파이크 노이즈 조건의 수렴 곡선은 각각 Fig. 4(a), (b), (c)에 나타내었다. 각 그래프에서 실선은 30회 반복 실험의 중앙값을 의미한다. 노이즈 조건별 수렴 시작 횟수는 Table 3에 정리하였다.
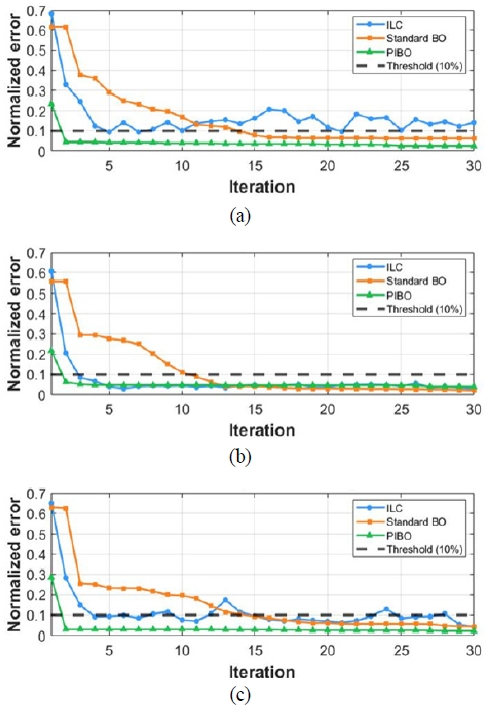
Simulated convergence of normalized error for ILC, Standard BO, and PIBO under (a) measurement noise, (b) offset noise, and (c) spike noise
Settling iteration under noise conditions (10% threshold, 30 runs)
Fig. 4(a)에서 보면 ILC는 목표에 수렴하지 못하는 것을 볼 수 있다. ILC는 출력 오차를 기반으로 다음 인가 압력을 보정하는 방식이므로 측정값에 무작위 노이즈가 섞이면 보정 방향이 매 반복마다 흔들려 목표 근방에서 진동하는 현상을 보인다. 반면 PIBO는 GP가 측정 노이즈를 통계적으로 흡수하여 2회 반복 만에 안정적으로 수렴하였다.
Fig. 4(b)의 오프셋 노이즈 조건에서는 세 방법이 모두 안정적으로 수렴하였다. 오프셋은 측정값이 한쪽으로 일정하게 치우치는 오차이므로 ILC처럼 이전 오차를 다음 입력에 반영하는 방식으로도 잘 보정되었다. PIBO 역시 물리 모델의 예측이 오프셋만큼 어긋나더라도 GP가 잔차 δ(P)를 학습하여 오차를 보정하였다. 이 조건에서는 ILC도 강건한 모습을 보였다.
Fig. 4(c)의 스파이크 노이즈 조건에서 PIBO는 2회 반복 만에 수렴하였다. 반면 ILC는 목표 오차 범위 내로 안정적으로 수렴하지 못하였으며 스파이크 노이즈 발생 시 오차 보정 방향이 매번 크게 흔들려 실험마다 불안정성이 나타났다. 이는 스파이크가 일부 실험에서만 발생하여 입력 압력의 하한 제한(clipping)이 발산은 막되 실험 간 편차까지 줄이지는 못하기 때문이다.
이상의 결과를 종합하면 PIBO는 세 노이즈 조건 모두 2회 반복만에 수렴하여 어떤 노이즈 조건에서도 빠르고 안정적인 성능을 보였다. 반면 ILC는 오프셋 노이즈에는 강건하였으나 측정 노이즈와 스파이크 노이즈처럼 매 반복 무작위로 변동하는 조건에서는 불안정하였다. Standard BO는 세 조건 모두 수렴하였으나 PIBO보다 수렴이 느렸다. Standard BO도 초기 관측값으로부터 탐색을 시작하지만 목표에 해당하는 압력 조건을 안내하는 물리 모델이 없어 초기 탐색에 더 많은 반복이 필요하였다. 이러한 시뮬레이션 결과는 PIBO를 실제 공압 유동 제어 시스템에 적용하여 그 실현 가능성을 검증할 필요가 있음을 보여준다.
3. PIBO 성능 평가
3.1 유동 제어 시스템 구축
제안한 PIBO를 실제 미세유체 시스템에 적용하기 위해 공압 기반 유동 제어 시스템을 구축하였다. 시스템은 공압 컨트롤러, 공압 지그, Coupler 기반 칩 모듈, 영상 계측부로 구성된다. 공압 컨트롤러는 Sample 및 Sheath 라인에 독립적인 압력을 인가하며 공압 지그는 칩 모듈을 고정하고 각 라인의 압력을 칩 내부로 전달한다. 칩 모듈은 리저버 튜빙을 대체하는 Coupler를 PDMS 칩 상단에 직접 장착하는 구조로 튜빙 연결에서 발생하는 오염 요인을 저감하도록 구성하였다. 유량은 채널 내부에 삽입형 센서를 두지 않고 현미경 영상으로 간접 측정하였으며 그 원리는 앞서 Fig. 2에 나타내었다.
구축한 시스템에서 PIBO는 압력 인가부터 수렴 판정까지 하나의 제어 루프로 동작한다. 그 전체 흐름은 Fig. 5와 같다. 각 반복에서 공압 컨트롤러가 압력을 인가하면 현미경으로 droplet의 이동을 촬영하고 검출선 통과 시간차와 채널 크기를 통해 유량을 산출한다. 산출한 유량과 목표값의 오차를 계산한 뒤 PIBO가 다음 압력 조건을 제안하며 이 과정을 수렴 조건을 만족할 때까지 반복한다.
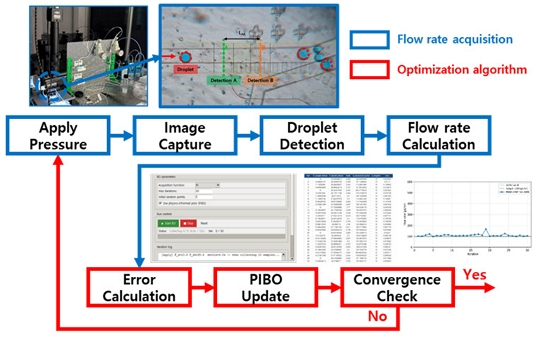
Overall control flow of the PIBO-based pneumatic flow control system
3.2 실제 시스템에 PIBO 적용 유량 제어 실험
구축한 시스템에서 PIBO를 이용하여 목표 유량에 해당하는 압력 조건을 탐색하는 실험을 수행하였다. 목표 유량은 100 μL/hr로 설정하였으며 Sample 및 Sheath 압력(Psample, Psheath)을 압력비 제약 안에서 동시에 탐색 대상으로 하였다. 총 3회의 실험을 수행하였고 각 실험은 30회의 반복(iteration)으로 구성되었다. Poiseuille 법칙 기반 물리 모델을 GP 탐색의 prior 정보로 활용하였다.
3.3 PIBO 적용 결과
구축한 공압 유동 제어 시스템에서 PIBO는 목표 유량에 해당하는 압력 조건을 탐색하여 목표 유량에 근사하게 제어할 수 있음을 확인하였다. 목표 유량 100 μL/hr에 대해 PIBO는 물리 모델이 예측한 압력 근방에서 탐색을 시작하였으며 반복이 진행됨에 따라 목표에 해당하는 압력 조건을 탐색하였다. PIBO 적용 실험의 결과를 Fig. 6 및 Table 4에 정리하였다.
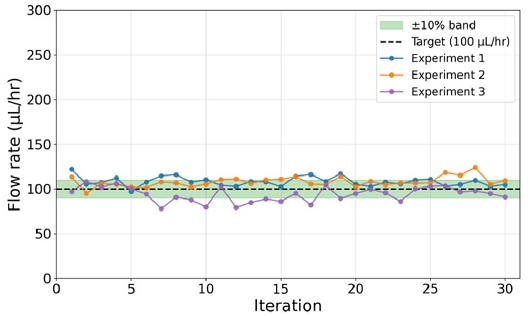
Flow rate convergence of PIBO in the actual system under three experiments (target = 100 μL/hr)
Convergence results of PIBO over independent experiments (Target = 100 μL/hr)
Fig. 6에서 보면 측정된 유량은 반복마다 목표 근방에서 변동하였다. 이 변동에는 앞선 시뮬레이션에서 다룬 노이즈가 실제로 나타나는 것을 볼 수 있다. 실험 2에서는 유량이 순간적으로 크게 튀는 스파이크가 여러 반복에서 관찰되었고 실험 3에서는 유량이 목표보다 낮게 치우치는 오프셋 노이즈가 나타났다. 이러한 노이즈가 존재하는 조건에서도 PIBO가 탐색한 압력 조건은 목표 유량에 근사한 값에 도달하였다.
Table 4에서 보면 3회의 실험에서 측정된 유량은 목표 대비 평균 약 8%의 오차 범위에서 제어되었다. 이는 측정 노이즈가 있는 실제 환경에서도 PIBO가 목표 유량 제어에 맞는 입력 압력 탐색을 안정적으로 수행할 수 있음을 보여준다.
이러한 결과는 물리 모델의 예측 유량과 실측 유량 사이에 편차가 존재하는 조건에서 얻어졌다. 설계값에 기반한 물리 모델의 예측은 채널 제조 편차 및 유체-채널 계면 효과 등에서 발생하는 차이로 인해 실측과 완전히 일치하지 않았으나 GP가 물리 모델과 실측 간의 잔차를 학습함으로써 이러한 편차를 보정하며 목표 압력 조건을 탐색하였다. 이는 물리 모델의 예측이 실측과 완전히 일치하지 않는 조건에서도 물리 모델을 탐색의 출발점으로 활용하되 그 오차를 GP가 보정하는 PIBO의 구조가 실제 시스템에서 유효하게 작동함을 실험적으로 보여준다.
4. 결 론
본 연구에서는 유세포분석용 PDMS 미세유체칩의 공압 유동 제어 시스템에서 비전 기반 간접 측정 환경에 적합한 유량 제어 알고리즘으로 Physics-Informed Bayesian Optimization (PIBO)을 제안하였다. PIBO는 Hagen-Poiseuille 법칙 기반의 채널 모델을 가우시안 프로세스의 prior mean function으로 사용하여 압력-유량 간의 전역적 경향성은 물리 모델이 담당하고 채널 제조 편차 및 유체-채널 계면 효과 등에서 발생하는 비선형 잔차만을 GP가 학습하도록 구성하였다.
제안 기법의 성능을 검증하기 위해 시스템 모델로 구성한 가상 칩 환경에 측정, 오프셋, 스파이크 노이즈를 부여하고 ILC, Standard BO, PIBO의 수렴 거동을 비교한 결과 PIBO는 Standard BO 대비 향상된 수렴 성능을 보였다. 특히 매 측정마다 작용하는 측정 노이즈가 인가되는 조건에서 ILC가 수렴하지 못하고 지속적인 진동을 보인 반면 PIBO는 GP가 노이즈를 통계적으로 흡수하여 안정적인 수렴을 유지하였다. 이는 측정 노이즈 환경에서 PIBO가 가장 명확한 우수성을 보임을 의미한다.
나아가 제안 기법을 실제 공압 유동 제어 시스템에 적용한 결과 PIBO는 목표 유량에 해당하는 압력 조건으로 안정적으로 수렴하여 정상적으로 구동됨을 확인하였다. 물리 모델의 예측이 실측과의 편차를 보이는 조건에서도 수렴이 유지되었으며 이는 물리 모델의 예측이 실측과 완전히 일치하지 않아도 GP가 물리 모델과 실측 간의 잔차를 학습하여 목표 조건을 탐색할 수 있음을 실험적으로 보여준다. 즉 물리 모델을 탐색의 출발점으로 활용하되 그 오차를 GP가 보정하는 PIBO의 구조가 실제 시스템에서 유효하게 작동함을 검증하였다.
다만 본 연구의 실험은 PIBO를 우선 적용하여 그 실현 가능성을 확인하는 데 중점을 두었다. 동일한 실제 시스템에서 ILC 및 Standard BO와의 실험 결과 비교는 향후 과제로 남는다. 또한 서로 다른 여러 목표 유량 조건에서의 검증을 확대하면 제안 기법의 적용 범위를 보다 명확히 할 수 있을 것이다. 아울러 현재의 물리 모델은 채널 저항을 중심으로 구성하였으며 채널 내 droplet의 크기와 간격이 유동 저항에 미치는 영향을 반영하면 모델을 보다 정교화할 수 있을 것으로 기대된다.
제안한 PIBO는 삽입형 유량 센서를 두기 어렵고 비전 기반 간접 측정에 의존하는 미세유체 시스템 전반에 적용할 수 있다. 특히 Coupler 기반 on-chip 시약 공급처럼 오염을 줄이기 위해 인라인 센서를 배제하는 구조에서 유용하다. 향후 다중 채널 동시 제어나 실시간 연속 제어로 확장하면 유세포분석 및 droplet 분류 자동화의 정밀한 유동 제어에 기여할 수 있을 것으로 기대된다.
Acknowledgments
이 연구는 2026년도 과학기술정보통신부의 바이오파운드리 핵심기기 및 장비고도화 기술개발사업 (다중 형질 특성 분석용 형광-임피던스 미세유체 유세포 분리/분석기 개발)의 지원을 받아 연구되었음(No. RS-2025-02303659).
References
-
Fei, C., Nie, L., Zhang, J., Chen, J., 2021, Potential Applications of Fluorescence-Activated Cell Sorting (FACS) and Droplet-Based Microfluidics in Promoting the Discovery of Specific Antibodies for Characterizations of Fish Immune Cells, Front. Immunol., 12 771231.
[https://doi.org/10.3389/fimmu.2021.771231]

-
Whitesides, G. M., 2006, The Origins and the Future of Microfluidics, Nature, 442:7101 368-373.
[https://doi.org/10.1038/nature05058]
-
Chen, L., Xu, Y., Zhou, L., Ma, D., Zhang, R., Liu, Y., Mi, X., 2025, Ultra-Sensitive Fluorescence-Activated Droplet Single-Cell Sorting Based on Tetramer-HCR-EvaGreen Amplification, Microsyst. Nanoeng., 11:1 10.
[https://doi.org/10.1038/s41378-024-00861-8]
-
Li, Z., Mak, S. Y., Sauret, A., Shum, H. C., 2014, Syringe-Pump-Induced Fluctuation in All-Aqueous Microfluidic System Implications for Flow Rate Accuracy, Lab Chip, 14:4 744-749.
[https://doi.org/10.1039/c3lc51176f]
-
Schimel, T. M., Nguyen, M.-A., Sarles, S. A., Lenaghan, S. C., 2021, Pressure-Driven Generation of Complex Microfluidic Droplet Networks, Microfluid. Nanofluid., 25:9 78.
[https://doi.org/10.1007/s10404-021-02477-0]
-
Hassan, S.-U., Nightingale, A. M., Niu, X., 2017, Optical Flow Cell for Measuring Size, Velocity and Composition of Flowing Droplets, Micromachines, 8:2 58.
[https://doi.org/10.3390/mi8020058]
-
Crawford, D. F., Smith, C. A., Whyte, G., 2017, Image-Based Closed-Loop Feedback for Highly Mono-Dispersed Microdroplet Production, Sci. Rep., 7:1 10545.
[https://doi.org/10.1038/s41598-017-11254-5]
-
Huang, D., Wang, K., Wang, Y., Sun, H., Liang, X., Meng, T., 2020, Precise Control for the Size of Droplet in T-Junction Microfluidic Based on Iterative Learning Method, J. Franklin Inst., 357:9 5302-5316.
[https://doi.org/10.1016/j.jfranklin.2020.02.046]
-
Chen, Y., Meng, T., Wang, Y., Wang, K., Meng, S., Huang, D., 2019, Iterative Learning Control of Two-Phase Laminar Flow Interface in Y-Shaped Microfluidic Channel, IEEE Trans. Control Syst. Technol., 27:6 2743-2748.
[https://doi.org/10.1109/TCST.2018.2854626]
-
Siemenn, A. E., Shaulsky, E., Beveridge, M., Buonassisi, T., Hashmi, S. M., Drori, I., 2022, A Machine Learning and Computer Vision Approach to Rapidly Optimize Multiscale Droplet Generation, ACS Appl. Mater. Interfaces, 14:3 4668-4679.
[https://doi.org/10.1021/acsami.1c19276]
-
Cho, S., Kim, H., Shin, S., Lee, M., Lee, J., 2025, Autonomous Bayesian Optimization-Based Control System for Droplet Generation, Small Methods, 9:11 e00984.
[https://doi.org/10.1002/smtd.202500984]
-
Khatamsaz, D., Neuberger, R., Roy, A. M., Zadeh, S. H., Otis, R., Arróyave, R., 2023, A Physics Informed Bayesian Optimization Approach for Material Design: Application to NiTi Shape Memory Alloys, npj Comput. Mater., 9:1 221.
[https://doi.org/10.1038/s41524-023-01173-7]
-
Kobayashi, W., Otsuka, T., Wakabayashi, Y. K., Tei, G., 2025, Physics-Informed Bayesian Optimization Suitable for Extrapolation of Materials Growth, npj Comput. Mater., 11:1 36.
[https://doi.org/10.1038/s41524-025-01522-8]
-
Boltz, T., Martinez, J. L., Xu, C., Baker, K. R. L., Zhu, Z., Morgan, J., Roussel, R., Ratner, D., Mustapha, B., Edelen, A. L., 2025, Leveraging Prior Mean Models for Faster Bayesian Optimization of Particle Accelerators, Sci. Rep., 15:1 12232.
[https://doi.org/10.1038/s41598-025-95297-z]
Researcher in the Industrial Transformation Technology Department, Korea Institute of Industrial Technology. His research interests include precision engineering.
E-mail: tigergreg@kitech.re.kr
Principal Researcher in the Autonomous Manufacturing & Process R&D Department, Korea Institute of Industrial Technology. His research interests include printed electronics, MEMS, and Lab-on-chip.
E-mail: sholee7@kitech.re.kr
Principal Researcher in the Industrial Transformation Technology Department, Korea Institute of Industrial Technology. His research interests include photonics.
E-mail: stkim@kitech.re.kr
Principal Researcher at the Korea Institute of Industrial Technology (KITECH). His research interests include precision engineering, piezo-flexure stages, and actuator.
E-mail: jh8145@kitech.re.kr