맞춤형 제어 응답을 위한 최적 게인 알고리즘 연구
Abstract
Industrial motors are driven by proportional–integral–derivative controllers to simultaneously achieve rapid tuning and excellent control performance using precision control technology. However, existing automatic and manual tuning methods have limitations in providing optimal performance. Therefore, securing customized optimal gains that can induce the user's desired response is essential. In this study, Bayesian optimization techniques were applied to search for optimal gains and observed changes in control performance resulting from the adjustment of weight ratios within the objective function. The experimental results confirmed that response characteristics can be effectively controlled by tuning these weights. This study demonstrates the potential for designing customized control responses that consider user requirements.
Keywords:
DC motor, PID control, Auto tuning, Bayesian optimization, Weighting factor1. 서 론
반도체 미세화 및 고성능 제품 생산이 필요해짐에 따라 정밀 제어 기술의 필요성이 부각되고 있다. 구동기가 포함된 기계 장비 조작은 제품 품질과 직결되며 상당수가 PID 제어를 기반으로 동작한다. PID 제어 알고리즘은 우수한 제어 성능을 얻기 위해서 proportional gain (KP), integral gain(KI), derivative gain(KD)를 적절한 값으로 설정하는 튜닝 작업이 필요하다. PID 알고리즘은 직관적인 구조를 지니고 있지만 신속한 응답성과 높은 안정성처럼 상충 관계(trade-off)에 놓인 제어 목표를 동시에 만족시키기에는 상당한 어려움이 따른다[1].
이와 같은 한계는 산업용 DC 모터에서 두드러지는데 구동 상태가 급격히 변화할 때 오버슈트(overshoot)가 커지거나 정착 시간(settling time)이 늘어나며 심한 경우 시스템의 안정성을 저하시키기도 한다[2].
모터 제어 시스템에서는 요구되는 응답 특성에 따라 제어 게인의 조정이 필요할 수 있다. 오버슈트 억제와 빠른 정착 시간은 상충 관계를 가지므로 하나의 게인 조합으로 서로 다른 제어 목적을 동시에 만족시키는 데 한계가 있다. 이러한 제어 게인의 조정을 전문가가 수동으로 수행할 경우 상당한 시간이 소요되며 지속적인 제어 관리와 간섭이 필요하다는 한계가 존재한다[3].
기계학습(machine learning)은 기존의 시행착오 방식이 가지던 비효율성을 개선하여 복잡한 파라미터 튜닝 과제에 대한 해결책으로 주목받고 있다. 앞으로 산업 현장에서 고수준의 자동화와 정밀도를 달성하기 위해서는 기계학습 모델을 실시간 제어 시스템에 통합하는 것이 필수적이다[4]. 그러나 대부분의 기계학습은 방대한 양의 데이터를 요구하므로 장비 마모가 우려되는 하드웨어 구동과 같이 수많은 실험 횟수에 부담이 있는 경우 적합한 기법을 적용해야 한다.
PID 게인 튜닝에는 Random Search, 다목적 최적화, 베이지안 최적화(Bayesian optimization) 등 다양한 방법을 적용할 수 있다. Random Search는 이전 평가 결과를 다음 탐색점 선정에 활용하지 않는 방식이며 Pareto 기반 다목적 최적화는 복수의 성능지표 간 절충해 집합을 탐색하는 데 적합하다. 반면 본 연구에서는 오버슈트와 정착 시간의 상대적 중요도를 가중치로 설정한 단일 목적함수를 대상으로 제한된 실제 실험 횟수 내에서 제어 게인을 탐색하고자 하였다. 베이지안 최적화는 이전 평가 결과를 기반으로 대리모델을 갱신하고 획득함수를 이용하여 다음 탐색점을 순차적으로 선정할 수 있다. 이에 본 연구의 실험 환경에 적합하다고 판단하여 적용하였다.
베이지안 최적화는 제한된 실험 횟수 내에서 제어기 파라미터를 효율적으로 탐색하기 위한 방법으로 활용되어 왔으며 실제 제어 시스템을 대상으로 베이지안 최적화를 이용한 제어기 자동 튜닝 및 성능 향상에 관한 연구가 수행되어 왔다[5, 7, 8]. 또한 복수의 제어 성능을 동시에 고려하기 위해 각 성능 지표의 상대적 중요도를 가중치로 반영한 목적함수를 구성하는 방법도 활용되고 있다[6].
그러나 기존 연구에서는 주로 베이지안 최적화를 이용한 제어 파라미터 탐색 및 성능 향상에 초점을 두고 있으며 동일한 실제 제어 시스템에서 목적함수의 가중치 비율을 체계적으로 변화시키면서 가중치 설정에 따른 동적 응답 특성의 변화를 정량적으로 비교·분석한 연구는 제한적이다.
이에 본 연구에서는 실제 DC 모터 제어 시스템에 베이지안 최적화 기반 자동 튜닝을 적용하고 오버슈트와 정착 시간으로 구성된 목적함수의 가중치 비율을 단계적으로 변화시켰다. 각 가중치 조건에서 선정된 제어 게인과 실제 응답 특성을 비교함으로써 목적함수의 가중치 설정에 따른 제어 응답 특성의 변화 경향을 정량적으로 분석하고 요구되는 응답 특성에 따른 목적함수 설계 가능성을 검토하였다.
2. 시스템 구성
2.1 모터 시스템
본 연구의 실험에 사용된 구동 시스템은 Maxon 사의 Brush DC 모터(236655)와 전용 제어기인 EPOS4 50/5로 구성되며 전체 실험 장치의 구성은 Fig. 1에 나타내었다. DC 전원 공급 장치를 통해 제어기에 24V의 전압을 인가하였고 제어기의 모터 연결 포트와 모터의 터미널을 케이블로 결선하였다. 모터 축에 결합된 광학식 인크리멘탈 엔코더(HEDL-5540-A11)를 제어기의 엔코더 포트에 연결하여 상태 측정을 위한 폐루프 제어 환경을 구성하였으며 엔코더 분해능은 이다.
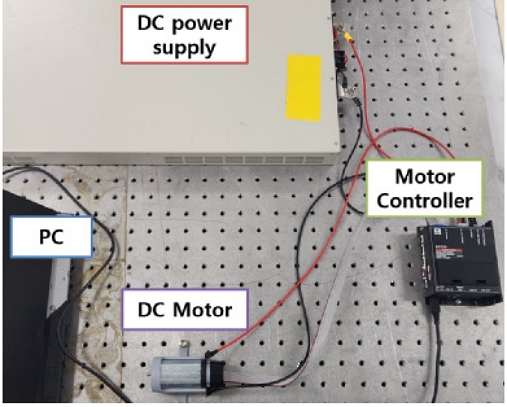
Experimental setup for DC motor control system
제어기의 내부는 다중 루프 구조로 설계되어 있으며 구조도는 Fig. 2에 나타내었다. 가장 내부 루프인 전류 루프는 비례-적분(proportional-integral, PI) 제어 형태로 구성되어 모터의 전기적 동작을 담당한다. 그 외부를 감싸고 있는 속도 제어 루프와 위치 제어 루프는 각각 PI 및 PID 제어 형태로 구성되어 기계적 부하의 움직임을 제어한다. 여기서 속도 루프와 위치 루프는 각각 분리되어 있으며 제어 모드에 따라 둘 중 하나의 루프를 거치게 된다. 전류 루프의 경우 제어 모드에 상관없이 항상 사용되며 응답성은 모터 내부의 전기적 상태값에 의해서 결정된다. 본 연구에서는 이러한 구조적 특성을 반영하여 내부 전류 루프는 파라미터를 고정하고 기계적 부하 변동에 직접적인 영향을 받는 외부 속도 및 위치 루프의 게인을 튜닝 대상으로 설정하였다.
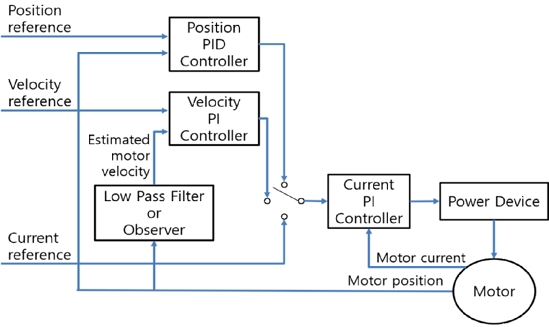
Overall architecture of the motor controller
2.2 모터 제어 방식
본 연구에서는 Fig. 3과 같이 설정된 가감속 파라미터를 기반으로 지령 궤적(reference trajectory)을 생성하는 프로파일 기반 제어 방식을 적용하였다. Profile Velocity Mode (PVM)은 설정된 가속도 및 감속도 조건에 따라 목표 속도까지의 속도 프로파일을 생성하고 이를 추종하는 제어 모드이며 Profile Position Mode (PPM)은 설정된 속도, 가속도 및 감속도 조건을 기반으로 목표 위치까지의 위치 프로파일을 생성하고 이를 추종하는 제어 모드이다.
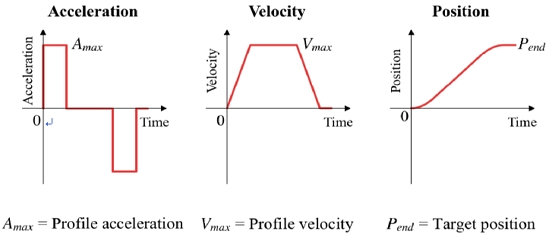
Trajectory generation of the profile control
3. 튜닝 알고리즘
3.1 최적화 기법
모터 제어 환경에는 비선형성이 개입되므로 시스템을 완벽한 수학적 모델로 규명하는 데 한계가 따른다. 이를 극복하기 위해 본 연구에서는 제어 대상을 블랙박스(black-box) 시스템으로 간주하고 베이지안 최적화를 도입하였다. 이 기법은 미지의 목적함수를 추정하기 위한 대리 모델로 가우시안 프로세스(Gaussian process)를 활용하여 적은 횟수의 실험으로 우수한 해를 효율적으로 탐색할 수 있다[9].
최적화 과정 중 다음 실험 위치를 결정하는 획득 함수(acquisition function)로는 EI(expected improvement)를 선정하였다. EI는 현재까지의 최적값 대비 성능 개선량의 기대값을 수학적으로 산출하여 탐색(exploration)과 활용(exploitation) 간의 균형을 효과적으로 조율한다[10]. EI는 현재까지 관측된 결과를 기반으로 다음 평가 지점을 선정함으로써 제한된 실험 횟수에서 효율적인 탐색이 가능하다[11].
본 연구의 베이지안 최적화는 Python 환경에서 scikit-optimize의 gp_minimize를 이용하여 구현하였다. 별도의 커널을 지정하지 않아 gp_minimize의 기본 Matérn 커널을 적용하였다. 제조사 Auto-tuning을 통해 설정된 Baseline gain을 초기 입력점으로 사용하였고 추가 초기 탐색점 수는 별도로 지정하지 않아 gp_minimize의 기본값인 10개를 적용하였다.
| (1) |
| (2) |
여기서 ξ는 탐색과 활용 간의 균형을 조절하는 파라미터이며 최소 목적함수 값이다. μ(x)와 σ(x)는 각각 가우시안 프로세스의 예측 평균과 표준편차이며 Φ(⋅)와 ϕ(⋅)는 각각 표준정규분포의 누적분포함수와 확률밀도함수이다.
3.2 목적함수 설계
본 연구에서는 제어의 성능 지표로 오버슈트(overshoot, OS)와 정착 시간(settling Time, Ts)을 선정하였다. 오버슈트는 백분율(%) 정착 시간은 밀리초(ms) 단위로 계측되어 지표 간 스케일이 상이하므로 각 측정값을 시스템의 최대 허용값으로 나누는 과정을 거쳤다. 도출된 목적함수는 상충 관계인 두 제어 성능 지표의 영향을 동시에 다루고자 가중합 형태로 수식화하였다.
| (3) |
| (4) |
수식 (3)에서 cost는 목적함수 limit은 각 제어 성능의 최대 허용값을 의미한다. 오버슈트와 정착 시간은 값이 클수록 제어 응답의 질이 저하되므로 본 연구에서는 cost가 최소인 게인 조합을 찾는다. w1과 w2는 각각 오버슈트 가중치와 정착 시간 가중치를 의미하며 값의 범위는 [0.0, 1.0]로 동일하게 설정하였다.
목적함수의 정규화 기준은 허용 가능한 제어 응답 수준과 사전 제어 실험 결과를 기준으로 설정하였다. 오버슈트 한도(OS limit)는 정밀 제어에서 요구되는 낮은 오버슈트 수준을 고려하여 2%로 설정하였으며 정착 시간 한도(TS limit)는 사전 수동 튜닝 실험에서 50 ms 이하의 정착 시간이 확인된 결과를 기준으로 50 ms로 설정하였다. 이를 통해 단위와 크기가 서로 다른 두 성능 지표를 각각의 기준값으로 정규화하여 가중합 목적함수에 반영하였다. 수식 (4)에 제시하였듯 두 가중치의 합은 1.0이 되도록 제한하였다. 이는 목적함수 전체의 스케일 변동을 억제하면서 두 지표 간의 상대적 중요도 조절을 용이하게 하기 위함이다. 목적함수의 가중합 구조는 가중치가 크게 설정된 지표일수록 cost에 더 크게 반영되도록 설계되었다. 이에 따라 최적화 알고리즘이 해당 성능 지표를 제한하는 방향으로 게인을 탐색하도록 유도할 수 있다. 본 연구에서는 이러한 특성을 이용하여 두 가중치의 비율을 체계적으로 조절하고 가중치 설정에 따른 오버슈트와 정착 시간의 응답 특성 변화를 분석하였다.
베이지안 최적화의 설계변수는 모터 제어기의 제어 게인으로 설정하였다. 속도 제어 루프에서는 KP, KI, FFw, FFa를 설계변수로 사용하였으며 위치 제어 루프에서는 KP, KI, KD, FFw, FFa를 설계변수로 사용하였다. 각 설계변수의 Baseline 값은 Table 2에 제시하였다.
4. 실험 및 결과 분석
4.1 실험 환경
제어기와 PC 간의 통신 및 모터 구동을 포함한 전체 튜닝 과정은 Python API (application programming interface) 기반의 환경에서 수행되었다. 속도 및 위치 루프 튜닝 시 선정한 프로파일 파라미터는 Table 1과 같다. Target velocity는 모의 정격속도를 준수하였으며 가속도 및 감속도는 위치제어 시 궤적 추종이 원활히 이루어지는 구간을 사전 실험을 통해 선정하였다.

Motion profile parameters used in the experiment
본 연구에서는 모터의 1회전 위치 변화에 초점을 두므로 Target Position은 2π rad으로 고정하였다. 데이터 수집을 위한 Sampling Time은 0.4 ms Sample 수는 500개로 두어 각 제어 모드당 1회의 실험이 200 ms 동안 수행되도록 구성하였다.
제어 응답의 성능 평가는 오버슈트와 정착 시간을 기준으로 수행하였다. 오버슈트는 목표값을 초과한 최대 응답과 목표값의 차이를 목표값으로 나누어 백분율로 산출하였다. 정착 시간은 구동 시점부터 목표값의 ±2% 허용범위를 벗어난 마지막 시점까지를 정착 시간으로 산출하였다. 데이터 처리 과정에서는 별도의 신호 필터링을 적용하지 않았으며 이산 형태로 수집된 응답 데이터의 시간축을 10배 세분화한 후 선형 보간(linear interpolation)을 적용하여 오버슈트와 정착 시간을 계산하였다.
본 연구의 모든 실험은 외부 부하를 별도로 인가하지 않은 단일 DC 모터 시스템의 무부하 조건에서 수행하였으며 모든 Case에 동일한 실험 조건을 적용하였다.
4.2 튜닝 절차 및 조건
본 연구에서는 제조사에서 제공하는 EPOS Studio의 Auto- tuning 기능을 이용하여 초기 제어 게인을 설정하였으며 이를 Baseline gain으로 사용하였다. Auto-tuning을 통해 설정된 속도 제어 및 위치 제어 게인은 Table 2에 나타내었다. 최적화가 적용되는 제어기 구조에는 Feedforward Velocity Gain (FFw), Feedforward Acceleration Gain (FFa)이 포함되어 있어 최종 튜닝 대상 변수는 속도 루프 4개, 위치 루프 5개로 구성된다. 제어 게인의 탐색범위는 제조사 Auto-tuning을 통해 획득한 Baseline gain을 기준으로 초기 범위를 설정하고 실제 모터 실험에 앞서 시뮬레이션을 통해 안정적인 응답이 나타나는지를 사전 검토한 후 결정하였다. 베이지안 최적화 적용 시 속도 제어 루프의 KP, KI, FFw, FFa 탐색범위는 각각 Baseline 값의 0.5~2.0배로 설정하였다. 위치 제어 루프의 KP, KI, KD 탐색범위는 각각 600~2800 (mA/rad), 15000~51000 (mA/rad·s), 10~42 (mA·s/rad)로 설정하였다. 위치제어모드(PPM)의 제어 게인 탐색범위는 실제 모터 실험에 앞서 MATLAB 기반 시뮬레이션 환경에서 Latin Hypercube Sampling(LHS)을 이용하여 사전 검토하였다. LHS 시뮬레이션에서는 위치 PID 게인의 초기 탐색범위를 Baseline gain의 0.5~2.0배로 설정하였으며, 안정적인 응답을 나타낸 PID 게인 대부분이 해당 탐색범위의 경계값에 도달하지 않고 범위 내에 분포하는 것을 확인하였다. 이를 바탕으로 해당 범위에서 안정적인 게인 탐색이 가능하다고 판단하였으며 위치제어의 Feed- forward gain과 속도제어 gain에도 Baseline gain의 0.5~2.0배 범위를 적용하였다.
Control gains of the Baseline
매 반복마다 최적화 알고리즘이 제안한 후보 게인을 제어기에 적용하고 측정된 제어 응답을 기반으로 목적함수 값을 평가하였다. 최종적으로는 전체 반복 과정에서 가장 낮은 목적함수 값을 나타낸 게인 조합을 해당 실험 조건 및 탐색 범위 내의 최소 Cost 게인 조합으로 선정하였다.
4.3 실험 결과 및 성능 분석
속도 및 위치 루프의 성능 지표 가중치를 모두 0.5로 균등하게 설정하여 수행한 초기 튜닝 결과는 Table 3과 같다. Table 3에는 초기 베이지안 최적화를 통해 선정된 속도 및 위치 루프의 제어 게인을 정리하였다. 이는 상충 관계를 갖는 제어 성능 지표에 동일한 가중치를 부여한 결과이므로 특정 성능지표의 상대적 중요도를 반영하기에는 한계가 있다. 따라서 제어 목적에 따라 성능지표 간 우선순위를 조절할 필요가 있다.
Control gains obtained from the initial Bayesian optimization
이러한 필요성에 따라 본 연구에서는 위치 루프 목적함수 내 가중치의 비율을 조절해가며 각 가중치 조합(case)에 따른 제어 성능의 변화를 관찰하였다. 총 9가지 가중치 조합에 대해 베이지안 최적화 기반 자동 튜닝 과정을 각각 5회 반복 수행하였다. 각 반복 실험에서는 속도 제어 루프 25회와 위치 제어 루프 50회의 최적화를 수행하여 제어 게인을 선정하였으며 각 실험에서 측정된 오버슈트와 정착 시간을 이용하여 평균과 표준편차(standard deviation, SD)를 산출하였다. Case별 제어 성능의 평균과 표준편차는 Table 4에 정리하였으며 오버슈트 및 정착 시간의 성능 변화와 반복 실험에 따른 변동성은 Fig. 4에 평균값과 표준편차의 오차막대로 나타내었다.
Control performance of the position loop according to weight combinations
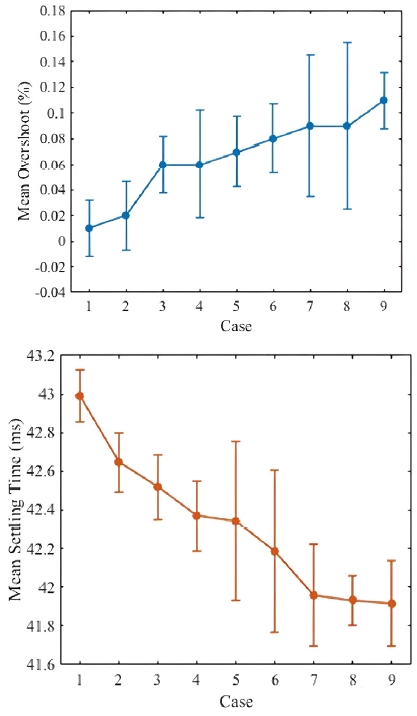
Control performance trends according to weight adjustment (error bars represent SD n = 5)
실험 결과 오버슈트 가중치(w1)가 증가할수록 평균 오버슈트가 감소하고 정착 시간 가중치(w2)가 증가할수록 평균 정착 시간이 단축되는 경향성이 확인되었다. 이러한 결과는 가중치 증가에 따른 개별 성능지표의 단순한 개선보다는 목적함수의 가중치 조절을 통해 오버슈트와 정착 시간 사이의 trade-off를 제어 목적에 따라 조율할 수 있음을 보여준다. 특히 동일한 실제 DC 모터 시스템에서 가중치 조합에 따른 두 성능지표의 상대적인 변화를 정량적으로 분석함으로써 제어 목적에 따라 서로 다른 응답 특성을 갖는 게인 조합이 선정됨을 확인하였다. 다만 일부 인접 Case 간 성능 차이는 반복 실험에서 나타난 변동에 비해 크지 않았으므로 개별 Case 간의 미세한 차이를 단정하기보다는 5회 반복 실험에서 산출한 평균과 표준편차를 함께 고려하여 가중치 변화에 따른 전체적인 응답 특성을 중심으로 해석하였다. Table 4에서 Case 1은 다른 Case에 비해 평균 정착 시간은 크지만 0.01%의 가장 낮은 평균 오버슈트를 나타냈다. 반면 Case 9는 9개 가중치 조건 중 가장 짧은 평균 정착 시간인 41.914 ms를 나타냈다. 본 연구에서는 오버슈트 최소화와 정착 시간 최소화를 각각의 제어 목적으로 설정하고 Case 1과 Case 9를 각 제어 목적을 대표하는 결과로 선정하였다.
제조사의 Auto-tuning 결과와 베이지안 최적화를 통해 선정된 게인의 실제 응답 성능을 비교하기 위해 Baseline과 대표적인 가중치 조건의 오버슈트 및 정착 시간을 비교하였다. Fig. 5는 Baseline과 대표 조건의 위치 응답을 비교한 결과이다.
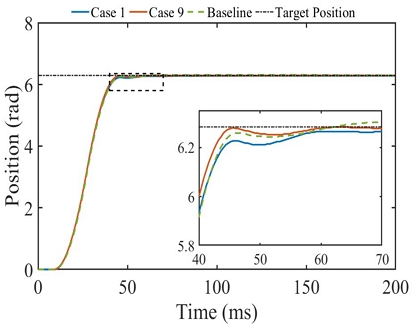
Comparison of responses between the selected cases and Baseline
다만 Baseline은 동일 조건에서 반복 측정된 데이터가 확보되지 않아 반복 편차를 산출하지 못하였으므로 본 비교는 확보된 단일 응답 데이터를 기준으로 수행하였다.
Table 5는 Case 1과 Case 9에 대한 게인이며 일부 선정된 게인은 설정된 탐색 범위의 경계값에 도달하는 결과를 나타냈다. 따라서 본 연구에서는 설정된 탐색 범위 내에서 도출된 최소 Cost 게인 조합으로 결과를 해석하였다.
Selected position loop gains for specific control objectives
제조사 Auto-tuning 결과와 베이지안 최적화 결과의 정량적 성능 차이를 확인하기 위해 오버슈트 억제를 대표하는 Case 1과 정착 시간 단축을 대표하는 Case 9를 Baseline과 비교하였으며 그 결과를 Table 6에 나타내었다.
Quantitative comparison of control performance with Baseline
Table 6에서 Case 1은 Baseline 대비 오버슈트가 90.00% 감소한 반면 정착 시간은 0.84% 증가하였다. 반대로 Case 9는 오버슈트가 10.00% 증가하였으나 정착 시간은 1.68% 감소하였다. 이를 통해 베이지안 최적화 결과가 모든 성능지표에서 Baseline보다 일률적으로 개선되는 것이 아니라 목적함수의 가중치 설정에 따라 오버슈트와 정착 시간 사이의 상대적인 응답 특성이 변화함을 확인하였다. 이러한 결과는 목적함수의 가중치 설정에 따라 오버슈트와 정착 시간 사이의 trade-off가 변화함을 정량적으로 보여준다.
5. 결 론
본 연구에서는 DC 모터 제어를 위한 PID 게인 조합을 효율적으로 탐색하기 위해 베이지안 최적화 기법을 적용하였다. 오버슈트와 정착 시간을 목적함수로 설정하고 가중치 비율을 조절하여 목적함수의 가중치 설정에 따른 PID 게인 및 제어 응답 특성의 변화를 분석하였다.
가중치 조합에 따른 반복 실험 결과 오버슈트를 최소화하는 대표 조합과 정착 시간을 최소화하는 대표 조합을 도출하였다. 제조사의 Auto-tuning 결과와 정량적으로 비교한 결과 오버슈트를 최소화하는 조합에서는 Baseline 대비 오버슈트가 감소하는 대신 정착 시간이 증가하였으며 정착 시간을 최소화하는 조합에서는 오버슈트가 증가하는 대신 정착 시간이 감소하였다. 이를 통해 목적함수의 가중치 설정에 따라 오버슈트와 정착 시간 사이의 상대적인 응답 특성이 변화함을 확인하였다.
목적함수의 가중치 비율에 따라 제어 응답 특성이 변화하는 경향을 확인하였으며 오버슈트와 정착 시간 사이의 상충 관계를 목적에 따라 조율할 수 있음을 확인하였다. 이를 통해 본 실험 조건 내에서 목적함수의 가중치 설정에 따라 서로 다른 응답 특성을 갖는 PID 게인을 선정할 수 있는 가능성을 확인하였다.
본 연구는 단일 DC 모터 시스템의 무부하 조건에서 수행되었으며 도출된 결과를 다양한 부하 및 운전 조건의 최적화로 일반화하는 데에는 한계가 있다. 향후에는 실제 부하 및 다양한 지령 조건에서 추가 실험을 수행하여 적용 범위와 강건성을 검증할 필요가 있다.
Acknowledgments
본 연구는 2026년도 산업통상자원부 및 한국산업기술진흥원(KIAT)의 ‘스마트 팩토리 구성용 이송 모듈 신뢰성평가 인프라 구축’ 사업(P0026118)의 연구비 지원을 받아 연구되었음.
References
-
Ang, K. H., Chong, G., Li, Y., 2005, PID Control System Analysis, Design, and Technology, IEEE Trans. Control Syst. Technol., 13:4 559-576.
[https://doi.org/10.1109/TCST.2005.847331]

-
Yadav V. Tayal V. K. 2018 Optimal Controller Design for a DC Motor using PID Tuner 2018 International Conference on Power Energy Environment and Intelligent Control (PEEIC) 442-445.
[https://doi.org/10.1109/PEEIC.2018.8665658]
-
Kim, J. H., Cho, Y. I., 2017, An Enhanced Technologies of Intelligent HVAC PID Controller by Parameter Tuning based on Machine Learning, Journal of The Korea Society of Computer and Information, 22:12 27-34.
[https://doi.org/10.9708/jksci.2017.22.12.027]
- Mehta, P., Gupta, S., 2022, Optimization of Pid Controllers Using Machine Learning Techniques, J. Artif. Intell. Mach. Learn. Soft Comput., 7:2 73-81.
-
Neumann-Brosig, M., Marco, A., Schwarzmann, D., Trimpe, S., 2020, Data-efficient Autotuning with Bayesian Optimization: An Industrial Control Study, IEEE Trans. Control Syst. Technol., 28:3 730-740.
[https://doi.org/10.1109/TCST.2018.2886159]
-
Richter, A. V., le Roux, J. D., Craig, I. K., 2025, Bayesian Optimization for Automatic Tuning of a MIMO Controller of a Flotation Bank, J. Process Control, 147 103388.
[https://doi.org/10.1016/j.jprocont.2025.103388]
-
Khosravi, M., Behrunani, V. N., Myszkorowski, P., Smith, R. S., Rupenyan, A., Lygeros, J., 2022, Performance-Driven Cascade Controller Tuning With Bayesian Optimization, IEEE Trans. Ind. Electron., 69:1 1032-1042.
[https://doi.org/10.1109/TIE.2021.3050356]
-
Coutinho, J. P. L., Santos, L. O., Reis, M. S., 2023, Bayesian Optimization for Automatic Tuning of Digital Multi-Loop PID Controllers, Comput. Chem. Eng., 173 108211.
[https://doi.org/10.1016/j.compchemeng.2023.108211]
-
Greenhill, S., Rana, S., Gupta, S., Vellanki, P., Venkatesh, S., 2020, Bayesian Optimization for Adaptive Experimental Design: A Review, IEEE Access, 8 13937-13948.
[https://doi.org/10.1109/ACCESS.2020.2966228]
-
Shahriari, B., Swersky, K., Wang, Z., Adams, R. P., de Freitas, N., 2016, Taking the Human Out of the Loop: A Review of Bayesian Optimization, Proc. IEEE, 104:1 148-175.
[https://doi.org/10.1109/JPROC.2015.2494218]
- Snoek J. Larochelle H. Adams R. P. 2012 Practical Bayesian Optimization of Machine Learning Algorithms Proceedings of the 25th International Conference on Neural Information Processing Systems (NIPS), 2951-2959.
Researcher at the Korea Institute of Industrial Technology (KITECH). His research interests include parameter tuning with AI technology and precision control.
E-mail: hjkim10@kitech.re.kr
Researcher at the Korea Institute of Industrial Technology (KITECH). His research interests include Bayesian optimization, intelligent control, PID auto-tuning, and servo motor control.
E-mail: hoon4060@kitech.re.kr
Principal Researcher at the Korea Institute of Industrial Technology (KITECH). His research interests include precision engineering, piezo-flexure stages, and actuator.
E-mail: jh8145@kitech.re.kr