티타늄 합금 절삭 가공 시 딥러닝 기반 실시간 공구 상태 예측 시스템 개발
Abstract
Titanium alloys are widely used in aerospace and defense components; however, their low thermal conductivity accelerates tool wear and increases the risk of tool breakage, highlighting the need for real-time monitoring. This study proposes an AI-based tool state prediction system that integrates vibration sensing, deep learning, and real-time process visualization. Acceleration signals were collected using DAQ equipment, and multiple features were extracted to capture wear-related dynamic changes. A two-stage learning structure was implemented: a classification model first separated cutting and non-cutting intervals to reduce noise, and a 1D CNN–Bi-LSTM regression model then predicted flank wear using only the cutting-state data. The workflow was implemented using a combined LabVIEW–Python architecture for real-time monitoring. RMS and variance were the most effective wear indicators, and the proposed model achieved high predictive accuracy, demonstrating the feasibility of real-time tool wear prediction in titanium alloy milling.
Keywords:
Deep learning, Cutting process, Real-time, Titanium alloy, Tool state prediction1. 서 론
최근 항공산업에서 기체의 경량화 및 고강도화를 달성하기 위해 티타늄 합금과 같은 난삭재의 적용 비중이 급격히 증가하고 있다[1-2]. 이에 따라 이러한 난삭재를 고능률・고정밀로 가공하기 위한 기술적 중요성은 증대되고 있으나, 소재 특유의 열적・기계적 특성으로 인해 가공 난이도는 여전히 어려운 실정이다. 특히 티타늄 합금의 열전도율은 일반적인 산업용 소재인 알루미늄 합금 대비 약 1/24, 탄소강(SM45C) 대비 약 1/4 수준에 불과하다. 이러한 낮은 열전도율은 높은 경도와 결합하여 가공 시 발생하는 고열이 칩(chip)으로 배출되지 못하고 공구 인선에 집중되게 만들며, 이는 극심한 마찰열과 절삭 저항을 유발한다. 더욱이 본 연구의 대상인 밀링(milling) 공정은 공구와 공작물이 지속적으로 접촉하는 선삭(turning) 등의 연속 절삭(continuous cutting) 공정과 달리, 다수의 절삭날이 회전하며 공작물을 간헐적으로 타격하는 단속 절삭(intermittent cutting) 방식을 취한다. 이러한 특성으로 인해 공구 끝단은 피삭재와 접촉과 분리를 반복하며 급격한 열적・기계적 충격을 지속적으로 받게 된다. 그 결과, 선삭 공정에 비해 공구 마모의 진행 속도가 현저히 빠르고 치핑(chipping)과 같은 돌발 파손 위험이 높아 공구 교체가 상대적으로 빈번하게 발생한다. 이 과정에서 발생하는 주기적인 충격 하중과 급격한 절삭력 변동은 시스템의 구조적 진동을 증폭시키고, 앞서 언급한 열적 문제와 결합하여 공정의 불확실성을 증폭시키는 주원인이 된다. 공구 파손을 적시에 예측하지 못할 경우 고가의 공작물 폐기나 스핀들 손상 등 막대한 경제적 손실을 초래할 수 있으며, 반대로 파손을 우려한 조기 교체는 불필요한 비용 낭비로 이어진다. 따라서 기존의 경험적 판단이나 정기 교체 방식의 한계를 넘어, 센서 데이터를 기반으로 공구 상태를 실시간 감지하고 잔여 수명을 예측하는 지능형 공구 상태 감시(tool condition monitoring, TCM) 시스템의 도입이 필수적이다. 이러한 산업적 요구에 부응하여, 최근 인공지능과 센서 기술을 접목한 TCM 연구가 다각적으로 시도되었다[3-7]. 대표적으로 Y. Cheng 등은 머신 비전을[8], C. Zhang 등은 진동 신호와 BP 신경망을 이용한 모니터링을 수행하였으며[9], R. Wang 등은 SBi-GRU를[10], D. MU 등은 에너지 스펙트럼 기반 CNN[11], Giovanna 등의 GAF 이미지 변환[12] 등 다양한 모델이 제안되었다. 기존 연구들은 신호 분석에 유의미한 성과를 거두었으나, 실제 산업 현장 적용에는 명확한 한계를 보인다. 대다수 연구가 데이터 수집 후 오프라인 분석에 머물러 실시간성이 결여되어 있거나, 실제 현장에서 공구 교체가 빈번하게 발생하는 인서트 교체형 공구를 사용한 황삭(roughing) 밀링 공정에 대한 연구는 상대적으로 미비한 실정이다. 무엇보다 데이터 수집부터 예측 및 알림까지 이어지는 전 주기적 시스템 통합에 대한 고려가 미흡하다.
이에 본 연구는 기존의 한계를 극복하고 실제 제조 현장에서 즉시 활용 가능한 실용적 공구 상태 모니터링 솔루션을 제안한다. 이를 위해 산업 현장의 가공 조건과 환경을 실험에 접목하였으며, 마모값 예측을 위해 적용한 1D CNN과 Bi-LSTM을 결합한 딥러닝 모델은 2단계 예측 알고리즘으로 구성해 현장의 다양한 노이즈 환경에서도 높은 예측 신뢰성을 확보하도록 설계되었다. 아울러 LabVIEW와 Python, 모바일 애플리케이션을 유기적으로 연동하여 작업자가 시공간 제약 없이 공구 상태를 확인할 수 있는 실시간 통합 시스템을 구현하였으며, 5축 가공기를 이용한 실증 실험을 통해 제안 시스템이 가공 상황에서도 안정적인 성능을 발휘함을 확인하였다.
2. 시스템 구성 및 실험방법
2.1 시스템 구성
본 연구에서 제안하는 시스템은 티타늄 합금 절삭 가공에서 발생하는 센서 신호를 수집하고, 이를 딥러닝 모델로 분석하여 공구의 마모 상태를 실시간으로 작업자에게 제공하는 End-to-End 통합 구조로 설계되었다. Fig. 1은 전체 시스템의 데이터 흐름과 구성을 나타낸다. 시스템은 크게 데이터 수집(data acquisition), 전처리 및 특징 추출(pre-processing & feature extraction), 그리고 추론 및 모니터링(inference & monitoring)의 단계로 구성된다. 가공 중 발생하는 물리적 진동 및 전류 신호는 센서를 통해 감지되어 DAQ 모듈로 입력된다. DAQ 모듈은 입력된 아날로그 신호를 디지털 데이터로 변환하여 LabVIEW SW로 전송한다. LabVIEW에서는 수신된 원시 데이터(raw data)를 기반으로 진단에 유효한 주요 특징값(features)을 실시간으로 추출하는 전처리 과정을 수행한다. 이렇게 추출된 특징 데이터는 TCP/IP 통신 프로토콜을 통해 Python 기반의 인공지능 분석 모듈로 전송된다. Python 모듈은 수신된 특징값을 사전에 학습된 딥러닝 모델에 입력하여 현재의 공구 마모 상태를 즉각적으로 추론한다. 최종 예측 결과는 PC 화면에 시각화됨과 동시에, 모바일 애플리케이션으로 전송되어 작업자가 장소에 구애받지 않고 공구 상태와 교체 시점을 확인할 수 있도록 구현되었다.
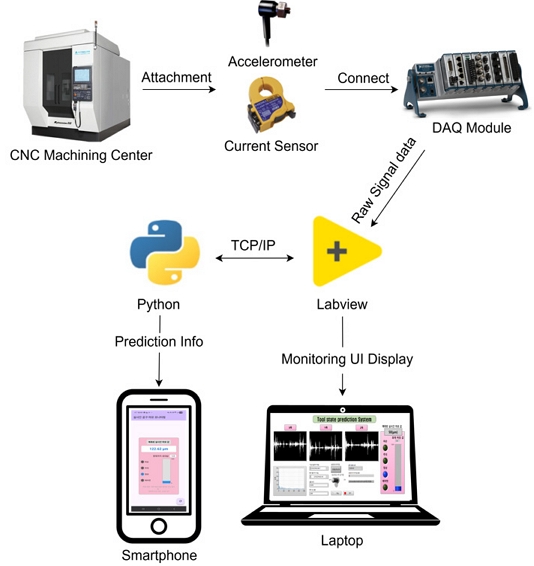
Schematic of real-time AI tool state prediction system
2.2 실험 장비 및 전체 구성
가공 데이터와 공정 관련하여 실제 산업 현장과 유사한 환경을 확보하기 위해, 현업에서 사용되는 장비와 조건을 채택하여 실험 환경을 구성하였다. Fig. 2는 본 실험에 사용된 전체 시스템의 구성을 보여준다. 해당 그림은 스핀들 헤드에 부착된 가속도 센서와 스핀들 모터 전력선에 체결된 전류 센서, 데이터 수집을 위한 DAQ System, 공구 여유면 마모(flank wear) 측정, 그리고 실제 가공 시 공구의 이동 궤적을 나타내는 Tool Path로 구성되어 있다. 실험은 5축 CNC 머시닝 센터(Mytrunnion-5, Kitamura Machinery)를 사용하여 수행되었다. 가공 진동 데이터를 수집하기 위해 스핀들 헤드의 x축과 y축 위치에 1축 가속도 센서(607A11, PCB Piezotronics)를 부착하였으며, 절삭 부하에 따른 스핀들 모터의 상태 변화를 감지하기 위해 클램프 온 타입 AC 전류 센서 (9695-02, Hioki)를 제어반 내 스핀들 모터 3상 전원 케이블에 체결하였다. 수집된 모든 신호는 DAQ(NI-9234, National Instruments) 모듈을 통해 수집되어 PC로 전송된다. 공구의 상태 판별을 위한 레이블(label) 데이터 확보를 위해 광학 현미경(Z16 APO-14, Leica Microsystems)을 사용하였으며, 가공 직후 공구의 여유면 마모를 촬영하여 마모값을 측정하였다.
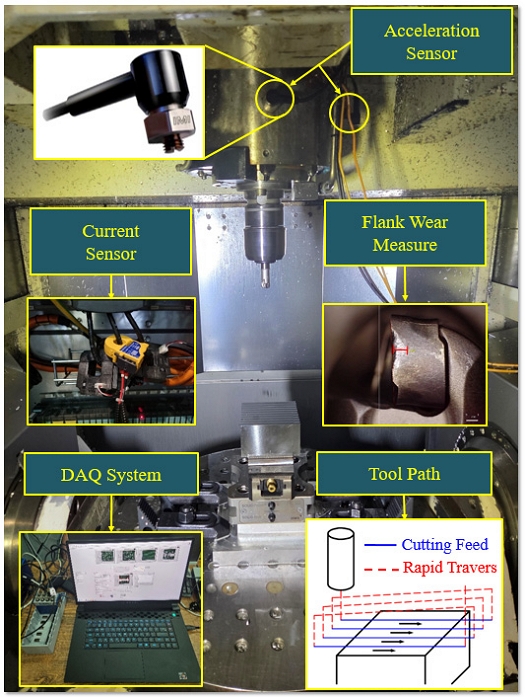
Overall configuration of the experimental setup
공작물은 티타늄 합금(Ti-6Al-4V) 블록(100 × 100 × 100 mm)을 사용하였다. 공작물 소재의 주요 기계적 물성치는 Table 1과 같다. 공작물 고정은 5축 바이스(Makro-Grip 5-Axis Vise, Lang Vise Technik)를 이용해 60 N·m의 토크로 체결하여 1.2톤의 파지력으로 클램핑하였다.

Mechanical properties of Ti-6Al-4V
2.3 가공 전략 및 실험 조건
본 연구의 실험 데이터 수집 시스템은 공구의 수명 시작부터 파손에 이르는 전 주기에 걸친 동적 특성을 확보하기 위해 설계되었다. 수집된 센서 신호의 샘플링 주파수는 고주파 진동 성분의 손실을 방지하고 나이퀴스트 이론(Nyquist theorem)을 충족하기 위해 10,240 Hz로 설정하였다[13]. 가공 전략은 Fig. 2의 Tool Path 다이어그램에 묘사된 바와 같이, 하향 절삭 기반의 편도 가공 방식을 채택하였다. 절삭 공구는 현장에서 중소형 부품 가공에 주로 활용되는 직경 16 mm 2날 커터(TEBLV216-16-06-L100, Taegutec)와 고이송용 인서트(BLMV 0603R-MM)를 체결하여 사용하였으며, 상세한 가공 조건은 아래의 Table 2와 같다.
Cutting parameters
실험 절차는 센서 신호 수집과 공구 마모 측정을 교차 수행하는 방식으로 진행되었다. 데이터 수집의 기준 단위는 x축 방향 11회 패스(pass)를 1회의 가공 사이클, 즉 1 레이어(layer)로 정의하였다. 1 레이어 가공 동안 진동 및 전류 데이터를 연속적으로 저장한 뒤, 장비를 일시 정지하고 공구를 분리하여 디지털 현미경으로 인서트의 마모 상태를 정밀 촬영하였다. 측정 후에는 홀더를 재장착하여 다음 레이어 가공을 이어갔으며, 이 과정은 스핀들 부하가 초기 안정 상태 대비 25% 증가하여 공구 수명이 다한 것(tool failure)으로 판단될 때까지 반복되었다. 이러한 방식으로 총 5회의 반복 실험을 통해 확보된 데이터셋은 총 가공 길이 71 m, 순수 가공 시간 약 1시간 13분이며, 수집된 원시(raw) 데이터의 총 개수는 약 68,876,288개가 수집되었다.
3. 신호 처리 및 데이터 분석
3.1 신호 유효성 검증 및 핵심 특징 선정
본 연구에서 수집된 진동 데이터가 기계적 노이즈나 외부 환경 요인이 아닌, 실제 공구의 절삭 거동에 기인한 유효 신호인지 검증하기 위해 고속 푸리에 변환(fast fourier transform, FFT) 기법을 적용하여 주파수 영역 분석을 선행하였다. 밀링 공정은 회전하는 공구의 각 절삭날(flute)이 피삭재를 주기적으로 타격하는 단속 절삭 특성을 가지며, 이로 인해 신호에는 일정한 주기성을 갖는 치상 통과 주파수(tooth passing frequency, TPF) 성분이 필연적으로 포함된다[14-15]. 본 실험 조건인 스핀들 회전수 1,500 RPM과 2날 공구의 사양을 고려할 때, 기본적인 TPF는 50 Hz로 산출된다. 하지만 본 연구에서는 x축과 y축 진동 신호의 에너지 수준을 통합하기 위해 벡터 합 연산을 수행하였으며, 이 과정에서 발생하는 제곱 연산의 변조 효과로 인해 이론적인 주파수 피크는 기본 TPF의 2배수인 100 Hz 대역(ft)에서 형성될 것으로 예측되었다. Fig. 3은 실제 수집된 데이터의 FFT 분석 결과를 보여준다.
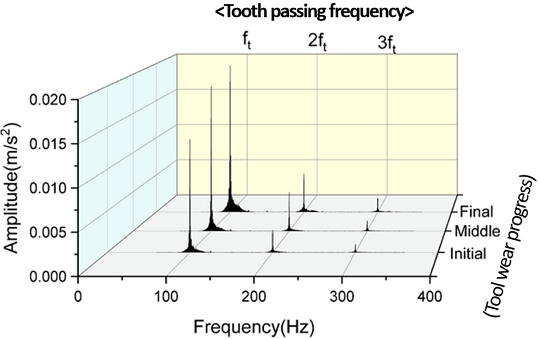
FFT spectrum analysis result
그래프에서 이론적 예측과 일치하는 100 Hz 대역의 주파수 성분과 그 배수 성분들이 명확히 확인되며, 공구 마모가 진행됨에 따라(initial → final) 해당 진폭이 뚜렷하게 증가함을 알 수 있다. 이는 수집된 신호가 외부 노이즈가 아닌 유효한 절삭 신호임을 입증한다. 신호의 유효성 검증 후, 데이터의 차원을 축소하고 핵심 정보를 요약하기 위해 10가지의 통계적 특징을 추출하였다. 추출된 특징 중 공구 마모와 가장 밀접한 연관성을 가진 인자를 선정하기 위해 피어슨 상관계수 분석을 수행하였다. Fig. 4는 각 특징별 상관계수 순위를, Table 3는 계산 수식을 나타낸다. 분석 결과, 가속도 신호 기반의 분산(Accel_Variance)과 RMS (Accel_RMS)가 가장 높은 상관성을 기록하여 상위권에 위치하였다. 반면, 전류 신호 기반의 특징들은 상대적으로 낮은 상관성을 보였으며 마모 진행에 따른 경향성 또한 불분명하여 최종 입력 변수에서 제외하였다.
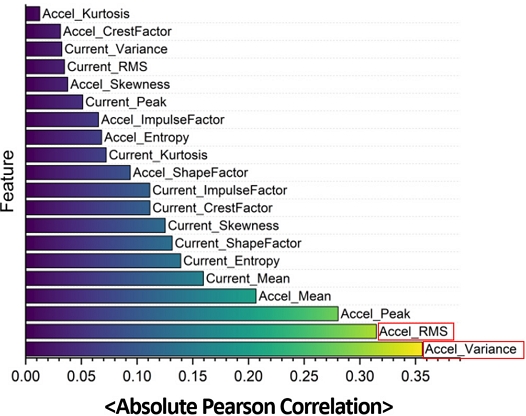
Feature correlation ranking
List of extracted time-domain statistical features
선정된 특징이 전체 시계열에서 얼마나 안정적인지 재확인하기 위해 추세 분석을 수행하였다. Fig. 5는 가장 높은 상관계수를 보인 가속도 분산(Accel_Variance)값과 실제 공구 마모값의 변화를 겹쳐 나타낸 것이다. 회색 실선(특징값)이 붉은색 실선(실제 마모)의 증가 추이를 계단식으로 정밀하게 추종하고 있음을 시각적으로 확인할 수 있다. 이에 따라 본 연구는 검증된 RMS와 Variance를 최종 AI 모델의 입력 변수로 확정하였다.
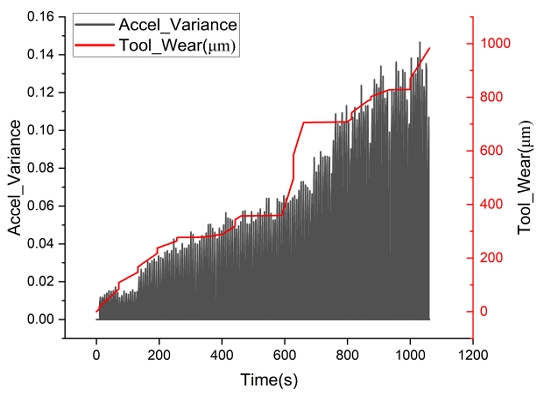
Time-series comparison of acceleration RMS and measured tool wear
3.2 데이터셋 구축 및 라벨링
본 연구는 공구 상태 정밀 모니터링을 위해 절삭 상태 분류(classification)와 마모값 예측(regression)을 수행하는 2단계 AI 모델링 전략을 적용하였다. 이에 따라 전처리된 데이터는 각 모델의 학습 목적에 맞춰 두 가지 형태의 정답지(label)를 포함하도록 재구성되었다. 먼저 마모값 예측을 위한 지도 학습(supervised learning)에는 특징 벡터와 1:1로 대응하는 연속적인 마모값(ground truth)이 필수적이다. 그러나 현미경 계측을 통해 얻은 실제 마모 데이터는 불연속적이라는 한계가 있다. 이에 본 연구는 공구 마모가 가공 길이에 비례하여 점진적으로 진행된다는 물리적 특성을 가정하고, 측정된 불연속 구간 사이를 선형 보간법(linear interpolation)으로 추정하여 Fig. 5와 같이 특징 벡터에 대응하는 고밀도의 연속적인 마모 라벨을 구축하였다[16]. 다음으로, 예측 모델의 신뢰성 확보를 위해 실제 피삭재를 절삭하는 가공 구간과 공구가 이동만 하는 비가공 구간(air cutting)을 명확히 구분하였다. 비가공 구간 데이터는 학습 시 노이즈로 작용하여 성능을 저하시킬 수 있기 때문이다. Fig. 6은 절삭 공정 중 발생하는 RMS 신호의 시계열 변화를 보여준다. 그림과 같이 공구가 피삭재에 진입하여 절삭하는 구간(41~44초)에서는 진폭이 급격히 상승하는 반면, 비절삭 구간에서는 0에 가깝게 유지된다. 본 연구는 이러한 신호의 명확한 진폭 차이를 상태 분류의 핵심 특징으로 활용하였다.
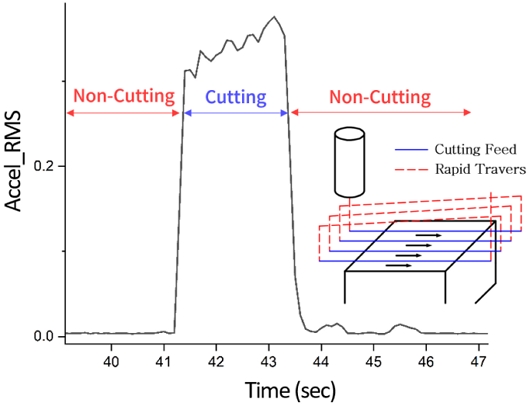
Distinct signal characteristics between cutting and non-cutting states
일반적으로 가장 정밀한 라벨링 방법은 CNC 컨트롤러의 G-code 실행 시점과 센서 신호를 동기화하는 것이다[17]. 그러나 대부분의 상용 공작기계는 제어 시스템의 폐쇄성으로 인해 외부 수집 장치와의 실시간 정밀 동기화 구현에 기술적 제약이 따른다. 이에 본 연구에서는 신호의 진폭 차이를 기반으로 대용량 데이터의 라벨링 효율을 극대화할 수 있는 인터랙티브 라벨링 도구(interactive labeling tool)를 자체 개발하여 대안으로 활용하였다. Fig. 7은 해당 도구의 구동 화면을 보여준다. 이 도구는 데이터를 시각화하여 제공하며, 사용자가 마우스 드래그로 경계를 설정하면 해당 구간을 비가공(label 0)과 절삭(label 1)으로 반자동 라벨링을 수행한다. 이를 통해 사람의 직관을 활용하면서도 빠르고 정확하게 분류 모델용 데이터셋을 확보하였다.
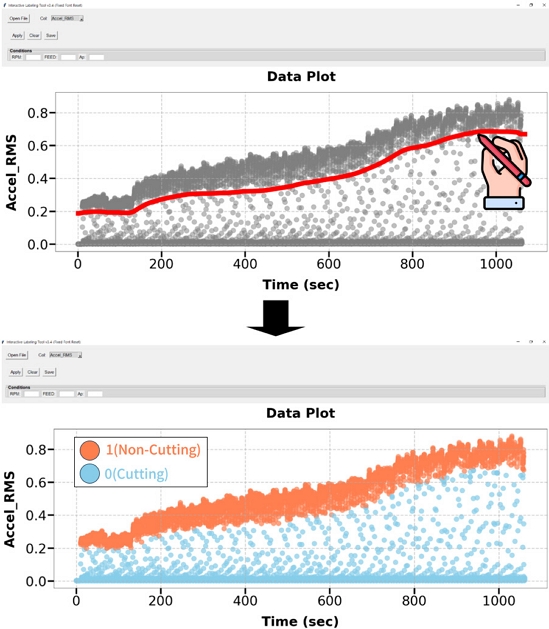
Interactive labeling tool for generating binary labels
최종적으로 총 5회의 실험 데이터 중 초기 안정성 확인용 1회를 제외한 4회분을 데이터셋으로 활용하였다. 모델의 일반화 성능 평가를 위해 1~3회차는 학습 데이터(training dataset), 4회차는 검증 데이터(validation dataset)로 엄격히 분리하였다. 특히 학습 데이터는 윈도우 단위로 무작위 셔플링하여 시간 순서에 따른 편향과 과적합을 방지하였으며, 검증 데이터는 시계열 순서를 보존함으로써 모델이 실제 공정 흐름상에서 보일 예측 성능을 객관적으로 평가할 수 있도록 구성하였다[18-19].
4. 딥러닝 기반 실시간 공구 상태 예측 시스템 구현
4.1 하이브리드 모델 구조 및 최적화
본 연구는 시계열 진동 데이터의 특성을 효과적으로 학습하기 위해, 1D Convolutional Neural Network (1D CNN)과 Bidirectional Long Short-Term Memory (Bi-LSTM)을 결합한 하이브리드 모델을 제안하였다. 진동 신호는 시간 흐름에 따라 변화하는 동적 특성을 가지므로, 국소적 패턴 추출에 탁월한 1D CNN을 통해 신호의 주요 특징을 포착하고, 이를 시계열 데이터의 전후 맥락 학습에 강점이 있는 Bi-LSTM에 전달하여 공구 마모와 같은 점진적 변화 추세를 정밀하게 예측하도록 설계하였다[20]. 제안된 모델의 성능을 극대화하기 위해 Keras Tuner를 활용하여 하이퍼파라미터 최적화를 수행하였다. 학습 데이터셋(Ex 1~3)을 대상으로 실험을 진행한 결과, 입력 특징이 저차원 데이터임을 고려할 때 과도하게 복잡한 모델보다는 경량화된 구조가 과적합을 방지하고 일반화 성능 확보에 유리함을 확인하였다. 최종 도출된 최적 파라미터 조합은 Table 4와 같으며, 확정된 가중치는 실시간 시스템에 탑재되었다.
Search range and optimal values of hyperparameters
4.2 실시간 추론 알고리즘 및 시스템 구현
구축된 모델은 실시간 예측 시스템에 탑재되어 조건부 실행 알고리즘을 기반으로 작동한다. 시스템은 센서로부터 실시간 수신된 진동 데이터를 슬라이딩 윈도우 방식으로 관리하며, 최근 100개의 데이터 포인트가 버퍼링될 때마다 연산을 수행한다. 구체적인 동작 과정은 2단계로 나뉜다. 1단계에서는 상태 분류 모델이 현재 구간을 비가공(0) 또는 가공(1)으로 판단하며, 이 결과는 2단계 마모 예측 모델의 트리거로 작용한다. 즉, 분류 모델이 가공 상태로 판별했을 때만 회귀 모델이 작동하여 마모값을 산출한다. 이는 비가공 구간의 노이즈가 예측값에 개입하는 것을 원천 차단하여 시스템의 신뢰성을 보장한다. 최종적으로 본 알고리즘을 현장에 적용하기 위해 LabVIEW 기반의 PC 모니터링 시스템과 Android 모바일 애플리케이션을 연동한 통합 인터페이스를 구현하였다. Fig. 8은 구현된 시스템의 실제 구동 화면이다.
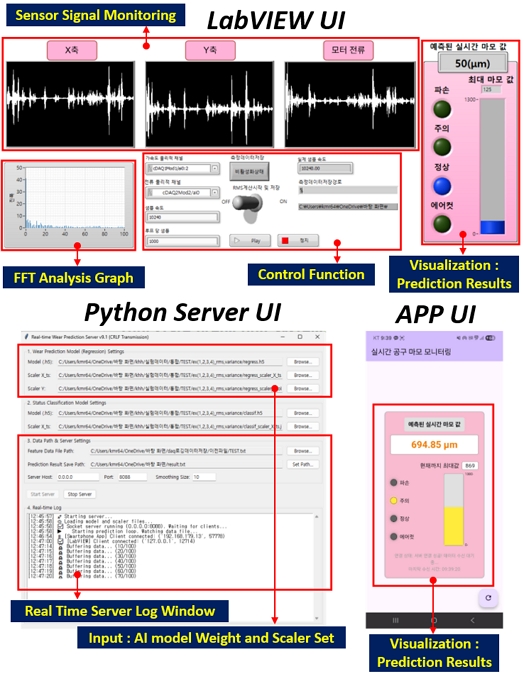
Real-time AI prediction system interface
LabVIEW UI는 현장 작업자를 위한 메인 제어 패널로, 실시간 파형과 예측된 마모값을 시각화한다. 실제 가공 현장에서는 단순히 마모값이 특정 수치에 도달했다고 해서 바로 공구를 교체하지 않는다. 마모가 진행되었더라도 가공 부하가 안정적이고 제품의 조도나 치수 정밀도가 허용 범위 내라면 계속 사용하는 등, 공구 교체 시점은 다양한 현장 변수에 의해 결정되기 때문이다. 이를 반영하여, 작업자가 현장 상황에 맞춰 ‘정상’, ‘주의’, ‘파손’의 판단 기준을 직접 설정할 수 있도록 시스템을 설계하였다. 이렇게 설정된 기준은 LabVIEW UI와 연동되어 실시간으로 예측 결과에 반영되며, 현장 작업자가 공정 특성에 맞게 즉시 대응할 수 있도록 지원한다. 모바일 App UI는 원격 모니터링을 지원하며, 예측 마모값이 설정된 위험 수준에 도달할 경우 스마트폰 진동 알림을 발생시켜 작업자가 즉각 대응할 수 있도록 설계되었다. Python server UI는 백그라운드에서 실시간 데이터 수신 및 추론 연산 로그를 관리하며 안정적인 시스템 구동을 지원한다.
5. 모델 성능 평가 및 고찰
5.1 상태 분류 모델 성능 평가
본 시스템의 1차 관문인 상태 분류 모델이 실제 가공 구간을 정확히 탐지하여 회귀 모델을 적절히 트리거하는지 검증하기 위해, 학습 과정에 참여하지 않은 독립 검증 데이터셋(Ex 4)에 대한 평가를 수행하였다. Fig. 9는 독립 검증 데이터에 대한 분류 모델의 예측 결과를 시각화한 혼동 행렬(confusion matrix)이다. 총 23,063개의 샘플 중 실제 비가공(0)을 정확히 예측한 TN은 16,394개, 실제 가공(1)을 정확히 예측한 TP는 6,293개로 나타났다. 반면, 가공을 비가공으로 잘못 예측한 FN은 19개로 매우 낮게 나타나, 실제 가공 중임에도 마모 예측을 수행하지 않는 치명적인 오류를 최소화했음을 알 수 있다. 이를 바탕으로 산출된 정량적 성능 지표는 Table 5와 같다.
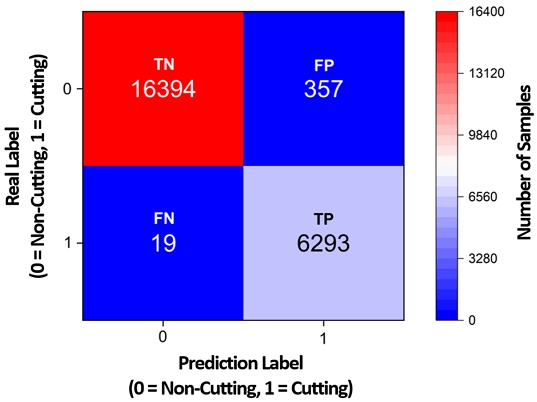
Confusion matrix for independent validation dataset (Ex 4)
Classification performance on validation dataset
모델은 처음 접하는 데이터에 대해서도 98.37%의 높은 정확도(accuracy)와 99.70%의 매우 우수한 재현율(recall)을 기록하였다. 이는 본 분류 모델이 특정 데이터에 과적합되지 않고 우수한 일반화 성능을 확보했음을 입증하며, 실시간 시스템 내에서 마모 예측을 위한 트리거 역할을 안정적으로 수행할 수 있음을 시사한다.
5.2 마모 회귀 모델 성능 평가
다음으로, 실제 공구 수명을 예측하는 회귀 모델의 성능을 평가하였다. Fig. 10은 독립 검증 데이터셋(Ex 4)에 대한 모델의 예측 결과(회색 점)와 현미경으로 측정한 실제 마모값(적색 실선)을 비교한 그래프이다. 그래프에서 볼 수 있듯이, 모델은 학습하지 않은 새로운 공정 데이터임에도 불구하고 실제 마모의 전반적인 계단식 증가 경향을 안정적으로 추종하고 있다. 진동 신호 특유의 불규칙성으로 인해 예측값에 다소간의 산포(scatter)가 존재하지만, 데이터 포인트들이 실제 마모값을 중심으로 고르게 분포하며 전체적인 마모 증가 추세를 정확히 반영하고 있다. 즉, 모델은 국소적인 노이즈에 과민 반응하지 않고 공구의 전반적인 열화 상태를 안정적으로 추정하고 있음을 알 수 있다. 학습 데이터와 검증 데이터 간의 정량적 성능 비교 결과는 Table 6과 같다. 독립 검증 데이터에서는 학습 데이터 대비 MAE가 약 22.5 µm, RMSE가 약 9.5 µm 증가하였으나, 모델의 설명력을 나타내는 결정계수는 0.9252로 여전히 높은 수준을 유지하였다. 이는 본 연구에서 제안한 하이브리드 모델이 과적합 없이 준수한 일반화 성능을 달성하였으며, 실제 산업 현장의 새로운 데이터에 대해서도 신뢰성 있는 예측 결과를 제공할 수 있음을 의미한다.
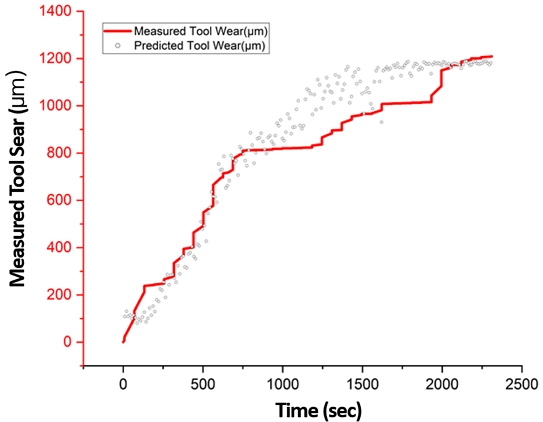
Comparison of measured and predicted tool wear on independent validation dataset (Ex 4)
Comparison of regression metrics between seen and unseen datasets
5.3 특징 조합에 따른 성능 검증
입력 특징으로 선정된 RMS와 Variance 조합의 타당성을 최종 검증하기 위해, 특징 구성에 따른 모델의 예측 성능(R2)을 비교 분석하였다. 그 결과는 Table 7과 같다. RMS나 Variance를 단독 입력으로 사용한 경우(Case 1, 2)에는 결정계수가 각각 82.73%, 81.29%에 머물렀으나, 두 특징을 결합하여 사용한 경우(Case 3)에는 성능이 92.52%로 약 10% 포인트 이상 향상되었다. 이는 공구 마모가 진행될수록 진동 신호의 에너지(평균적 크기, RMS) 뿐만 아니라 신호의 불안정성(변동성, variance) 또한 함께 증가한다는 물리적 특성을 모델이 효과적으로 학습했기 때문이다. 따라서 본 연구에서 채택한 다중 특징 입력 방식이 단일 특징 방식 대비 마모 상태 표현에 더욱 효과적임을 확인하였다.
Performance comparison by input feature composition
6. 결 론
본 연구에서는 티타늄 합금의 절삭 가공에서 1D CNN과 Bi-LSTM을 결합한 딥러닝 모델 기반으로 공구 마모값을 실시간으로 예측하면서 LabVIEW와 Python, 모바일 애플리케이션을 연동하여 공구 상태를 확인할 수 있는 실시간 통합 시스템을 개발하고 실증 실험을 통해 제안 시스템의 예측 성능에 대한 분석을 수행하였다. 본 연구에서 제안한 2단계(분류+회귀) 예측 시스템은 난삭재 가공 환경에서 공구 마모를 정밀하게 진단함을 입증하였다. 특히 독립된 실험 데이터에 대해 R2=0.9252를 달성하였고, 학습 데이터와의 성능 편차가 0.02 수준에 불과하여 과적합 없는 우수한 강건성을 확인하였다. 또한, 동일한 가공 조건에서도 공구 수명이 상이한 확률론적 특성이 관측되었는데, 이는 기존의 시간 기반 보전 방식이 비효율적임을 시사하며 비선형적인 신호 패턴을 학습하여 개별 공구 상태를 실시간 진단하는 본 시스템의 유효성을 뒷받침한다. 다만, 공구 수명 말기에 이르러 마모가 급격히 진행되는 구간에서는 진동 신호의 비정상성이 심화됨에 따라 일시적인 추종 지연 및 오차 증가 경향이 관측되었다. 이는 단일 센서 데이터만으로는 설명하기 어려운 마모의 복합적 거동에 기인한 것으로 판단되며 향후 연구에서는 이러한 한계를 극복하고 현장의 다양한 변수 변화에 따른 도메인 이동 문제를 해결하기 위해, 공구 마모값을 자동으로 측정하는 머신 비전 기술을 융합하여 데이터 구축을 자동화할 계획이다. 이를 통해 확보된 빅데이터에 전이 학습을 적용하여 모델의 범용성을 극대화하고, 궁극적으로 전 구간에서 공구 잔여 수명을 정밀하게 예측하는 지능형 예지 보전 시스템을 구축하고자 한다.
Acknowledgments
이 연구는 한국생산기술연구원 기관주요사업 “DNA 플랫폼 기반 자율제조 기술(kitech EH-26-0010)”의 지원으로 수행한 연구입니다.
References
-
Soni, R., Verma, R., Garg, R. K., Sharma, V., 2024, A Critical Review of Recent Advances in the Aerospace Materials, Mater. Today Proc., 113 180-184.
[https://doi.org/10.1016/j.matpr.2023.08.108]

-
Park, M. S., Lee, H. H., Yun, W. H., Kim, M. R., 2023, Evaluation of Cutting Performance Based on Tool Orientation during Solid Carbide End-milling of Ti-6Al-4V, J. Korean Soc. Manuf. Technol. Eng., 32:2 92-100.
[https://doi.org/10.7735/ksmte.2023.32.2.92]
-
Lisowicz, J., Krupa, K., Leksycki, K., Rusinek, R., Wojciechowski, S., 2025, Analysis of Tool Wear in Finish Turning of Titanium Alloy Ti-6Al-4V Under Minimum Quantity Lubrication Conditions Observed with Recurrence Quantification Analysis, Materials, 18:1 79.
[https://doi.org/10.3390/ma18010079]
-
Zareena, A. R., Veldhuis, S. C., 2012, Tool Wear Mechanisms and Tool Life Enhancement in Ultra-Precision Machining of Titanium, J. Mater. Process. Technol., 212:3 560-570.
[https://doi.org/10.1016/j.jmatprotec.2011.10.014]
-
Ambhore, N., Kamble, D., Chinchanikar, S., Wayal, V., 2015, Tool Condition Monitoring System: A Review, Mater. Today Proc., 2:4-5 3419-3428.
[https://doi.org/10.1016/j.matpr.2015.07.317]
-
Mohanraj, T., Shankar, S., Rajasekar, R., Sakthivel, N. R., Pramanik, A., 2020, Tool Condition Monitoring Techniques in Milling Process — A review, J. Mater. Res. Technol., 9:1 1032-1042.
[https://doi.org/10.1016/j.jmrt.2019.10.031]
-
Rehorn, A. G., Jiang, J., Orban, P. E., 2005, State-of-the-Art Methods and Results in Tool Condition Monitoring: A Review, Int. J. Adv. Manuf. Technol., 26:7-8 693-710.
[https://doi.org/10.1007/s00170-004-2038-2]
-
Cheng, Y., Guan, R., Jin, Y., Gai, X., Lu, M., Ding, Y., 2023, Research on Intelligent Tool Condition Monitoring Based on Data-Driven: A Review, J. Mech. Sci. Technol., 37:7 3721-3738.
[https://doi.org/10.1007/s12206-023-0637-9]
-
Zhang, C., Yao, X., Zhang, J., Jin, H., 2016, Tool Condition Monitoring and Remaining Useful Life Prognostic Based on a Wireless Sensor in Dry Milling Operations, Sensors, 16:6 795.
[https://doi.org/10.3390/s16060795]
-
Wang, R., Song, Q., Peng, Y., Jin, P., Liu, Z., Liu, Z., 2023, A Milling Tool Wear Monitoring Method with Sensing Generalization Capability, J. Manuf. Syst., 68 25-41.
[https://doi.org/10.1016/j.jmsy.2023.02.017]
-
Mu, D., Liu, X., Yue, C., Liu, Q., Bai, Z., Liang, S. Y., Ding, Y., 2021, On-Line Tool Wear Monitoring Based on Machine Learning, J. Adv. Manuf. Sci. Technol., 1:2 2021002.
[https://doi.org/10.51393/j.jamst.2021002]
-
Martínez-Arellano, G., Terrazas, G., Ratchev, S., 2019, Tool Wear Classification Using Time Series Imaging and Deep Learning, Int. J. Adv. Manuf. Technol., 104 3647-3662.
[https://doi.org/10.1007/s00170-019-04090-6]
-
Shannon, C. E., 1949, Communication in the Presence of Noise, Proc. IRE, 37:1 10-21.
[https://doi.org/10.1109/JRPROC.1949.232969]
-
Ju, S., Gross, D., Hanenkamp, N., 2022, Cutting Force and Vibration Prediction of Milling Processes Regarding the Nonlinear Behavior of Cascade Controlled Feed Drives, Prod. Eng., 16:6 743-752.
[https://doi.org/10.1007/s11740-022-01140-z]
-
Susanto, A., Liu, C. H., Yamada, K., Hwang, Y. R., Tanaka, R., Sekiya, K., 2018, Milling Process Monitoring Based on Vibration Analysis Using Hilbert-Huang Transform, Int. J. Autom. Technol., 12:5 688-698.
[https://doi.org/10.20965/ijat.2018.p0688]
-
Zou, G., Zou, Y., Ma, C., Zhao, J., Li, L., 2021, Development of an Experiment-Split Method for Benchmarking the Generalization of a PTM Site Predictor: Lysine Methylome as an Example, PLOS Comput. Biol., 17:12 e1009682.
[https://doi.org/10.1371/journal.pcbi.1009682]
-
Uhlmann, E., Polte, M., Heper, M., 2025, Open-Source Framework for Automated Milling Experiments: G-Code Adaptation and NC Data Acquisition with Siemens Industrial Edge, Proc. 19th CIRP Conf. Intell. Comput. Manuf. Eng..
[https://doi.org/10.14279/depositonce-24413]
-
Zhong, T., Zhao, J., Guo, X., Su, Q., Fox, G., 2023, RINAS: Training with Dataset Shuffling Can Be General and Fast, arXiv preprint, arXiv:2312.02368, .
[https://doi.org/10.48550/arXiv.2312.02368]
-
Nguyen, T. T., Trahay, F., Domke, J., Drozd, A., Vatai, E., Liao, J., Wahib, M., Gerofi, B., 2022, Why Globally Re-shuffle? Revisiting Data Shuffling in Large Scale Deep Learning, Proc. 2022 IEEE Int. Parallel and Distrib. Process. Symp. (IPDPS), 1085-1096.
[https://doi.org/10.1109/IPDPS53621.2022.00109]
-
Kim, M. R., Lee, H. H., Park, M. S., Yun, W. H., 2025, Design and Development of a Real-Time AI-Based Tool Failure Prediction System for Machining Difficult-to-Cut Materials, J. Korean Soc. Manuf. Technol. Eng., 34:4 225-233.
[https://doi.org/10.7735/ksmte.2025.34.4.225]
Researcher(PRO) in the Technology Development Team, WIA MACHINE TOOLS. Process. His research interests include machining processes.
E-mail: 33473@wiamachine.com
Researcher in the Jinju Ppuri Technology Support Center, Dongnam Technology Application Division, Korea Institute of Industrial Technology. His research interests include machining process.
E-mail: whyun@kitech.re.kr
Associate Professor in the Department of Mechatronics Engineering, Gyeongsang National University. His research interests include microfabrication, microfluidics, precision machining, and deep learning-based fabrication process systems.
E-mail: cm@gnu.ac.kr
Principal Researcher in the Jinju Ppuri Technology Support Center, Dongnam Technology Application Division, Korea Institute of Industrial Technology. His research interests include process monitoring.
E-mail: mrkim@kitech.re.kr