선형운동 기능을 갖는 엄지손가락을 적용한 다자유도 로봇핸드의 설계 및 기구학 분석
Abstract
This paper presents the design and kinematic analysis of an ambidextrous, multi-degree-of-freedom robotic hand with a linearly actuated 1P3R thumb. The mechanism uses one prismatic joint to reposition the thumb base, and three revolute joints to generate the thumb contact position and orientation. Conventional 4R thumb and proposed 1P3R thumb kinematic models were created using modified Denavit–Hartenberg parameters. The thumb workspace, finger-thumb overlapping workspace, and number of feasible thumb configurations at each overlapping position were quantified using uniform joint sampling and voxel-based analysis. The proposed mechanism has a smaller overall workspace and multiple finger–thumb overlap volumes compared with conventional structures. However, the proposed thumb provides more feasible configurations at the same overlapping positions for all finger pairs, demonstrating that the 1P3R mechanism can actively relocate the thumb workspace along the prismatic direction and provide greater configuration diversity at shared contact positions.
Keywords:
Robot hand, Multi-DoF hand, Prismatic thumb, Ambidextrous design, Workspace analysis, Overlapping workspace1. 서 론
휴머노이드 로봇과 서비스 로봇의 적용 범위가 제조·물류 환경뿐 아니라 일상생활 지원, 재활, 원격조작 및 인간–로봇 협업 분야로 확대됨에 따라, 인간이 사용하는 다양한 도구와 생활용품을 직접 조작할 수 있는 다자유도 로봇핸드의 중요성이 증가하고 있다. 일반적인 산업용 그리퍼는 정형화된 물체를 반복적으로 이송하는 작업에는 높은 신뢰성을 제공하지만, 물체의 형상과 크기가 다양하거나 접촉 위치가 일정하지 않은 환경에서는 안정적인 파지 자세를 형성하는 데 한계가 있다. 이에 따라 인간 손의 다지 구조와 관절운동을 모사한 인간형 로봇핸드는 다양한 물체에 대한 파지뿐 아니라 재파지, 손안 조작 및 도구 사용을 수행하기 위한 핵심 말단장치로 연구되고 있다.
인간형 로봇핸드의 조작 성능은 손가락의 자유도와 관절 배치뿐 아니라 손바닥과 엄지손가락의 구조에 크게 영향을 받는다. 특히 엄지손가락은 검지, 중지, 약지 및 소지와 마주하는 대향 동작을 통해 정밀 파지, 삼지 파지 및 감싸기 파지를 형성하며, 물체의 위치와 크기에 따라 접촉점과 접촉 방향을 조절하는 역할을 수행한다. 따라서 엄지가 도달할 수 있는 작업영역과 다른 손가락과 공통으로 도달할 수 있는 중첩 작업영역은 로봇핸드의 파지 가능 범위를 결정하는 중요한 기구학적 특성이다. 또한 엄지 베이스의 위치, 관절축의 방향, 링크 길이 및 관절 운동범위는 엄지의 접근성과 대향 자세에 직접적인 영향을 미치므로, 인간형 로봇핸드 설계에서 엄지 메커니즘은 전체 핸드의 조작성과 파지 성능을 결정하는 핵심 설계요소로 고려되어야 한다.
최근에는 인간 엄지의 복합운동과 대향성을 구현하기 위해 엄지 관절축과 링크 구조를 개선하는 연구가 수행되고 있다. 미국의 Tulsa 대학에서는 Fig. 1과 같이 굴곡형 힌지와 구름접촉면을 적용한 생체모사 엄지 관절이 제안하였으며, 제한된 공간에서 인간 엄지의 Carpometacarpal (CMC) 관절과 유사한 복합 회전운동을 구현하고자 하였다[1].
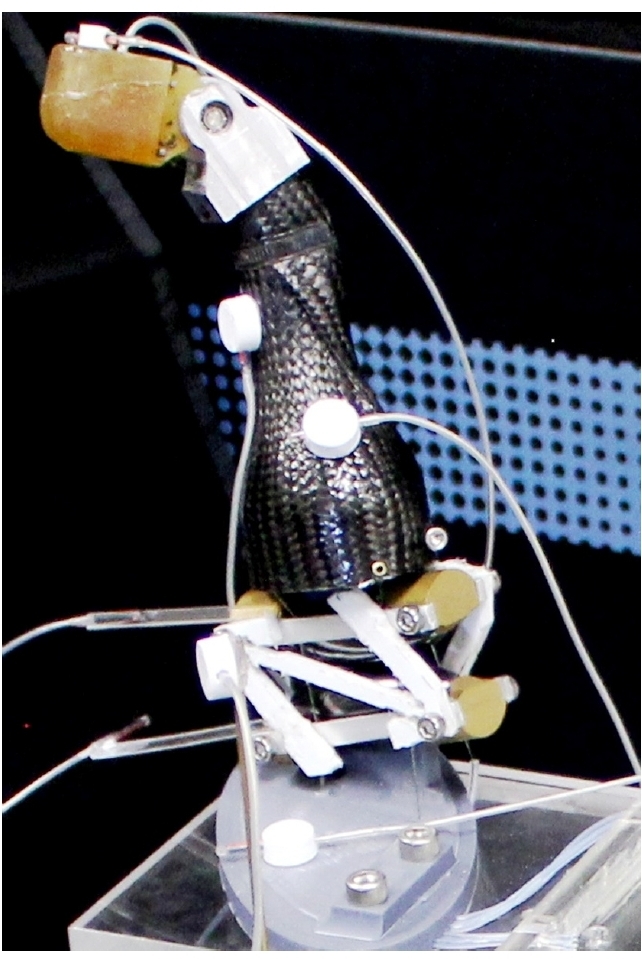
Prototype of a biomimetic robotic thumb incorporating a flexure hinge-based CMC joint[1]
중국의 Huazhong 대학에서는 Fig. 2와 같이 외전・내전과 회내・회외 운동이 연계된 다관절 엄지 구조를 적용하고, 엄지와 검지의 기하학적 파라미터를 정밀 파지 성능지표에 따라 최적화한 연구가 수행되었다[2]. 이러한 연구들은 엄지의 운동범위와 링크 배치가 대향 작업영역과 정밀 파지 성능에 직접적인 영향을 미친다는 점을 보여준다.
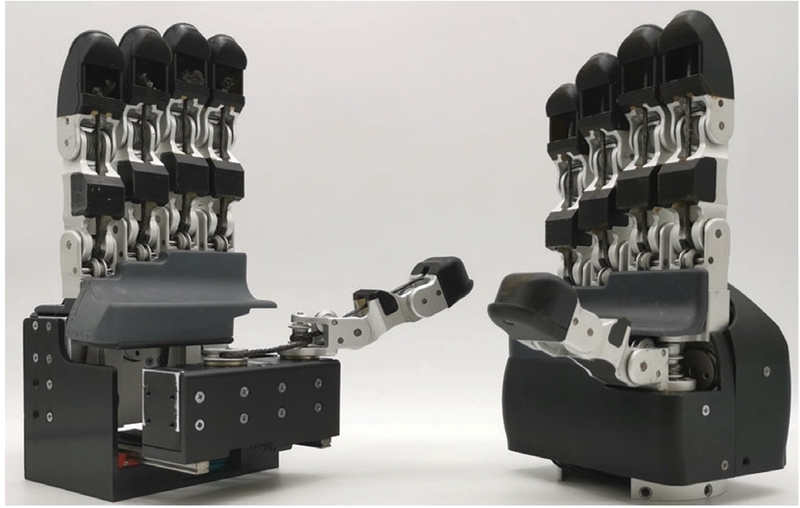
Humanlike adaptive robot hands with fixed and translational thumb-base mechanisms[3]
고정된 엄지 베이스의 한계를 보완하기 위해 엄지 베이스에 추가 자유도를 적용하는 연구도 수행되고 있다. 고정형 엄지 베이스와 병진 이동이 가능한 엄지 베이스를 비교한 인간형 로봇핸드가 제안되었으며, 엄지 베이스의 이동을 통해 핸드의 개구 폭을 조절하고 파지 및 손안 조작 성능을 향상시킬 수 있음을 보였다[3].
이와 함께 손가락 베이스의 상대 위치와 손바닥 형상을 변화시키는 재구성형 로봇핸드가 제안되었다[4]. 해당 구조는 손바닥 구성에 따라 손가락의 위치와 방향을 변경함으로써 다양한 파지 자세와 작업영역을 형성할 수 있다. 최근 인간형 로봇핸드의 기계설계 연구에서도 엄지 관절 구성, 손가락 베이스 배치 및 손바닥 구조가 주요 설계 변수로 분류되고 있다[5].
능동형 손바닥과 재구성형 손가락을 결합하여 손안 조작 성능을 향상시키는 연구도 수행되었다[6]. 이 구조는 손가락의 굽힘과 함께 손바닥의 추가 운동을 이용하여 물체와 손가락 사이의 상대 접촉 위치를 변화시킬 수 있다. 또한 능동형 손바닥에 관한 연구에서는 손바닥의 추가 자유도가 엄지 대향, 물체 감싸기 및 손안 조작에 활용될 수 있음이 제시되었다[7].
그러나 기존의 재구성형 로봇핸드는 손바닥 전체 또는 여러 손가락 베이스를 함께 이동시키는 구조가 주로 사용되므로 구동 및 전달 메커니즘이 복잡해질 수 있다. 또한 기존 인간형 로봇핸드의 엄지는 일반적으로 Carpometacarpal (CMC), Metacarpophalangeal (MCP) 및 Interphalangeal (IP) 관절을 모사한 회전관절 기반 구조로 설계된다. 이러한 구조는 엄지 끝단의 자세 변화에는 유리하지만, 엄지 베이스가 손바닥 프레임에 고정되어 있어 엄지 전체의 위치를 독립적으로 조절하기 어렵다.
엄지 끝단을 원하는 위치로 이동시키기 위해서는 회전관절의 조합을 사용해야 하며, 이 과정에서 접촉 위치와 방향이 동시에 변화한다. 이와 같은 위치–자세 결합은 물체 크기에 따른 파지 깊이 조절을 어렵게 하고, 특정 접촉 위치에서 선택 가능한 엄지 자세를 제한할 수 있다. 특히 작은 물체를 손바닥 중심부에서 파지하거나 큰 물체를 깊게 감싸는 경우에는 엄지의 접근성과 대향성이 제한될 수 있다. 따라서 Fig. 3과 같은 기존 4R 엄지 구조의 한계는 단순한 작업영역 부족보다 위치와 자세가 결합된 상태로 작업영역이 형성된다는 점에 있다.
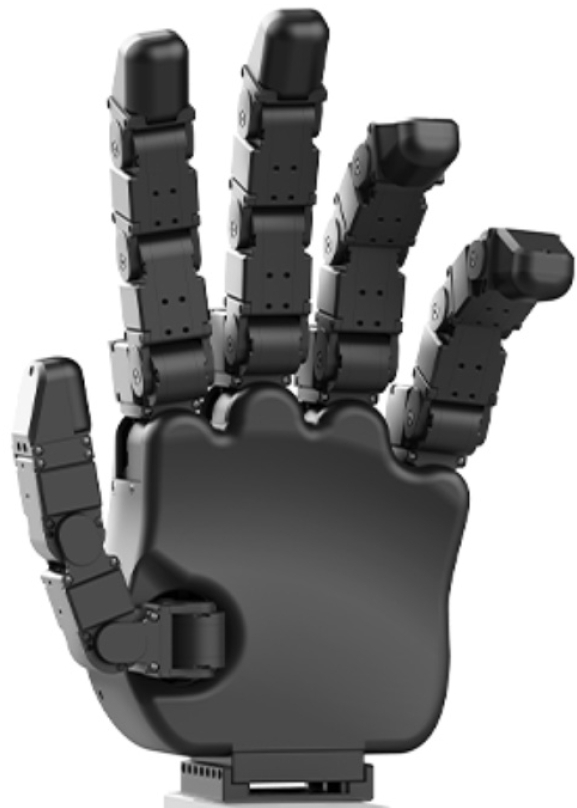
Examples of robotic hands with 4-revolute-joint thumbs (robot hand of ROBOTIS HX5-D20)[8]
본 연구에서는 이러한 한계를 보완하기 위해 Fig. 4와 같이 1개의 직동관절과 3개의 회전관절로 구성된 1P3R 엄지 메커니즘을 제안한다. 직동관절은 엄지 회전관절 체인 전체의 베이스 위치를 이동시키고, 3개의 회전관절은 엄지 끝단의 접촉 위치와 자세를 형성한다. 이를 통해 엄지의 위치 재구성과 접촉 자세 형성 기능을 부분적으로 분리하고, 손바닥 전체를 변형하지 않은 상태에서 엄지 작업영역의 위치를 재배치하고, 동일한 중첩 위치에서 선택 가능한 엄지 관절 구성의 다양성을 높이고자 한다.
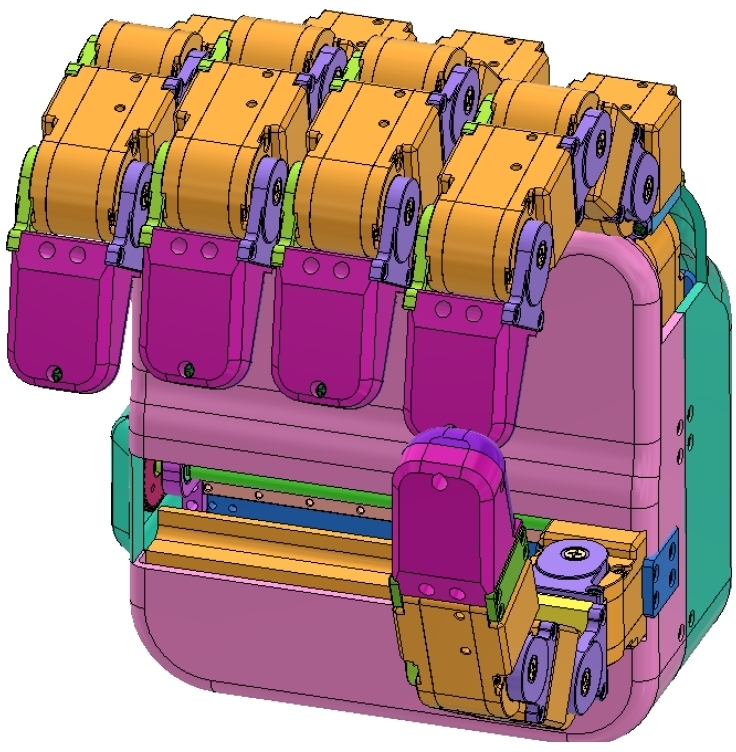
Modified HX5-D20 robotic hand incorporating a prismatic thumb mechanism
본 연구에서는 기존 4R 엄지와 제안된 1P3R 엄지에 대한 기구학 모델을 구성하고, 동일한 관절 샘플링 및 복셀 조건에서 엄지 작업영역과 손가락별 중첩 작업영역을 비교한다. 또한 동일한 중첩 위치에 도달할 수 있는 엄지 관절 자세 수를 분석하여 제안 구조의 작업영역 재배치 특성과 관절 구성 다양성을 정량적으로 평가한다.
본 논문의 2절에서는 로봇핸드의 전체 구조와 설계 요구조건 및 1P3R 엄지 메커니즘을 설명한다. 3절에서는 DH 파라미터 기반 기구학 모델과 작업영역 분석 방법 및 기존 4R 구조와의 정량 비교 결과를 제시한다. 마지막으로 4절에서는 주요 분석 결과와 연구의 한계 및 향후 연구 방향을 논한다.
2. 1P3R 로봇핸드 설계
2.1 설계목표 및 설계 요구조건 수립
본 연구의 설계목표는 기존 인간형 로봇핸드의 기본적인 외형과 손가락 구성을 유지하면서, 엄지 베이스의 위치를 능동적으로 조절할 수 있는 구조를 구현하는 데 있다. 특히 엄지 작업영역을 직동 방향으로 재배치하고, 엄지와 다른 손가락이 공통으로 도달할 수 있는 영역에서 다양한 엄지 자세를 형성할 수 있도록 하는 것을 핵심 목표로 설정하였다.
이를 위해 다음과 같은 설계 요구조건을 수립하였다. 첫째, 엄지 베이스에 능동적인 위치 이동 기능을 부여해야 한다. 기존 회전관절 기반 엄지는 관절각 변화에 따라 끝단 위치와 자세가 동시에 변화하므로, 엄지 전체의 위치를 독립적으로 조절하기 어렵다. 따라서 엄지 베이스에 직동관절을 적용하여 회전관절 체인 전체를 손바닥 기준으로 이동시킬 수 있도록 하였다.
둘째, 물체의 크기와 파지 위치에 따라 엄지의 접근 위치를 조절할 수 있어야 한다. 직동관절의 전진 및 후퇴를 통해 엄지 작업영역을 이동시키고, 작은 물체의 손바닥 중심부 접근과 큰 물체에 대응하기 위한 개구 상태 조절을 고려하여 설계하였다.
셋째, 엄지 끝단의 접촉 위치와 방향을 조절할 수 있어야 한다. 직동관절은 엄지 베이스 위치를 재구성하고, 이후의 3개 회전관절은 엄지 끝단의 위치와 패드 방향을 형성하도록 기능을 구분하였다. 이를 통해 위치 재구성과 접촉 자세 형성을 부분적으로 분리할 수 있도록 하였다.
넷째, 직동 구동부는 파지 과정에서 발생하는 편심하중과 비틀림에 대응할 수 있어야 한다. 이를 위해 볼스크류와 2개의 LM 가이드를 적용하여 편심하중과 비틀림에 대응하고 직동축의 정렬성을 유지할 수 있도록 설계하였다.
다섯째, 직동 메커니즘은 제한된 손바닥 내부 공간에 배치될 수 있어야 한다. 모터와 볼스크류 사이에 기어 전달 구조를 적용하여 모터 배치의 자유도를 확보하고, 직동 구동부가 손바닥 외형 내부에 수용될 수 있도록 구성하였다.
마지막으로 동일한 주요 부품을 왼손과 오른손에 공통 적용할 수 있어야 한다. 엄지 모듈과 손바닥 프레임은 장착 방향을 변경하여 좌우 손에 적용할 수 있도록 설계하였으며, 이를 통해 주요 구동부와 링크 부품의 공용 가능성을 확보하였다.
제안된 로봇핸드는 ROBOTIS사의 HX5-D20 로봇핸드를 참고하여 설계하였다. HX5-D20은 5지 인간형 로봇핸드로서 각 손가락이 다자유도 회전관절 구조로 구성되며, 엄지손가락은 4개의 회전관절을 갖는 4R 구조이다. 본 연구에서는 기존 손가락의 기본 링크 구성을 유지하면서 엄지의 첫 번째 회전 자유도를 직동 자유도로 대체하여 1P3R 엄지 메커니즘을 구성하였다. 이를 통해 기존 4R 구조와의 기구학적 비교가 가능하도록 하고, 직동관절 적용에 따른 엄지 작업영역의 재배치와 손가락별 중첩 특성을 분석할 수 있도록 하였다.
제안된 로봇핸드의 전체 형상과 주요 치수는 Fig. 5에 나타내었다. 전체 크기는 전면 기준 폭 128.5 mm, 높이 232.5 mm이며, 손바닥부의 폭과 높이는 각각 104 mm와 113 mm이다. 측면 기준 전체 두께는 79.5 mm이고, 손가락 모듈의 두께는 23.5 mm이다. 직동축을 포함한 엄지부의 전체 높이는 126 mm로 설계하였다.
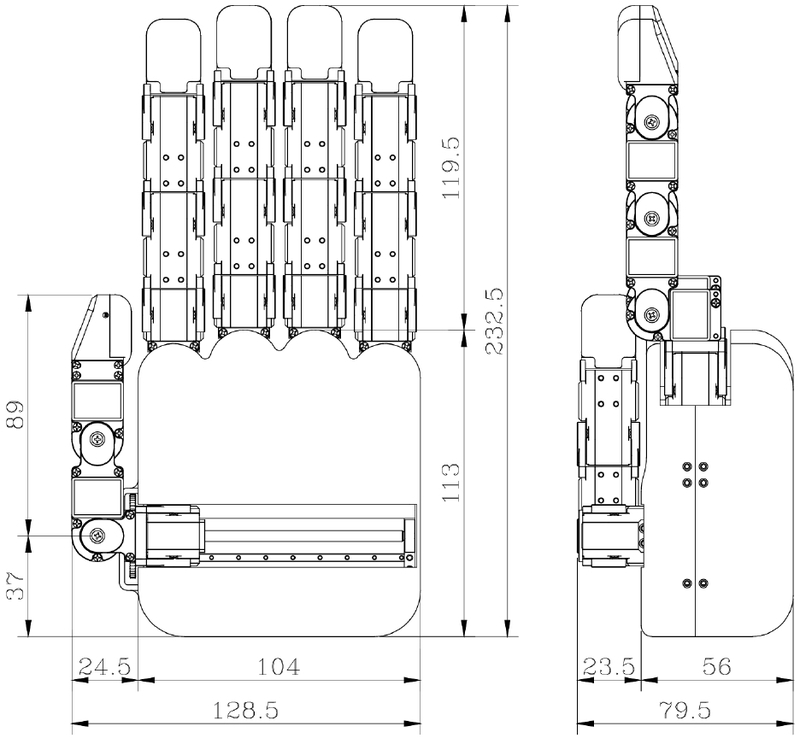
Overall dimensions of the proposed robotic hand
검지, 중지, 약지 및 소지는 각각 3절 링크 구조로 구성하였으며, 손가락 길이는 약 119.5 mm이다. 엄지 모듈은 다른 손가락과의 대향 동작을 형성할 수 있도록 손바닥 하부 측면에 배치하였다. 또한 직동 구동부를 손바닥 내부에 수용하여 외부 돌출을 줄이고, 손바닥과 엄지 모듈이 하나의 구조로 결합되도록 설계하였다.
2.2 1P3R 엄지손가락 설계
제안된 엄지손가락은 1개의 직동관절과 3개의 회전관절로 구성되며, 이를 1P3R 구조로 정의한다. 직동관절은 손바닥 기준 좌표계에서 엄지 베이스의 위치를 이동시키고, 이후의 3개 회전관절은 엄지 끝단의 위치와 패드 방향을 형성한다.
기존 4R 엄지 구조에서는 엄지 끝단의 위치와 자세 변화가 모두 회전관절의 조합으로 생성된다. 따라서 특정 위치에 도달하는 과정에서 엄지 패드의 방향도 함께 변화하며, 엄지 작업영역의 기준 위치를 독립적으로 이동시키기 어렵다. 반면 제안된 1P3R 구조에서는 직동관절을 이용하여 회전관절 체인 전체의 위치를 이동시킨 후, 3개의 회전관절을 통해 끝단 위치와 접촉 자세를 형성할 수 있다. 이 구조는 엄지의 위치와 자세를 완전히 독립적으로 제어하는 것은 아니지만, 엄지 베이스의 위치 재구성과 접촉 자세 형성 기능을 부분적으로 분리할 수 있다는 특징을 가진다. Fig. 6은 제안된 엄지 메커니즘의 전면과 후면 구조를 나타낸다.
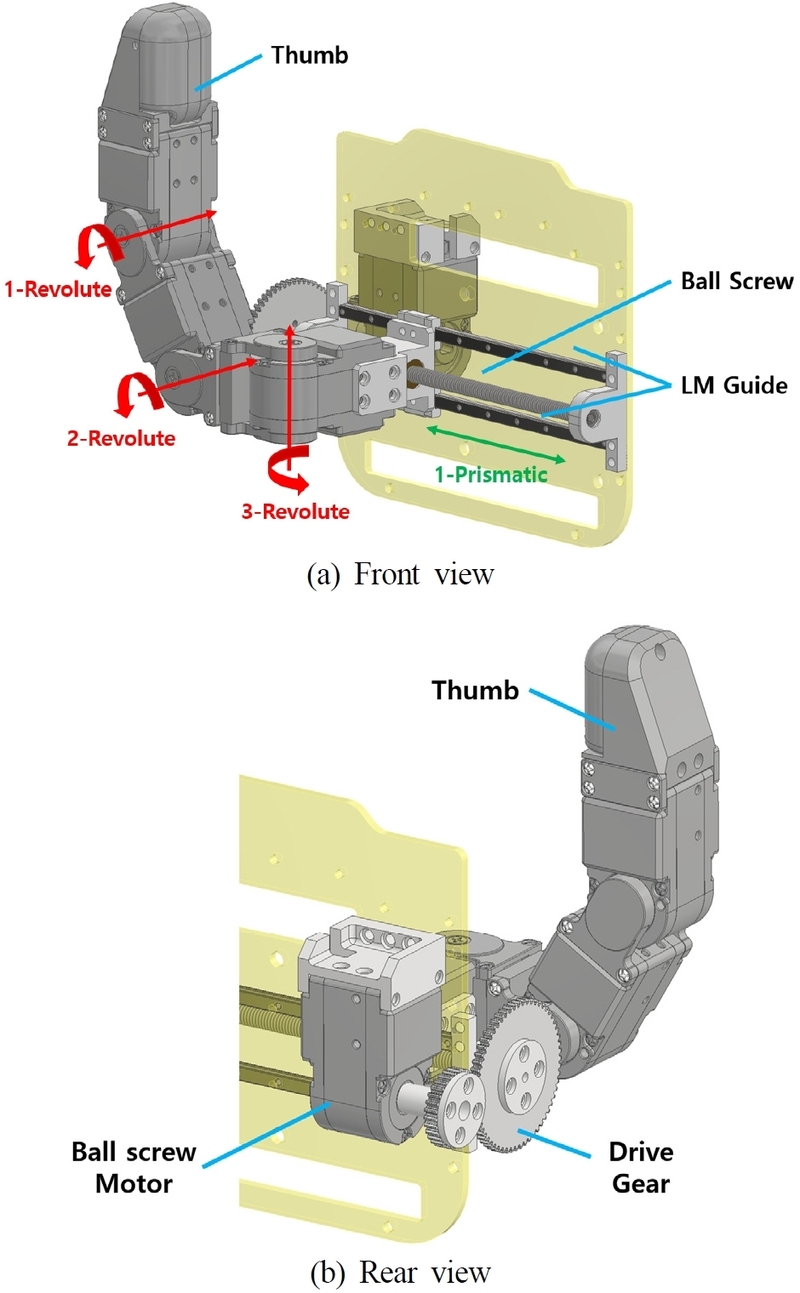
Configuration of the proposed thumb mechanism
엄지 직동관절은 모터의 회전운동을 직선운동으로 변환하는 볼스크류 기반 구조로 설계하였다. 직동 구동부는 모터, 기어 전달부, 볼스크류, 너트 캐리지, LM 가이드 및 손바닥 프레임으로 구성된다. 모터의 회전력은 기어를 통해 볼스크류로 전달되며, 볼스크류가 회전하면 너트 캐리지가 직선 이동하고, 캐리지에 결합된 엄지 모듈이 전진 또는 후퇴한다.
기어 전달부는 제한된 손바닥 내부 공간에서 모터와 볼스크류를 효율적으로 배치하기 위해 적용하였다. 이를 통해 모터의 배치 방향을 조정할 수 있으며, 기어비 설정에 따라 직동축의 속도와 구동력을 조절할 수 있다.
직동 메커니즘에는 2개의 LM 가이드를 병렬로 배치하였다. 엄지손가락은 물체와 접촉하는 과정에서 직동축 중심에서 벗어난 하중과 비틀림 모멘트를 받을 수 있으므로, 볼스크류만으로 외부 하중을 지지할 경우 캐리지의 기울어짐과 축 정렬 오차가 발생할 수 있다. LM 가이드는 캐리지의 직선운동을 안내하고 요, 피치 및 롤 방향의 불필요한 자세 변화를 억제하는 역할을 한다.
제안된 구조에서 볼스크류는 축방향 위치 구동을 담당하고, LM 가이드는 외부 하중 지지와 직선운동 정렬을 담당한다. 이와 같은 기능 분리를 통해 볼스크류에 작용하는 횡하중과 모멘트를 줄이고, 엄지 베이스가 직동 방향으로 안정적으로 이동할 수 있도록 하였다.
결과적으로 제안된 엄지 모듈은 엄지 작업영역의 위치 재구성 기능과 외부 파지 하중에 대응하기 위한 가이드 구조를 하나의 모듈에 통합하였다. 또한 엄지 모듈의 장착 방향을 변경하여 좌우 손에 적용할 수 있도록 구성하였다.
2.3 파지 동작 시퀀스를 반영한 설계
제안된 로봇핸드의 파지 동작은 엄지 베이스 위치 재구성 단계와 엄지 접촉 자세 형성 단계로 구분하였다. 먼저 대상 물체의 크기와 위치, 요구되는 파지 형태를 고려하여 직동관절의 변위를 결정한다. 직동관절이 전진 또는 후퇴하면 엄지 회전관절 체인 전체가 이동하며, 이에 따라 엄지의 접근 위치와 핸드의 개구 상태가 조절된다.
직동관절을 이용한 엄지 베이스 위치가 결정되면 3개의 회전관절을 구동하여 엄지 끝단의 위치와 패드 방향을 조절한다. 이후 검지, 중지, 약지 및 소지가 물체 방향으로 폐합되면서 엄지와 다른 손가락 사이에 대향 접촉이 형성된다.
Fig. 7은 제안된 로봇핸드의 파지 동작 시퀀스를 나타낸다. 초기 자세에서는 엄지와 다른 손가락이 열린 상태를 유지한다. 이후 직동관절에 의해 엄지 베이스가 물체 방향으로 이동하고, 엄지 회전관절이 굴곡되어 접촉 자세를 형성한다. 마지막으로 나머지 손가락이 폐합되면서 파지 자세가 완성된다.
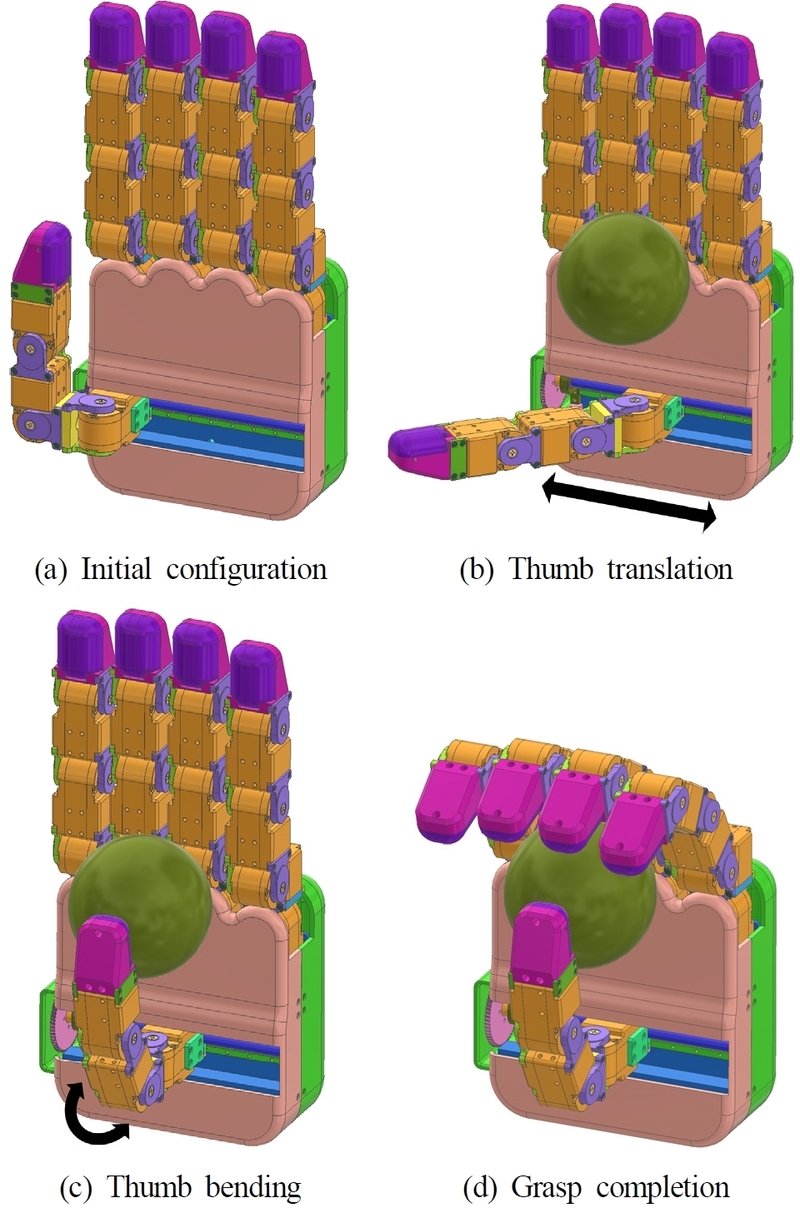
Grasping sequence of the proposed robotic hand
이와 같은 동작 구성은 엄지의 베이스 위치 이동과 회전관절 운동을 순차적으로 표현하기 위한 설계 개념이다. 실제 파지 동작에서는 물체의 위치와 제어 방식에 따라 직동관절과 회전관절이 동시에 구동될 수 있다. 본 연구에서는 이러한 동작 시퀀스를 통해 제안 구조의 위치 재구성 기능과 접촉 자세 형성 기능을 설명하였다.
2.4 양손 공용 구조 설계
제안된 로봇핸드는 동일한 주요 구동부와 링크 부품을 왼손과 오른손에 적용할 수 있는 양손 공용 구조로 설계하였다. 일반적인 인간형 로봇핸드는 엄지의 장착 위치와 방향이 좌우 손에서 서로 반대이므로, 손바닥 프레임이나 엄지 관련 부품을 좌우 손 전용으로 별도 제작하는 경우가 많다.
본 연구에서는 엄지 직동 모듈, 볼스크류 구동부, LM 가이드 및 손가락 모듈을 좌우 손에서 공통으로 사용할 수 있도록 구성하였다. 엄지 모듈의 장착 방향과 손바닥 프레임의 조립 방향을 변경함으로써 동일한 기본 구조에서 왼손과 오른손을 구현할 수 있도록 하였다.
Fig. 8은 제안된 양손 공용 로봇핸드의 좌우 손 구성을 나타낸다. 제안 구조는 주요 부품의 형상과 구동원리를 좌우 손에서 공통으로 적용할 수 있다는 설계상의 특징을 가진다. 다만 부품 수 감소, 제작시간 단축 및 유지보수 효율에 대한 정량 평가는 본 연구의 범위에 포함하지 않았으며, 본 논문에서는 양손 공용이 가능한 구조적 설계 개념을 제시하는 데 중점을 두었다.
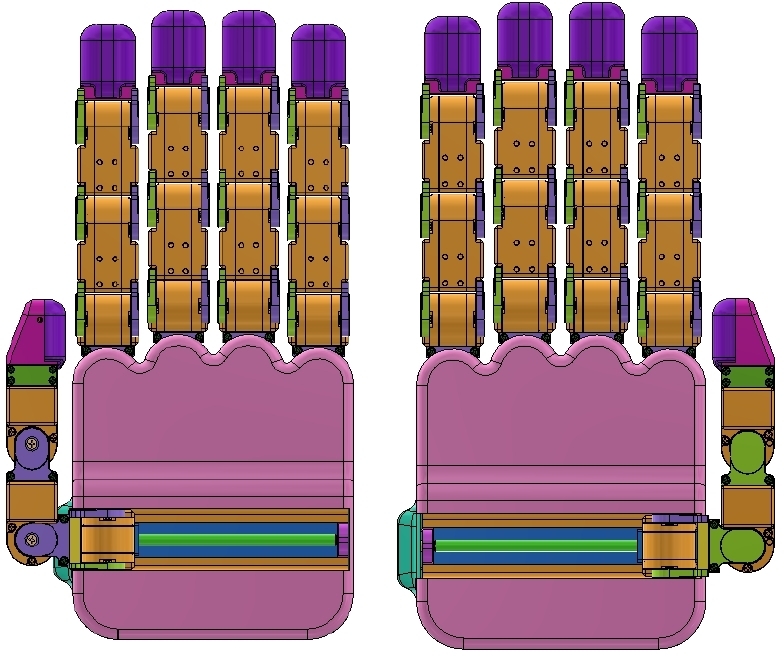
Configuration of the proposed ambidextrous robotic hand
3. 기구학적 분석
3.1 좌표계 정의 및 해석 개요
제안 구조의 기구학적 특성을 분석하기 위해 손바닥 중심을 기준 좌표계 로 정의하였다. 검지, 중지, 약지 및 소지는 독립적인 직렬 링크 구조로 모델링하였으며, 엄지손가락은 기존 4R 구조와 제안된 1P3R 구조로 구분하여 모델링하였다. 각 손가락의 말단 위치는 손바닥 기준 좌표계에서 표현하였다.
각 링크 변환은 Modified Denavit-Hartenberg (DH) 파라미터를 이용하여 구성한다. i번째 좌표계에서 i+1번째 좌표계로의 동차변환행렬은 로 정의하고, 베이스에서 끝단까지의 전체 변환행렬은 각 링크 변환행렬의 곱으로 표현한다. 즉, n개의 링크로 구성된 직렬기구의 0번째 좌표계부터 n번째 좌표계로의 변환행렬은 다음과 같이 나타낼 수 있다.
| (1) |
여기서 은 베이스 좌표계에 대한 말단 좌표계의 위치와 자세를 포함한다. 손가락 f (f∊i,m,r,l,t) 의 관절 변수 벡터를 qf라 하면, 끝단 위치 pf = FKf(qf)로 표현된다. 여기서 i,m,r,l,t은 각각 검지(index), 중지(middle), 약지(ring), 소지(little), 엄지(thumb)의 앞 글자를 딴 것으로 각각의 손가락을 대변한다. 또한 FKf는 손의 기준 좌표계로부터의 변환행렬을 의미한다.
본 연구의 주요 비교 대상은 기존 4R 엄지와 제안된 1P3R 엄지이다. 기존 4R 구조는 모든 관절이 회전관절로 구성되므로 엄지 끝단의 위치와 자세가 관절각의 조합에 의해 결정된다. 반면 제안된 1P3R 구조는 직동변수를 포함하므로 회전관절 체인 전체의 기준 위치를 직동 방향으로 이동시킬 수 있다. 이에 따라 두 구조의 엄지 단독 작업영역, 다른 손가락과의 중첩 작업영역 및 동일한 중첩 위치에서 가능한 엄지 관절 구성의 수를 비교하였다.
3.2 기구학 모델링 및 DH 파라미터 정의
기구학 모델은 손가락의 부착 위치를 나타내는 베이스 오프셋, 각 링크 길이 및 엄지 직동변수로 구성하였다. 검지, 중지, 약지 및 소지는 동일한 링크 구조를 적용하고 손바닥 기준 좌표계에서의 부착 위치만 다르게 설정하였다.
기존 4R 핸드와 제안된 1P3R 핸드는 각 로봇핸드의 실제 설계 치수를 반영하여 모델링하였다. 제안된 1P3R 핸드는 양손 공용 구조를 구현하는 과정에서 일부 손가락의 베이스 위치와 엄지 부착 위치가 기존 4R 핸드와 다르게 설정되었다. 따라서 두 구조의 비교 결과에는 엄지의 첫 번째 관절 형식뿐 아니라 실제 설계에 적용된 기하학적 배치 차이의 영향도 포함된다. 제안된 엄지의 직동변수 는 0~81 mm 범위로 설정하였다.
Table 1은 기구학 해석에 적용된 기존 4R 핸드와 제안된 1P3R 핸드의 주요 기하 파라미터를 나타낸다. 손가락과 엄지의 베이스 위치 및 링크 길이는 각 핸드의 실제 설계 치수를 기반으로 정의하였으며, 직동변수 는 제안된 엄지 작업영역의 기준 위치를 재배치하는 변수이다.
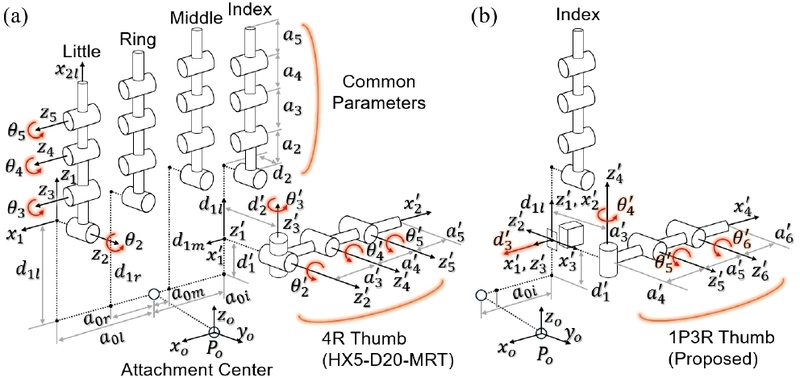
Kinematic structures of (a) the conventional 4R thumb and (b) the proposed 1P3R thumb

Kinematic parameters used in workspace analysis
검지, 중지, 약지 및 소지는 각각 1개의 외전・내전 자유도와 3개의 굴곡・신전 자유도를 갖는 4자유도 직렬기구로 모델링하였다. 각 손가락은 동일한 링크 구조를 가지므로 대표 모델로 소지의 DH 파라미터를 정의하였으며, 나머지 손가락은 베이스 오프셋 a0 및 베이스 높이 d1만 변경하여 동일한 방법으로 모델링하였다. 이러한 모델링 방법은 손가락 간 구조적 일관성을 유지하면서도 손바닥 내 실제 배치를 반영할 수 있다는 장점을 가진다. 또한, 1P3R 핸드의 경우 양손을 대칭으로 쓸 수 있는 구조를 위해 기존 4R 핸드에서 각 손가락의 베이스 오프셋 ()을 조정하였다.
Table 2는 대표 손가락 모델의 DH 파라미터를 나타낸다. 기존 인간형 로봇핸드에 적용되는 엄지 구조는 일반적으로 4개의 회전관절로 구성된다. 이 구조는 CMC 관절에서 2개의 회전 자유도를 제공하고 MCP 및 IP 관절에서 각각 1개의 회전 자유도를 제공함으로써 인간 엄지의 운동 특성을 모사한다. 그러나 모든 자유도가 회전관절로 구성되어 있으므로 엄지 베이스의 병진 이동은 발생하지 않으며, 엄지 끝단의 위치는 관절각 변화에 의해서만 결정된다. 따라서 엄지의 위치 변화와 자세 변화가 강하게 결합되는 특성을 가진다. 기존 4R 엄지 모델의 DH 파라미터는 Table 3에 나타내었다.
DH parameters – four DoF little finger
DH parameters – four DoF thumb of 4R hand
반면 제안된 1P3R 엄지 모델은 하나의 직동관절과 세 개의 회전관절로 구성된다. 직동관절은 엄지 베이스를 손바닥 기준 좌표계에 대해 병진 이동시키는 역할을 수행하며, 이후의 회전관절 체인 전체를 함께 이동시킨다. 따라서 직동변수 는 단순히 말단 위치를 변경하는 변수가 아니라 엄지 전체의 작업영역을 재배치하는 역할을 수행한다.
제안된 엄지의 관절변수 벡터 qt는 다음과 같이 정의할 수 있다.
| (2) |
여기서 는 직동변위이며, , , 는 각각 엄지의 회전관절 변수이다. 직동변수는 엄지 위치 재구성을 담당하고, 회전관절은 엄지 패드의 방향 및 접촉 자세 형성을 담당한다. Table 4는 제안된 1P3R 엄지 구조의 DH 파라미터를 나타낸다.
DH parameters – four DoF thumb of proposed hand
작업영역 분석을 위해 모든 관절에 대하여 기구학적으로 허용 가능한 운동 범위를 설정하였다. 손가락 관절 범위는 인간 손의 일반적인 운동 특성과 기존 로봇핸드 설계를 참고하여 설정하였으며, 제안된 엄지의 직동변수는 0 mm에서 81 mm 범위 내에서 변화하도록 정의하였다. 이러한 관절 범위는 이후 수행되는 Workspace 분석 조건으로 사용된다. Table 5는 각 모델에 적용된 관절 범위를 나타낸다.
Each finger’s range of motions
이와 같이 정의된 기구학 모델을 바탕으로 기존 4R 엄지와 제안된 1P3R 엄지의 작업영역 분포, 손가락별 중첩 작업영역 및 동일한 중첩 위치에서 가능한 엄지 관절 구성의 다양성을 비교하였다. 특히 제안된 1P3R 구조에서는 직동변위에 따라 엄지 회전관절 체인 전체의 기준 위치를 이동시킬 수 있으므로, 엄지 작업영역의 재배치 특성을 분석하였다.
3.3 작업영역 분석 및 결과
각 손가락의 작업영역은 허용 관절범위 내에서 생성 가능한 끝단 위치의 집합으로 정의하였다. 손가락 f(f∊i,m,r,l,t)의 관절공간을 Qf라고 할 때, 작업영역 Wf는 다음과 같이 표현된다.
| (3) |
본 연구에서는 관절변수 범위를 균일하게 샘플링하고, 각 샘플에 대해 정기구학을 계산하여 점군 형태의 작업영역을 구성하였다. 기존 4R 엄지와 제안 1P3R 엄지에 대해 동일한 방식으로 샘플링을 수행하면 두 구조의 도달 영역을 비교할 수 있다.
Fig. 10은 기존 4R 핸드와 제안된 1P3R 핸드의 엄지 및 각 손가락 끝단의 도달점 분포를 나타낸다. 기존 4R 엄지는 첫 번째 회전관절의 운동에 따라 작업영역이 회전 방향으로 형성되는 반면, 제안된 1P3R 엄지는 직동관절에 의해 회전관절 체인 전체가 이동하므로 작업영역의 기준 위치가 직동축 방향으로 변화한다. 따라서 제안 구조의 기구학적 특징은 전체 작업영역의 단순한 확대가 아니라, 직동변위에 따라 엄지 작업영역의 위치를 능동적으로 재배치할 수 있다는 점에 있다.
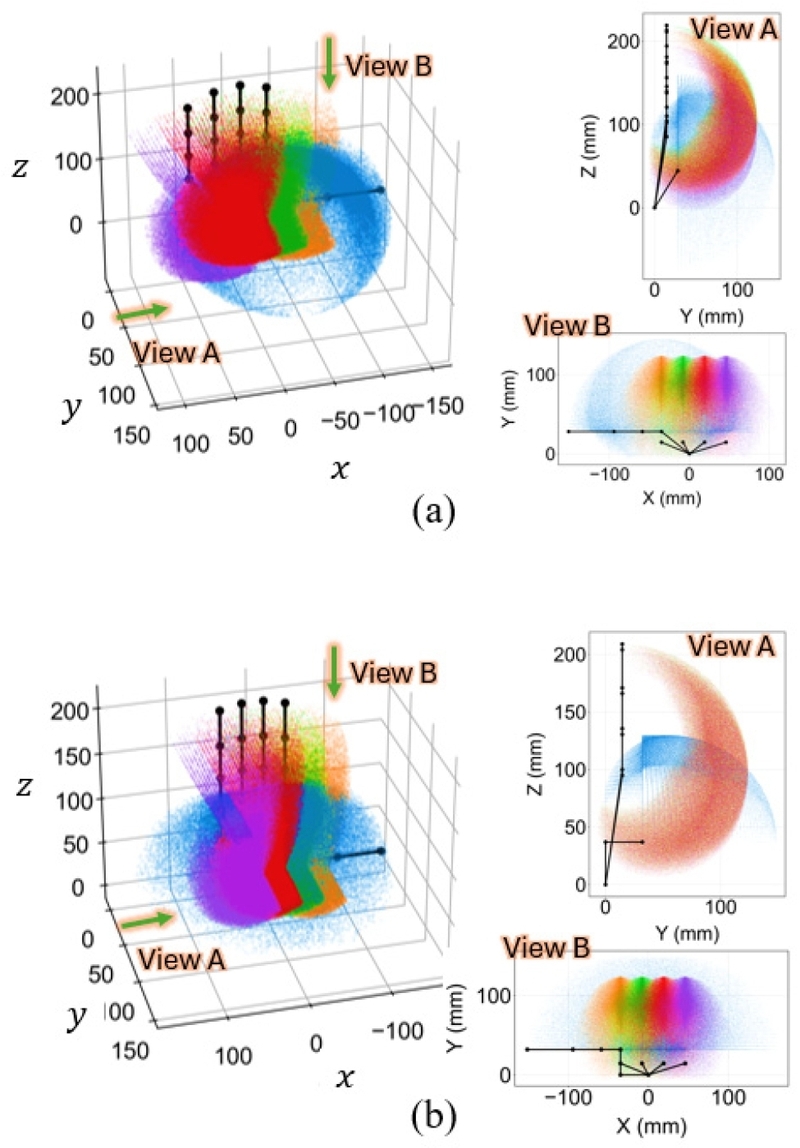
Reachable regions of (a) conventional 4R thumb hand and (b) proposed 1P3R thumb hand
제안된 1P3R 엄지는 직동변위에 따라 회전관절 체인 전체의 기준 위치가 이동하므로, 동일하거나 인접한 공간 위치에 서로 다른 직동변위와 회전관절 조합으로 도달할 수 있다. 이러한 특성은 작업영역의 단순한 크기 증가보다는, 대상 물체의 위치와 파지 조건에 따라 엄지의 접근 위치와 관절 구성을 선택할 수 있는 파지 구성 다양성으로 해석할 수 있다. 즉, 직동관절은 엄지 끝단의 최대 도달거리만을 증가시키는 요소가 아니라, 회전관절에 의해 생성되는 작업영역의 위치를 이동시켜 동일한 중첩 위치에서 선택 가능한 엄지 관절 구성을 증가시키는 역할을 한다.
다음으로, 엄지손가락과 다른 손가락이 공통으로 도달할 수 있는 영역에 대한 분석을 통해 엄지와 다른 손가락 간의 기하학적 공통 도달 가능성을 평가하였다. 기존 4R 엄지와 제안된 1P3R 엄지는 첫 번째 관절 형식이 각각 회전관절과 직동관절로 다르며, 이후의 3개 관절은 모두 회전관절로 구성하였다. 중첩된 작업 영역은 복셀(voxel) 기반으로 평가하였다. 작업 공간을 한 변의 길이가 Δ인 정육면체 복셀로 이산화하였으며, 엄지와 다른 손가락이 동일한 복셀에 도달 가능한 경우를 공통 도달 영역으로 정의하였다. 또한 각 손가락의 회전관절은 5o와 2.5o 간격으로 각각 샘플링하였다. 직동 관절의 경우, 4R 엄지손가락이 완전히 신전된 상태에서 단위 샘플링(2.5도)에 해당하는 움직임에 따른 이동 거리를 기준으로 하였다. 이때 4R 엄지손가락의 최소 이동 거리는 호의 형태로 약 0.81 mm이다. 이를 기준으로 직동 관절은 0.81 mm 단위로 샘플링하였으며, 샘플링 간격이 5o일 때에는 1.62 mm 단위로 샘플링하였다. 또한, 복셀 한 변의 길이 Δ는 최소 끝단 이동거리보다 충분히 큰 5.00 mm와 10.00 mm로 설정하고, 샘플링 간격 변화에 따른 작업영역 부피의 변동을 비교하였다.
Table 6은 복셀의 크기 및 회전 관절 샘플링에 따른 두 핸드의 엄지손가락의 작업 영역을 추출한 것이다. 두 핸드 모두 샘플링 단위를 5도에서 2.5도로 변경함에 따라 동일한 복셀 크기 조건에서 산출된 작업영역 부피가 증가하였다. 복셀 한변의 길이가 10.00 mm에서는 10%미만 (4R-5.0%, 1P3R-1.9%)의 변화를 보였고, 5.00 mm에서는 10% 내외(4R-9.1%, 1P3R-15.3%)의 변화를 보였다. 따라서 중첩 영역 평가는 샘플링을 더 촘촘하게 하더라도 부피 변화가 적은 복셀 크기 10.00 mm로 선정하였고 이 때 관절 샘플링은 2.5도로 설정하였다.
Workspace volume based on voxel and joint sampling
다음으로 엄지와 나머지 네 손가락 간의 중첩 작업영역을 비교하였다. 각 손가락의 끝단이 도달 가능한 복셀을 기록한 후, 엄지와 각 손가락이 공통으로 도달할 수 있는 복셀을 추출하였다. 두 핸드의 손가락별 중첩 작업영역은 Fig. 11에 나타내었으며, 중첩 작업영역 부피와 엄지 작업영역 대비 중첩 비율은 Fig. 12에 정리하였다.
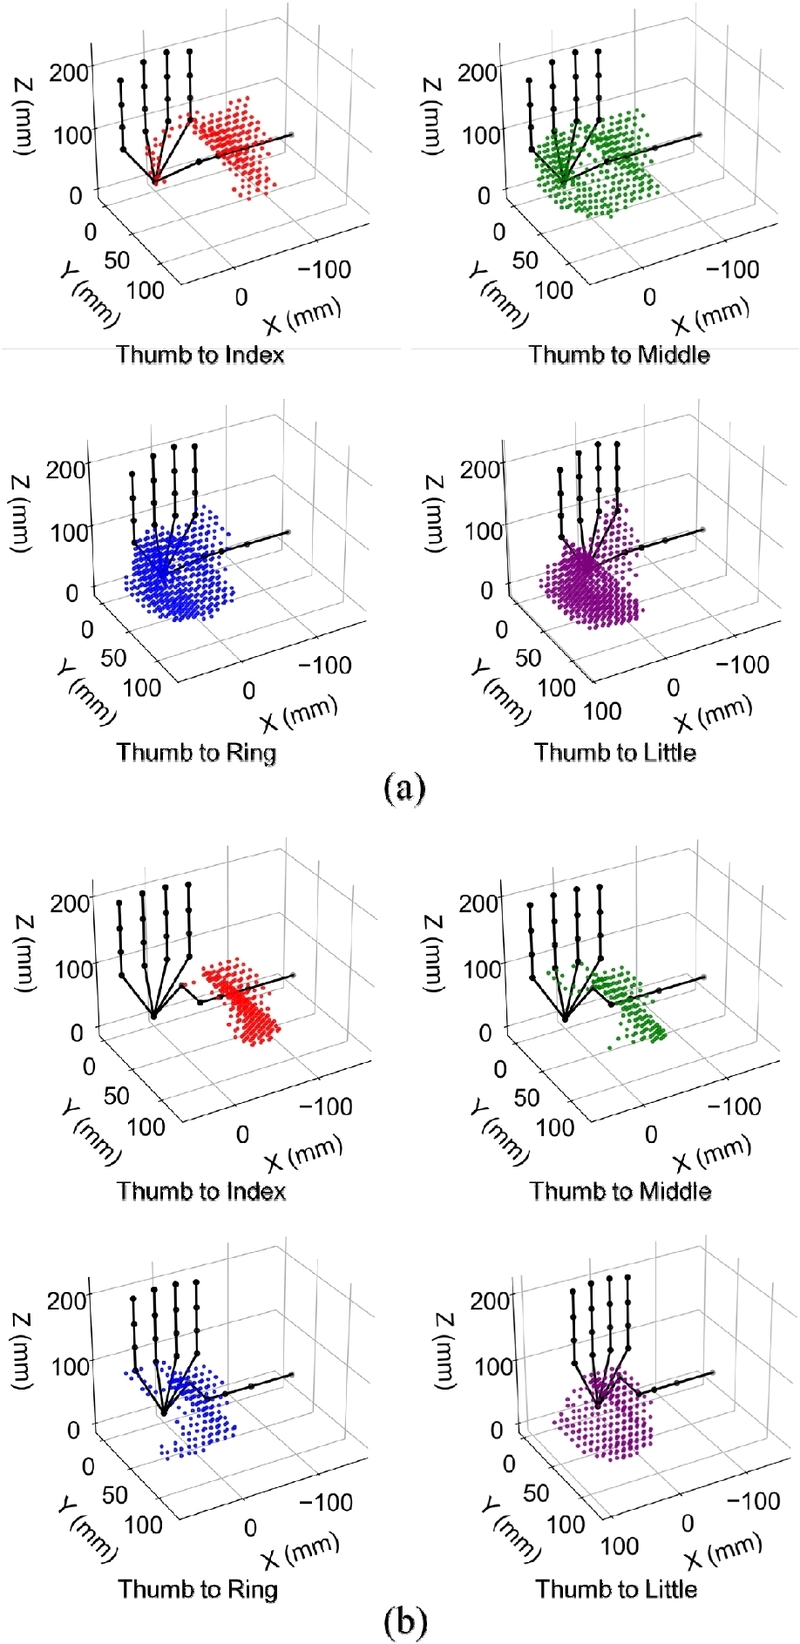
Overlap workspace based on overlap pair (a) 4R hand, (b) 1P3R hand
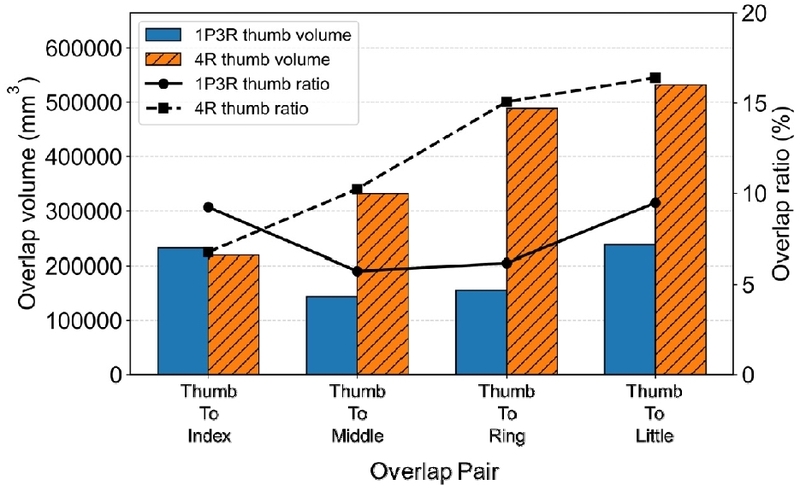
Overlap workspace volume and overlap ratio based on overlap pair
분석 결과, 엄지 단독 작업영역은 기존 4R 구조가 제안된 1P3R 구조보다 크게 나타났다. 또한 손가락별 중첩 작업영역 부피와 엄지 작업영역 대비 중첩 비율은 엄지–검지 조합을 제외하면 기존 4R 구조가 더 크게 나타났다.
각 중첩 작업영역에서 가능한 엄지 관절 구성의 분포는 Table 7에 나타내었다. 엄지와 각 손가락이 공통으로 도달할 수 있는 복셀에 대해, 해당 복셀에 도달 가능한 서로 다른 엄지 관절 구성의 수를 계산하였다. 이후 각 중첩 복셀에서 계산된 엄지 관절 구성 수의 평균을 중첩 작업영역 밀도(overlap workspace density)로 정의하였다. 본 지표의 단위는 poses/voxel이며, 하나의 중첩 복셀에 도달할 수 있는 평균 엄지 관절 구성 수를 의미한다.
Overlap workspace density (poses/voxel)
Table 7의 결과에서 제안된 1P3R 엄지는 모든 손가락 조합에 대해 기존 4R 엄지보다 높은 평균 밀도를 나타냈다. 동일한 중첩 복셀에 더 많은 엄지 관절 구성이 존재한다는 것은 해당 위치에 서로 다른 직동변위와 회전관절 조합으로 도달할 수 있음을 의미한다. 따라서 제안 구조는 동일한 해석조건에서 기존 4R 구조보다 높은 관절 구성 다양성을 제공한다. 다만 중첩 작업영역 밀도는 복셀 크기와 관절 샘플링 간격에 영향을 받는 이산화 지표이므로, 연속 기구학에서의 엄밀한 중복도보다는 두 구조의 관절 구성 다양성을 비교하기 위한 지표로 해석하였다.
기본 1P3R 모델에서는 첫 번째 회전관절을 직동관절로 대체하는 과정에서 굴곡・신전 방향의 유효 링크 길이가 감소하였으며, 이러한 기하학적 변화가 엄지 단독 작업영역과 일부 손가락과의 중첩 작업영역 감소에 영향을 준 것으로 판단된다. 링크 길이의 영향을 확인하기 위해 제안된 엄지 구조에서 링크 의 길이를 + 로 변경하고, 나머지 관절범위와 샘플링 조건은 동일하게 유지하여 추가 분석하였다. 분석 결과, 기본 1P3R 모델과 비교하여 검지 및 소지와의 중첩 작업영역은 약 10%, 중지 및 약지와의 중첩 작업영역은 약 50% 증가하였다.
제안된 1P3R 구조는 기존 4R 구조보다 절대적인 엄지 작업영역과 일부 손가락과의 중첩 작업영역이 작게 나타났다. 반면 모든 손가락 조합에서 더 높은 중첩 작업영역 밀도를 나타내어, 동일한 중첩 위치에서 선택 가능한 엄지 관절 구성의 수가 증가하였다. 따라서 제안 구조의 주요 기구학적 특징은 작업영역의 단순한 확대가 아니라, 직동변위에 따른 엄지 작업영역의 능동적 재배치와 파지에 활용할 수 있는 엄지 관절 구성의 다양성 향상에 있다.
4. 결 론
본 연구에서는 엄지 베이스의 위치를 능동적으로 조절할 수 있는 1P3R 엄지 메커니즘을 적용한 양손 공용 다자유도 로봇핸드를 설계하고, 기존 4R 엄지 구조와의 기구학적 특성을 비교・분석하였다. 기존 4R 엄지는 엄지 끝단의 위치와 자세가 회전관절의 조합에 의해 동시에 결정되므로, 엄지 작업영역의 기준 위치를 독립적으로 조절하기 어렵다. 이에 본 연구에서는 1개의 직동관절과 3개의 회전관절로 구성된 엄지 구조를 적용하여, 직동관절로 엄지 회전관절 체인 전체의 위치를 이동시키고 이후의 회전관절로 엄지 끝단의 위치와 패드 방향을 형성하도록 하였다. 이를 통해 엄지 베이스 위치 재구성과 끝단 자세 형성 기능을 부분적으로 분리하였다.
제안된 직동 구동부는 모터, 기어 전달부, 볼스크류, 너트 캐리지 및 이중 LM 가이드로 구성하였으며, 손바닥 내부에 배치하였다. 볼스크류는 엄지 모듈의 직선운동을 생성하고, 이중 LM 가이드는 캐리지의 이동을 안내하며 편심하중과 비틀림에 대응할 수 있도록 구성하였다. 또한 엄지 모듈의 장착 방향과 손바닥 프레임의 조립 방향을 변경함으로써 동일한 주요 구동부와 링크 부품을 왼손과 오른손에 적용할 수 있는 양손 공용 구조를 제시하였다.
기구학적 특성을 평가하기 위해 각 손가락과 엄지에 대한 Modified DH 기반 모델을 구성하고, 동일한 관절 샘플링 및 복셀 조건에서 기존 4R 구조와 제안된 1P3R 구조를 비교하였다. 분석 결과, 제안된 1P3R 구조는 직동변위에 따라 회전관절 체인 전체의 기준 위치를 이동시킬 수 있었으며, 기존 4R 구조와 다른 형태의 작업영역 분포를 나타냈다. 이는 직동관절이 엄지 끝단의 최대 도달거리를 단순히 증가시키는 것이 아니라, 엄지 작업영역의 위치를 직동 방향으로 능동적으로 재배치하는 역할을 수행함을 보여준다.
절대적인 작업영역을 비교한 결과, 제안된 1P3R 구조의 엄지 단독 작업영역과 일부 손가락과의 중첩 작업영역은 기존 4R 구조보다 작게 나타났다. 반면 동일한 중첩 복셀에 도달할 수 있는 엄지 관절 구성의 평균 개수를 비교한 결과, 제안된 1P3R 구조는 모든 손가락 조합에서 기존 4R 구조보다 높은 중첩 작업영역 밀도를 나타냈다. 검지, 중지, 약지 및 소지에 대한 중첩 작업영역 밀도는 각각 약 50.3%, 173.1%, 131.1% 및 79.1% 증가하였다. 이는 동일한 중첩 위치에 서로 다른 직동변위와 회전관절 조합으로 도달할 수 있음을 의미하며, 제안 구조가 동일한 해석조건에서 더 높은 엄지 관절 구성 다양성을 제공함을 보여준다.
또한 기본 1P3R 모델에서는 첫 번째 회전관절을 직동관절로 대체하는 과정에서 굴곡·신전 방향의 유효 링크 길이가 감소하였으며, 이러한 기하학적 변화가 전체 작업영역과 일부 손가락과의 중첩 작업영역 감소에 영향을 준 것으로 판단된다. 엄지 링크 길이를 조정한 추가 분석에서는 기본 1P3R 모델과 비교하여 검지와 소지의 중첩 작업영역이 약 10%, 중지와 약지의 중첩 작업영역이 약 50% 증가하였다. 이를 통해 제안 구조의 작업영역 특성은 직동관절의 적용뿐 아니라 엄지 링크 길이와 관절 운동범위에도 영향을 받으며, 직동범위와 링크 길이 및 관절 운동범위의 통합적인 설계가 필요함을 확인하였다.
이상의 결과로부터 제안된 1P3R 엄지 구조의 주요 기구학적 특징은 전체 작업영역의 단순한 확대가 아니라, 직동변위에 따른 엄지 작업영역의 능동적 재배치와 동일한 중첩 위치에서의 관절 구성 다양성 향상에 있음을 확인하였다. 이러한 특성은 대상 물체의 위치와 파지 조건에 따라 엄지의 접근 위치와 관절 구성을 선택할 수 있는 기구학적 기반을 제공한다.
본 연구는 로봇핸드의 기구 설계와 기하학적 작업영역 분석을 중심으로 수행하였으며, 실제 물체 접촉, 링크 간 충돌, 파지력 및 구조 변형은 해석에 포함하지 않았다. 향후에는 시제품 제작을 통해 직동축의 반복 위치 정밀도, 백래시, 구조 강성 및 내구성을 평가하고, 다양한 크기와 형상의 물체를 대상으로 실제 파지 성능을 검증할 예정이다. 또한 엄지 링크 길이, 직동범위 및 관절 운동범위를 최적화하고, 직동관절과 회전관절의 협조 제어를 통해 제안 구조의 실용성을 추가로 검증하고자 한다.
Acknowledgments
이 연구는 “사람 손 수준의 파지 및 조작이 가능한 피부일체형 로봇핸드 플랫폼 개발 과제”(한국기계연구원)의 지원으로 진행된 결과입니다.
References
-
Pulleyking, S., Schultz, J. A., 2020, Flexure Hinge-Based Biomimetic Thumb with a Rolling-Surface Metacarpal Joint,Proceedings of the 2020 IEEE International Conference on Robotics and Automation (ICRA), 2960-2966.
[https://doi.org/10.1109/ICRA40945.2020.9196578]

-
Ke, A. ,Huang, J., Wang, J., Xiong, C., He, J., 2022, Optimal Design of Dexterous Prosthetic Hand with Five-Joint Thumb and Fingertip Tactile Sensors Based on Novel Precision Grasp Metric, Mech. Mach. Theory, 171 104759.
[https://doi.org/10.1016/j.mechmachtheory.2022.104759]
-
Gao, G., Dwivedi, A., Liarokapis, M., 2023, The New Dexterity Adaptive Humanlike Robot Hand: Employing a Reconfigurable Palm for Robust Grasping and Dexterous Manipulation, Proceedings of the 2023 IEEE International Conference on Robotics and Automation, 10310-10316.
[https://doi.org/10.1109/ICRA48891.2023.10161369]
-
Liu, H., Zhang, H., 2024, Kinematics and Configuration Analysis of a Five-Fingered Metamorphic Robot Hand, Proceedings of the 2024 6th International Conference on Reconfigurable Mechanisms and Robots, 246-251.
[https://doi.org/10.1109/ReMAR61031.2024.10617699]
-
Gossen, D., Jin, T., Polzin, S., Witte, M., Schustermann, E., Urzua, A. L., Gosselin, C., Hüsing, M., Corves, B., 2025, The Library of Approaches: A Systematic Mapping of Approaches for the Mechanical Design of Tendon-Driven, Rigid-Sequential Anthropomorphic Robot Hands, Mech. Mach. Theory, 218 106257.
[https://doi.org/10.1016/j.mechmachtheory.2025.106257]
-
Pagoli, A., Chapelle, F., Corrales, J. A., Mezouar, Y., Lapusta, Y., 2021, A Soft Robotic Gripper with an Active Palm and Reconfigurable Fingers for Fully Dexterous In-Hand Manipulation, IEEE Robotics and Automation Letters, 6:4 7706-7713.
[https://doi.org/10.1109/LRA.2021.3098803]
-
Pozzi, M., Malvezzi, M., Prattichizzo, D., Salvietti, G., 2024, Actuated Palms for Soft Robotic Hands: Review and Perspectives, IEEE/ASME Transactions on Mechatronics, 29:2 902-912.
[https://doi.org/10.1109/TMECH.2023.3328944]
- ROBOTIS Co., Ltd., n.d., viewed 27 July 2026, HX5-D20-MLT [Left Hand] Product Description, <https://www.robotis.us/hx5-d20-mlt-left-hand/, >.
Senior Researcher in Department of Advanced Robotics Research Center, Korea Institute of Machinery and Materials. His research interests include industrial robot system and robot actuator system.
E-mail: gusahr79@kimm.re.kr
Associate Professor in the Department of Mechanical Engineering, Chungnam National University. His research interests include the design, modeling, and control of robotic and mechatronic systems.
E-mail: lee.km@cnu.ac.kr
Principal Researcher in Department of Advanced Robotics Research Center, Korea Institute of Machinery and Materials. His research interests include analysis of robot control, integrative system for robot, human hand motion and its synthesis for engineering, purposes.
E-mail: jekiel@kimm.re.kr
Postdoctoral Researcher in Department of Advanced Robotics Research Center, Korea Institute of Machinery and Materials. His research interests include mechanism design, control architectures and programming, gripper and embedded systems for robotics and automation.
E-mail: majaae5@kimm.re.kr
Senior Researcher in Department of Advanced Robotics Research Center, Korea Institute of Machinery and Materials. His research interests include tendon-driven mechanism for robot hand and upper limb, flexible endoscopic surgery robot and two wheeled legged robot.
E-mail: jdahn@kimm.re.kr