안저 영상 획득을 위한 동공 중심 자동 추적 방법 및 안저 초점 자동화 알고리즘에 관한 연구
Abstract
Teleophthalmology and early screening of retinal diseases become more important in aging societies, leading to higher demand for compact fundus cameras. In lightweight fundus cameras, alignment of the optical axis with the pupil and accurate focusing of the fundus image are crucial for reliable image acquisition. This study develops a system for automated pupil-position tracking and fundus focusing using a portable fundus camera, a motorized stage and a PC. Pupil tracking is implemented using a YOLO-based detector, and the pupil center is defined based on the bounding box center. Fundus autofocusing is based on evaluation of image sharpness metrics under infrared illumination and application of moving average smoothing with open-loop control. The prototype achieved 15 fps control speed and an optical axis alignment error of approximately 22 pixels, corresponding to about 121 μm. The final white-light fundus image exhibited a mere 1.7% metric degradation from the best focus condition.
Keywords:
Fundus camera, Auto tracking, Auto focusing, Pupil detection, YOLO, Focus measure1. 서 론
1.1 연구 배경
종래의 안저카메라는 고가·고성능화를 목표로 개발되는 추세이며 광학 단층 영상(OCT), 형광 혈관 조영 영상을 이용하여 기존의 안저부 망막 영상으로 접근이 어려운 안과 질환 치료가 가능하다[1]. 한편 고령화의 진행과 만성 질환의 증가에 따라 당뇨 망막증, 녹내장, 황반변성 등 안과 질환의 조기 진단 수요가 증가하고 있다[2-3]. 이러한 질환은 초기 자각 증상이 약한 경우가 많으므로, 안저 영상 기반의 정기적 검사와 원격 판독 체계가 중요하다. 안과 질환의 조기 진단이 어려운 지역에 원격 진료를 제공하는 것은 고가 고성능의 장비에 의한 진단 및 치료보다는 질병의 조기 스크리닝에 목적을 두는 것이 적절하다. 원격 진료 환경에서는 검사자가 비숙련 안과 의료진일 수 있으므로, 촬영 과정에서 사용자의 조작 부담을 줄이고 일정한 품질의 안저 영상을 확보할 수 있는 자동화 기능이 필요하다. 안저카메라는 전안부의 동공을 통해 망막 영상을 획득하는 장비로서, 촬영 품질은 크게 두 조건에 의존한다. 첫째, 카메라 광축이 피검자의 동공 중심과 잘 정렬되어야 한다. 광축이 동공에서 벗어나면 조명과 촬영 광로가 부분적으로 차폐되어 비네팅, 반사광, 영상 밝기 저하가 발생할 수 있다. 둘째, 망막면에 대한 초점이 정확해야 한다. 초점이 맞지 않으면 혈관 경계와 시신경 유두 영역의 선명도가 저하되어 판독 및 인공지능 분석 성능에 영향을 준다. 기존의 상용 휴대형 안저카메라는 경량성과 이동성 측면에서 장점이 있으나, 촬영자가 직접 장비 위치와 초점을 조정해야 하는 경우가 많아 상당한 수준의 숙련도를 요구한다. 따라서 안저카메라의 광축 정렬과 안저 초점 조정 과정을 자동화할 경우, 촬영자의 숙련도 의존성을 낮추는 데 기여할 수 있다.
광축 정렬 자동화를 위해서는 동공 중심 추적 기술이 필요하며, 관련 연구는 증강 현실(AR) 및 가상 현실(VR) 분야에서 활발히 진행되어 왔다[4-7]. 증강 현실/가상 현실 분야의 동공 위치 추적은 사용자의 시선 방향 추정에 주목적이 있으나, 본 연구에서는 전안부 영상에서 동공 중심을 검출하고, 광학부의 광축이 동공 중심과 일치하도록 3축 구동부를 제어하는 데 목적이 있다. Ding과 Wang[8]은 초광각 공초점 레이저 안저 스캐닝 시스템에서 영상 처리 기반의 동공 검출 및 안저 촬영 자동화 알고리즘을 제안하였다. Larumbe-Bergera 등[4]은 CNN 기반 ResNet-50 모델을 이용하여 웹캠 영상을 위한 인공지능 기반의 동공 위치 탐지 방법을 제안하였다. Kurdthongmee[5]는 YOLO 기반으로 눈 주변 영역을 검출하고 중심 위치를 추정하였으나, 동공 중심과 홍채 중심의 차이[9]를 명시적으로 고려하지 않았다. Akinlar[6]는 영역 분할 라벨링 기법(segmentation)과 U-Net 모델을 이용하여 동공 중심 좌표를 정밀하게 추정하는 방법을 제안하였다. 다만, 영역 분할 라벨링 기법은 학습 데이터 구축 과정에서 픽셀 단위의 라벨링이 필요하므로 데이터 준비에 많은 시간과 노력이 요구된다.
안저 초점 자동화 알고리즘에 관한 연구를 위해서는 적절한 영상 평가 지표가 필요하다. 테넨그라드(Tenengrad) 지표는 소벨(Sobel) 연산자를 이용하여 영상의 수평 및 수직 방향 기울기(gradient) 에너지를 계산하는 대표적인 기울기 기반 지표이며, 혈관 경계와 같은 에지 성분의 선명도 변화를 반영할 수 있다[10, 11]. 라플라시안(Laplacian) 지표는 영상의 2차 미분 성분을 이용하여 초점 변화에 따른 고주파 경계 성분의 변화를 평가하는 지표이며, 높은 초점 민감도를 보인다[10]. 고주파 에너지(high frequency energy) 지표는 초점이 맞은 영상에서 고주파 성분이 상대적으로 증가하는 특성이 있다[10]. 타무라(Tamura) 지표는 영상의 질감, 대비 및 방향성 특성을 반영하며, 혈관과 망막 배경 질감(texture)을 포함하는 영상을 평가하는 데 사용된다[12].
1.2 연구 목표
본 연구에서는 안저 영상 획득의 숙련도 요구 사항을 완화하기 위해 휴대형 안저카메라 광학계를 기반으로 3축 구동부, 영상 획득부, 제어부를 결합한 경량 자동화 시스템을 제안하였다.
동공 중심 추적 자동화에서는 기존의 푸르키네 반사광(Purkinje reflection) 방식(Fig. 1)을 사용하지 않고, YOLOv8n 기반 동공 검출과 PID 피드백 제어를 이용하여 광학부의 광축을 동공 중심에 정렬하는 방법을 제안하였다. 동공 중심 기준의 광축 정렬 오차 목표는 성인 동공 크기 분포에 대한 선행 연구[9]를 참고하여 200 µm 이내로 설정하였다.
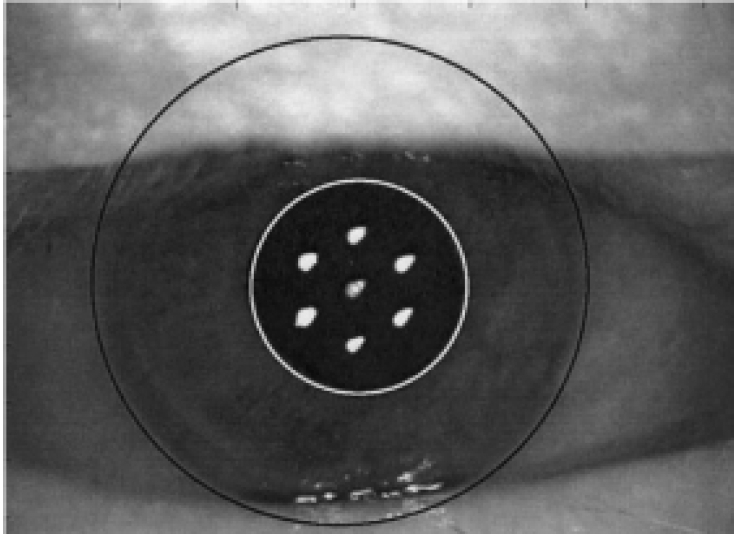
Purkinje reflection image[9]
안저 초점 자동화에서는 적외선 조명 조건에서 초점 평가 지표를 계산하고, 후행 3점 이동 평균을 이용하여 초점 탐색을 수행하는 개루프 방식의 자동 초점 알고리즘을 제안하였다. 또한 적외선 초점 탐색 후 가시광 플래시로 획득한 최종 안저 영상의 열화 정도를 정량화하여 최적 초점 영상과 비교하였다.
2. 시스템 구성
2.1 전체 시스템 개요
본 연구에서 사용된 장치 구성은 Fig. 2와 같다. 광학부, 동공 위치 추적용 3축 구동부, 자동 초점용 1축 정밀 구동부, 영상 획득용 카메라-PC 인터페이스, 연산 및 제어용 PC, 스텝 모터 제어부, 머리 고정부가 주요 구성부이다.
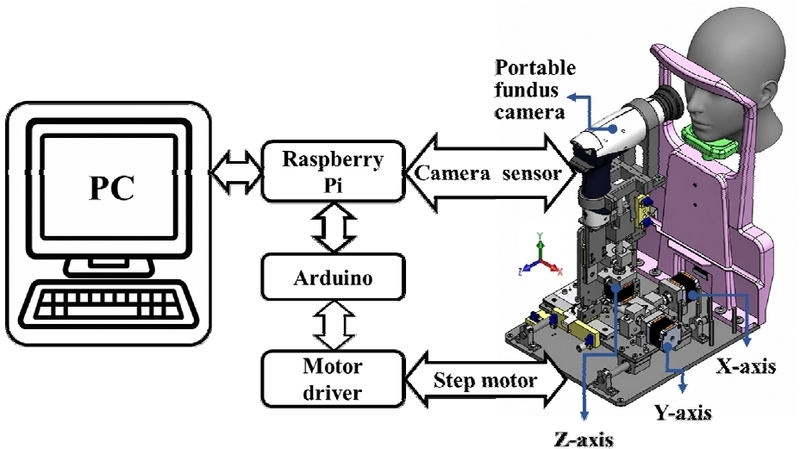
System configuration of the auto-tracking and auto-focusing fundus camera
광학부와 카메라 센서는 상용의 휴대용 안저카메라를 기반으로 구성하였으며, 전안부의 동공 위치 추적용 영상과 안저부 영상 촬영에 이용된다. 구동부는 동공 위치 추적을 담당하는 X‑Y‑Z 3축 조동 구동부와 안저 자동 초점 기능을 수행하기 위한 1축 정밀 구동부로 구성되어 있다. 조동용 3축 구동부는 스텝 모터와 리드 스크루(lead screw)의 직결 구조로 설계되었다. 자동 초점용 1축 정밀 구동부는 24 µm/step의 분해능을 갖는다. 광학부의 센서 홀더에 연결되어 있으며 기어와 캠 구조로 해당 분해능을 달성하였다. 스텝 모터는 구동 소음 감소를 위한 저소음 드라이버(TMC2225)를 사용하였으며 아두이노로 제어하였다. 영상 획득용 카메라-PC 인터페이스는 라즈베리 파이(Raspberry Pi)를 사용하였다. PC는 적외선 조명으로 획득된 전안부 영상으로부터 동공 위치를 검출하고 제어 명령을 전달하며 안저부 초점 평가 지표를 계산하고 초점 위치 탐색 종료 후, 가시광 조명 상태에서 안저 영상을 획득한다. 주요 부품의 상세 사양을 Table 1에 정리하였다.

Hardware components of the proposed system
안저 촬영 시 피검자와 카메라의 상대 위치를 고정할 필요가 있다. 상용의 안저카메라에서 적용하고 있는 턱받침부 및 머리 고정부를 설치하여 머리 움직임을 제한하였으며 안정적으로 동공 위치 추적과 안저 초점 탐색이 가능하게 하였다.
2.2 구동부 제어 방식
Fig. 3은 본 연구에서 구현한 안저카메라 제어 시스템의 블록선도이다. 3축 조동 구동부의 기준 입력은 영상 센서의 중심 좌표로 설정하였다. 카메라로 획득한 전안부 영상은 PC로 전달되며, 사전 학습된 YOLOv8n 모델을 이용하여 영상 내 동공 중심 좌표를 검출한다. 검출된 동공 중심 좌표와 기준 좌표인 센서 중심 좌표의 차이를 동공 중심 오차로 정의하고, 이를 PID 제어기의 입력으로 사용하였다. PID 제어기의 출력은 스텝 모터 구동 명령으로 변환되며, 이에 따라 광학부가 이동하면서 영상 좌표계에서 동공 중심 위치가 변화한다. 이러한 피드백 제어를 반복하여 동공 중심과 광학계의 광축을 정렬하였다.
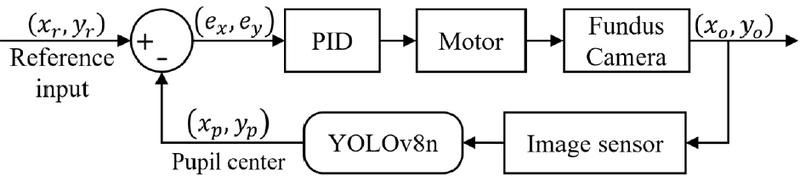
Control system block diagram for fundus camera
동공 중심과 광학계가 정렬된 후에는 3축 조동 구동부의 Z축을 이용하여 광학계를 안저부 촬영 위치로 이동시킨다. 이후 1축 정밀 구동부가 카메라 센서를 Z축 방향으로 이동시키며 안저 초점 탐색을 수행한다. 적외선 조명 상태에서 획득한 안저 영상으로부터 초점 평가 지표를 계산하고, 탐색 종료 조건에 따라 최종 촬영 위치를 결정하였다. 최종 위치에서는 가시광 플래시를 조사하여 안저 영상을 획득하였다.
2.3 모델 아이(MODEL EYE) 기반의 실험 환경
안저부 자동 초점 기능 구현을 위해서는 적외선과 가시광 조명을 사용해야 한다. 지속적이고 반복적으로 강한 조명을 사용하는 인체 촬영 실험은 안전성 및 실험 윤리 측면에서 제한이 있으므로, 본 연구에서는 모델 아이(HEINE Skia[13])를 이용하여 안저 영상을 획득하였다. 모델 아이는 고정된 안저 패턴과 광학 조건을 제공하므로, 동공 추적을 위한 제어의 정량 평가와 자동 초점 알고리즘의 성능 비교에 적합하다. Fig. 4는 실험에 사용된 모델 아이이다. 인체 안구부의 광학 구조와 유사하며 시신경 유두와 혈관의 모형 안저 패턴이 있다.
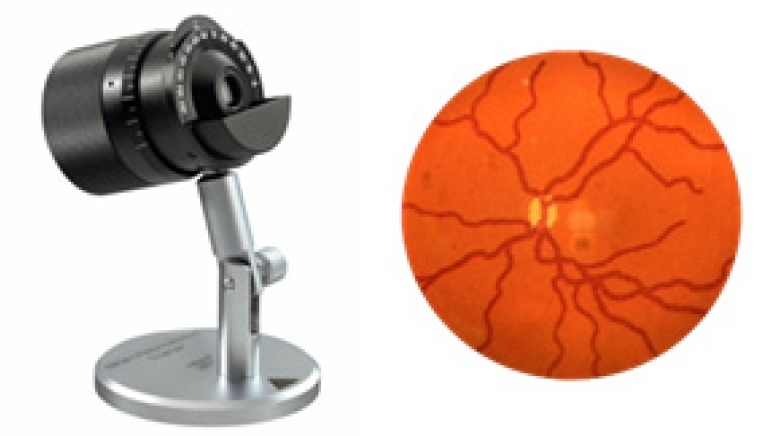
MODEL EYE and fundus pattern image (HEINE Skia)[13]
3. 동공 중심 자동 추적
3.1 전안부 영상과 동공 중심의 검출
본 연구에서는 동공 형상을 검출 객체로 정의하고, 이를 욜로(YOLO) 모델의 바운딩 박스(bounding box)로 라벨링하는 방법을 제안하였다(Fig. 5). 이는 영역 분할 라벨링 기법보다 데이터 획득이 용이하여 경량화 시스템 구성을 가능하게 한다.
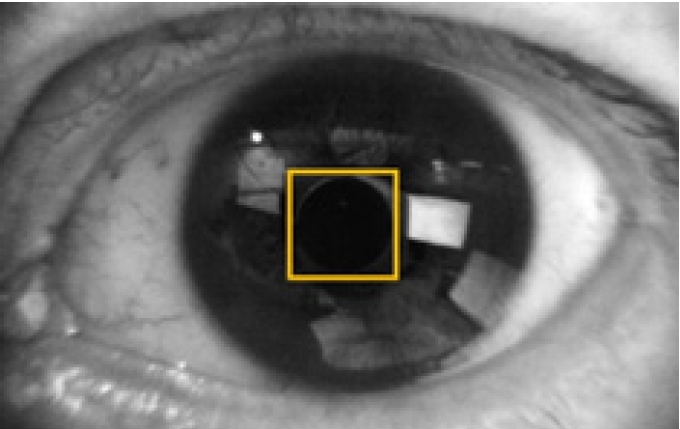
Bounding box labeling of pupil
제안된 방법은 동공 자체를 검출 대상으로 설정함으로써 홍채 중심과 동공 중심 간의 불일치로 인한 정렬 오차를 줄일 수 있으므로 안저 영상 획득 장치의 광축 정렬 목적에 더 적합한 접근법이라 할 수 있다.
본 연구에서 사용한 인공지능은 실시간 제어용 경량 모델인 YOLOv8n이다. 검출 대상이 단일 객체이고 검출 결과가 실시간 구동 제어에 사용되므로 정확도와 추론 속도를 고려하였다.
YOLOv8n에 의해 검출된 동공 중심 좌표는 바운딩 박스의 중심으로 정의하였다. YOLOv8n의 추론 결과는 식 (1)과 같이 바운딩 박스의 모서리 좌표로 주어진다.
| (1) |
이때, 바운딩 박스의 중심 좌표를 식 (2)와 같이 정의하였다.
| (2) |
영상의 중심을 사전에 정의된 광축 기준 좌표(xr, yr)라 하여 검출된 동공 중심 오차를 식 (3)과 같이 정의하였다.
| (3) |
검출된 동공 중심 오차는 PID 제어기의 입력으로 사용하였다. PID 제어 이득은 지글러-니콜스 튜닝법(Ziegler-Nichols tuning rule)으로 초기값을 설정한 후, 실험적으로 미세 조정하였다.
3.2 YOLOv8n 학습 데이터 구성
YOLO 계열 모델은 대규모 영상 데이터셋을 기반으로 사전 학습된 객체 검출 모델로서, 다양한 영상 조건에서 물체의 위치와 크기를 추정할 수 있는 일반화된 특징 추출 능력을 갖고 있다. 본 연구에서는 이러한 YOLOv8n 모델을 질병 진단이나 복잡한 다중 객체 인식이 아닌, 전안부 영상 내 단일 객체인 동공 검출 목적으로 사용하였다. 또한 본 시스템의 적용 대상은 일정한 촬영 거리, 제한된 조명 조건, 고정된 광학계에서 획득되는 전안부 영상으로 한정되므로 데이터 도메인(data domain)의 범위가 비교적 좁다. 따라서 대규모 데이터셋을 구축하지 않아도 본 시스템의 촬영 조건에 맞는 제한된 범위의 학습 데이터만으로도 동공 중심 추정 기능을 구현할 수 있을 것으로 판단하였다.
본 연구에서 사용한 데이터셋은 자체 구축한 실험 장치로 획득한 전안부 영상 200장과 캐글(Kaggle) 공개 데이터셋에서 수집한 전안부 영상 400장으로 구성하였다. 전체 600장의 영상은 학습, 검증 및 시험 데이터로 각각 400장, 100장, 100장으로 분할하였다(Table 2). 학습 데이터는 좌안과 우안의 구별을 두지 않았다. 자체 획득 데이터는 본 연구에서 구성한 광학계 및 촬영 조건을 반영하기 위해 사용하였고, 캐글 데이터는 다양한 피험자에 따른 전안부 형상 및 동공 형태의 변화를 학습에 반영하기 위해 사용하였다. 이와 같은 데이터 구성을 통해 특정 촬영 환경에 대한 모델 편향을 줄이고, 동공 검출 모델의 적용 가능성을 높이고자 하였다.
Dataset configuration for YOLOv8n training
본 연구에서는 학습 데이터 수의 제한으로 인한 과적합을 완화하기 위해 온라인 데이터 증강을 적용하였다. 데이터 증강은 실제 촬영 과정에서 발생 가능한 머리 기울어짐과 눈 위치 변화를 반영하기 위해 회전 및 평행 이동으로 제한하였다. 회전 증강은 ±10o 범위, 평행 이동은 영상 크기의 ±5% 범위에서 무작위로 적용하였다.
3.3 YOLOv8n 학습 결과
Fig. 6은 YOLOv8n 모델의 학습 결과를 나타낸다. 학습이 진행됨에 따라 학습 손실과 검증 손실은 전반적으로 감소하였고, 학습 후반부에서는 검증 손실과 mAP50 및 mAP50-95가 수렴하는 경향을 보였다. 학습된 모델을 시험 데이터셋으로 평가한 결과는 Table 3과 같으며, 본 실험 조건에서 전안부 영상 내 동공 영역을 안정적으로 검출할 수 있음을 확인하였다. 이러한 결과는 본 연구의 검출 대상이 전안부 영상 내 단일 객체인 동공으로 한정되어 있고, 촬영 조건이 비교적 제한된 조건에서 구성된 데이터셋을 사용하였기 때문으로 판단된다.
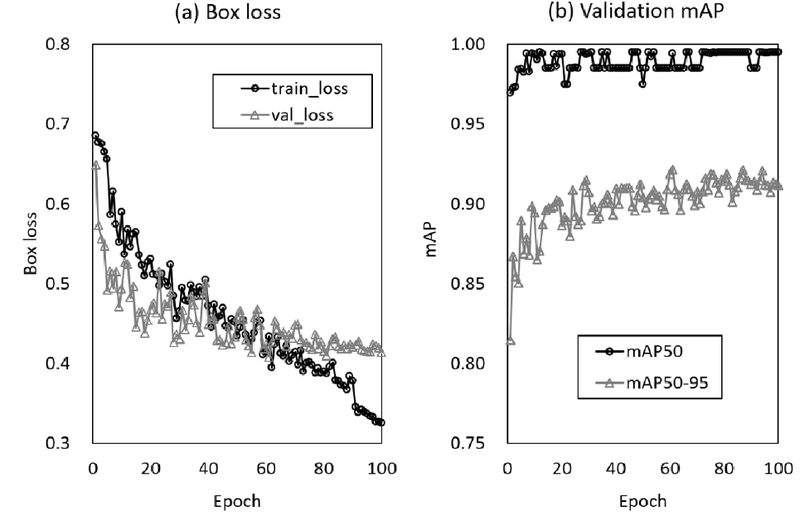
Training curves of the proposed pupil detection model
Test performance of the trained YOLOv8n model
4. 안저 자동 초점 알고리즘
4.1 초점 평가 지표
본 연구에서 테넨그라드 지표, 라플라시안 지표, 고주파 에너지 지표 및 타무라 지표 등 4개의 영상 평가 지표를 비교하였다.
테넨그라드 지표는 수평 및 수직 방향의 소벨 기울기 연산자(Gx(x,y), Gy(x,y))를 이용하여 식 (4)와 같이 표현된다[10, 11].
| (4) |
라플라시안 지표는 입력 영상 화소값(I(x,y))의 라플라시안 응답(∇2I(x,y))을 이용하여 식 (5)와 같이 표현된다[10, 11].
| (5) |
고주파 에너지 지표는 2차원 푸리에 변환 후, 고주파 영역(ΩH)의 값을 이용하여 식 (6)과 같이 표현된다[10].
| (6) |
마지막으로 타무라 지표는 영상 화소의 4차 중심 모멘트(µ4)와 표준편차(σ)를 이용하여 식 (7)과 같이 표현된다[12].
| (7) |
4.2 3점 이동 평균법의 적용
Fig. 7은 적외선 조명 및 가시광 조명 조건에서 모터 위치에 따른 초점 평가 지표의 변화를 나타낸다. 두 조명 조건에서 초점 평가값은 최적 초점 위치 부근에서 증가한 후 다시 감소하는 단봉형 경향을 보였다. 그러나 조명 조건의 차이와 영상 획득 과정에서 발생하는 노이즈의 영향으로 초점 평가 곡선에는 국부적인 변동이 나타났다. 이로 인해 단일 측정점의 평가값만을 이용하여 초점 위치를 결정하면 오판정을 유발할 수 있으므로 본 연구에서는 초점 평가 곡선에 3점 이동 평균을 적용하여 초점 위치를 추정하였다.
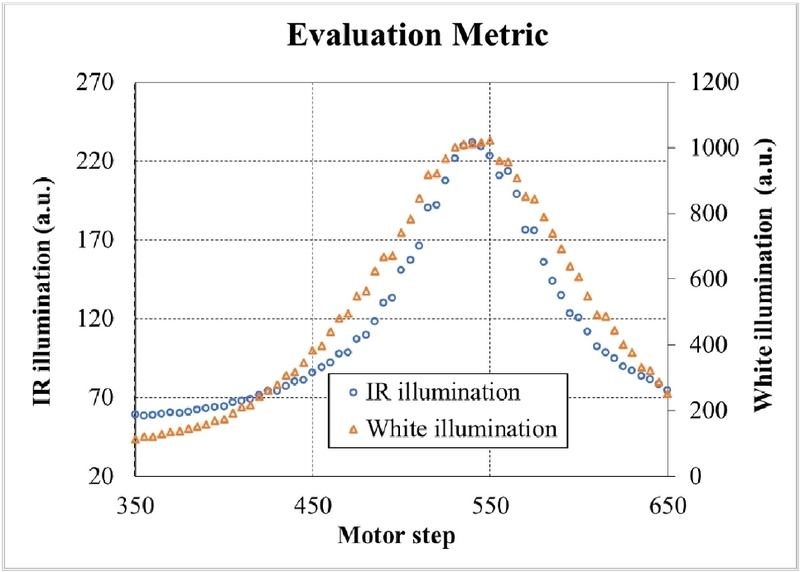
Example of focus evaluation curve under IR and white illumination
모터 스텝 zt에서 측정된 초점 평가 지표를 Ft라 할 때, 본 연구에서는 현재 시점의 Ft와 이전 두 시점의 Ft-1 및 Ft-2를 이용하여 3점 이동 평균을 다음과 같이 정의하였다.
| (8) |
이 과정은 국부적인 평가값 변동을 완화하고 초점 평가 곡선의 추세를 안정화한다.
스텝 모터는 마이크로 스텝 구동을 통해 정밀한 초점 위치 제어가 가능하지만, 구동 간격을 지나치게 작게 설정하면 초점 탐색 시간이 증가하여 실용성이 저하된다. 이에 본 연구에서는 초점 탐색 정밀도와 탐색 시간의 균형을 고려하여 모터 구동 간격을 실험적으로 검토하여 5 스텝으로 설정하였다.
4.3 적외선 조명 기반 자동 초점 탐색 및 가시광 영상 획득
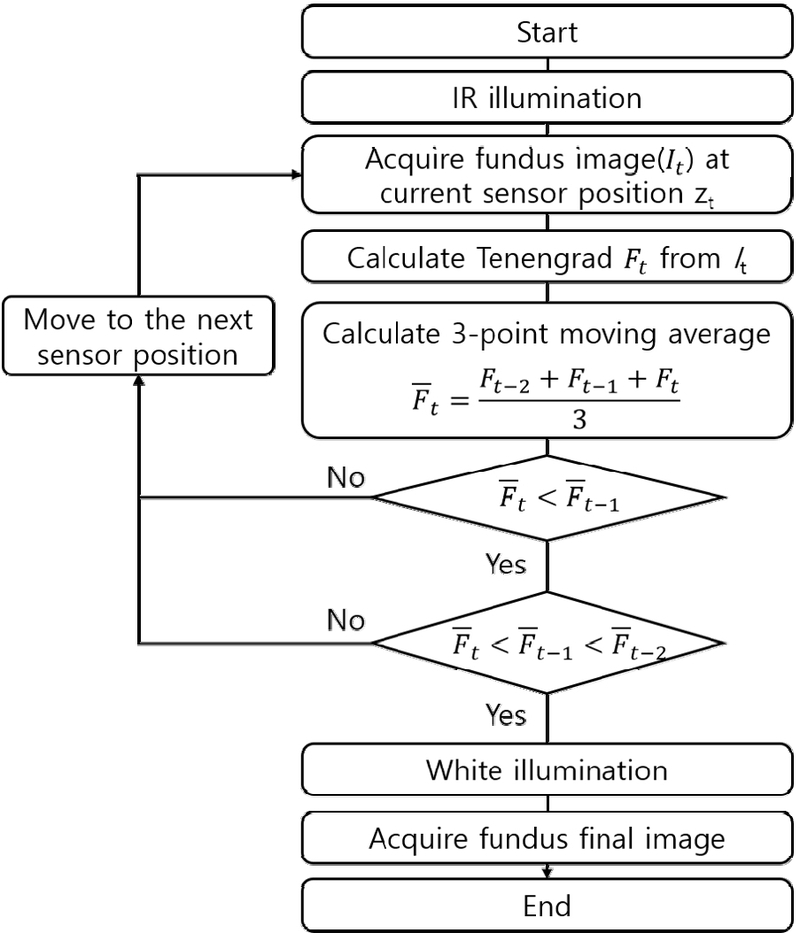
안저 자동 초점 과정에서는 사용자 피로와 안전성을 고려하여 연속적인 가시광 조명 사용이 제한된다. 이에 본 연구에서는 적외선 조명 조건에서 초점 탐색을 수행한 후, 탐색 종료 위치에서 가시광 플래시를 이용하여 최종 안저 영상을 획득하는 개루프 제어 방식을 적용하였다. Fig. 7에서 확인할 수 있듯이 적외선 조명과 가시광 조명 조건의 최적 초점 위치는 광학적 특성 차이로 인해 서로 다르게 나타난다. 본 연구에서는 적외선 초점 위치를 먼저 통과한 뒤 가시광 초점 위치가 형성되도록 구동 방향을 설정하였다. 역방향 구동이 없으므로 1축 정밀 구동부의 기어 구조에서 기계적 유격(backlash)을 피할 수 있도록 하였다.
초점 탐색에는 후행 3점 이동 평균을 적용하였으므로, 최적점 통과 여부는 실제 최적 위치를 지난 이후에 판정된다. 또한 국부적 변동에 의한 오검출을 줄이기 위해 이동 평균값이 2회 연속 감소하는 조건을 탐색 종료 조건으로 설정하였다. 따라서 최종 촬영 시점에 가시광 최적 초점 위치를 지나게 된다. 본 연구에서는 초점 평가 지표를 분석하여 가시광 영상의 열화 수준을 정량화하였다.
5. 실험 및 결과
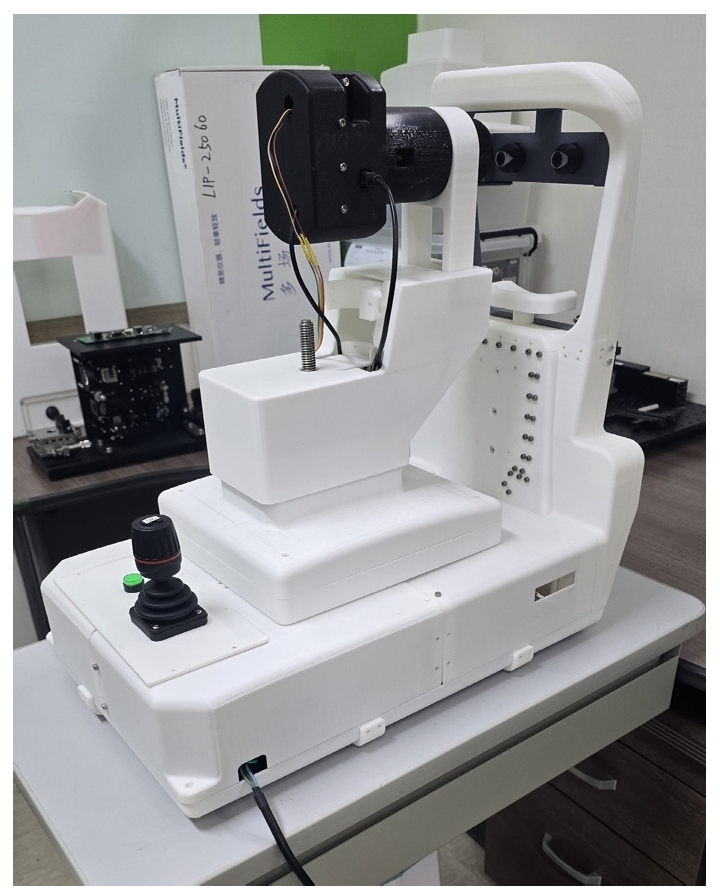
본 연구에서 제안한 동공 자동 추적 방법과 자동 초점 알고리즘의 성능을 검증하기 위해 Fig. 8과 같이 실험 장치를 구성하였다.
Experimental setup for automated fundus image acquisition
5.1 동공 중심 자동 추적
본 연구에서 개발한 시스템의 동공 자동 추적 성능은 제어 속도와 광축 정렬 오차를 기준으로 평가하였다.
사용된 카메라 센서의 영상 획득 속도는 30 fps이나, 영상 전송, YOLOv8n 추론 및 제어 명령 처리 시간을 포함한 전체 제어 루프의 동작 속도는 15 fps로 측정되었다. 이는 66.7 ms의 제어 주기에 해당하며 광축 정렬 제어에 적용이 가능한 수준임을 확인하였다.
동공 위치 검출 및 위치 제어는 식 (9)와 같이 10 픽셀 이하에서 제어 종료 조건으로 설정하였다.
| (9) |
식 (9)는 YOLOv8n으로 검출된 동공 중심 좌표를 기준으로 한 제어 종료 조건이다. 따라서 실제 동공 중심 기준의 정렬 오차에는 YOLOv8n의 중심 검출 오차가 함께 반영될 수 있다. Table 3에서 YOLOv8n의 중심 검출 오차는 평균 6.0 픽셀, 표준편차는 5.9 픽셀로 나타났다. 오차의 평균과 1 표준편차를 고려하면, 실제 동공 중심 정렬 오차는 약 22 픽셀 수준으로 추정된다. 본 시스템에서 전안부 영상의 동공면에서의 환산 스케일은 실험적 보정을 통해 약 5.5 µm/px로 산정되었다. 따라서 22 픽셀의 영상 좌표 오차는 동공면 기준 약 121 µm에 해당하며, 본 연구의 목표인 200 µm 이내를 만족한다.
5.2 자동 초점 평가 지표 비교
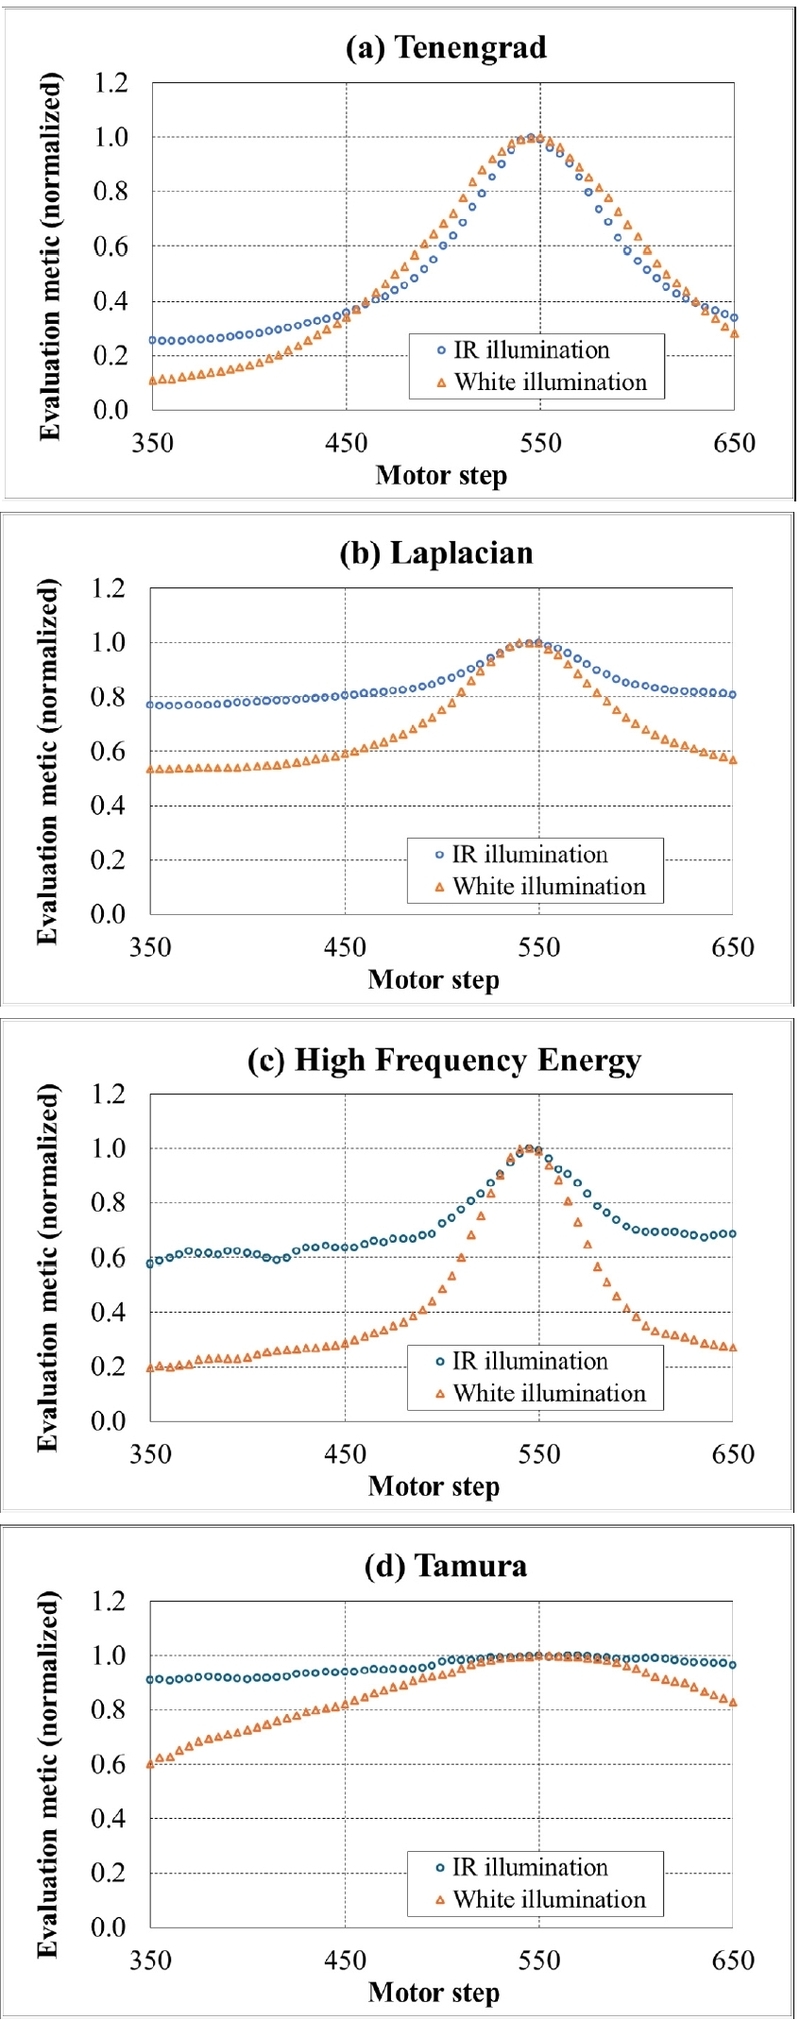
자동 초점 평가 지표 비교 실험에서는 1축 정밀 구동부로 센서의 위치를 변화시키면서 적외선 조명 및 가시광 조명 조건의 안저 영상을 획득하고, 각 영상에 대해 4.1절에서 제시한 4개의 초점 평가 지표를 계산하였다. Fig. 9는 테넨그라드, 라플라시안, 고주파 에너지 및 타무라 지표에 3점 이동 평균을 적용한 후, 각 지표의 최댓값을 기준으로 정규화한 결과를 나타낸다.
Comparison of auto-focus evaluation metrics (Normalized by maximum value)
측정된 초점 평가 지표들은 대체로 최적 초점 위치 부근에서 최댓값을 갖고, 최적 위치를 지난 이후 감소하는 단봉형 곡선의 경향을 보였다. 테넨그라드 지표와 라플라시안 지표는 영상 내 경계 성분의 선명도 변화에 민감하게 반응한 것으로 보이며, 최적 초점 위치를 기준으로 비교적 안정적인 증가 및 감소 경향을 나타냈다. 그러나 라플라시안 지표는 초점 이탈 구간의 평가값이 상대적으로 높게 유지되어 최댓값과 배경값 사이의 대비가 낮게 나타났다.
고주파 에너지 지표는 가시광 조명 조건에서는 최적 초점 위치 부근에서 뚜렷한 최댓값을 보였으나, 적외선 조명 조건에서는 국부적인 변동이 나타났다. 이는 고주파 에너지 지표가 영상의 경계 성분뿐만 아니라 노이즈와 조명 변화에 의한 고주파 성분에도 민감하게 반응하기 때문으로 판단된다.
타무라 지표의 경우 적외선 조명 조건에서 초점 위치에 따른 평가값 변화가 완만하여, 최적 초점 위치를 명확히 판정하기 어려운 경향을 보였다.
본 연구에서는 Fig. 9의 결과를 바탕으로 최적 초점 위치 주변에서의 단봉성, 최댓값 위치의 명확성, 조명 조건 변화에 대한 일관성 및 노이즈 안정성을 고려하여 테넨그라드 지표가 본 시스템의 자동 초점 평가 지표로 가장 적합하다고 판단하였다.
5.3 안저 자동 초점 알고리즘의 적용
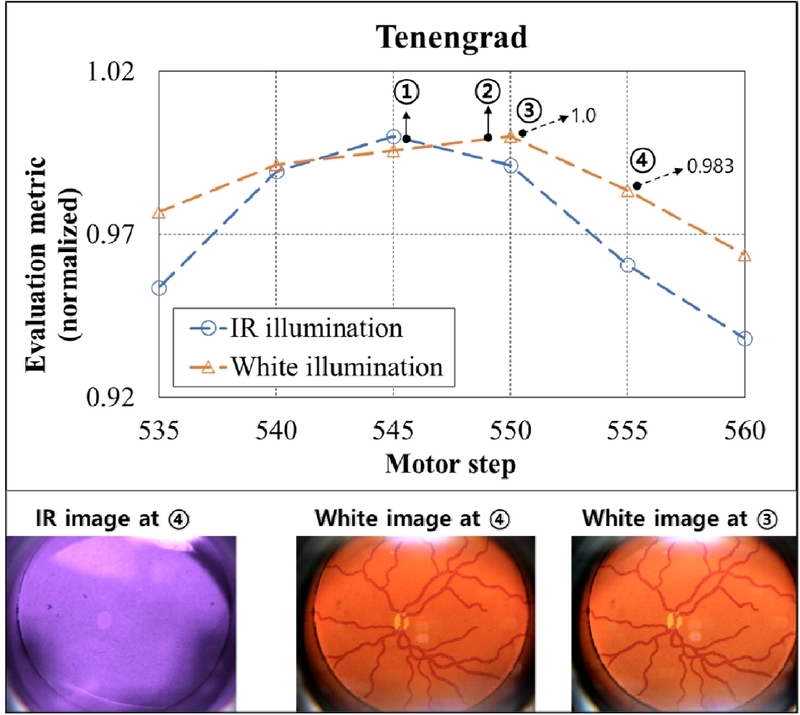
Fig. 10은 모델 아이를 이용하여 수행한 자동 초점 검증 실험에서 테넨그라드 지표의 최댓값 부근을 확대하여 나타낸 것이다. 본 검증 실험에서는 센서 위치에 따른 적외선 조명 조건과 가시광 조명 조건의 초점 평가 지표를 비교하기 위해, 각 위치에서 적외선 영상과 가시광 영상을 함께 획득하였다.
Verification of IR-based autofocus and white-light fundus image acquisition
Fig. 10의 ①은 적외선 조명 곡선에서의 최적 초점 위치이다. 적외선 영상에 대해 후행 3점 이동 평균을 적용한 후, 이차 보간법으로 추정한 결과, 545.3 스텝에서 평가 지표 최댓값이 나타났다.
Fig. 10의 ②는 가시광 조명 곡선에서 이차 보간법으로 추정한 최적 초점 위치이며, 548.5 스텝에서 최대 지표가 확인되었다.
Fig. 10의 ③은 가시광 초점 평가 지표가 최대이며 이차 보간법으로 계산된 최적 위치 ②를 지난 실측 위치이다.
Fig. 10의 ④는 제안된 자동 초점 알고리즘에 따라 최종적으로 가시광 영상이 획득된 위치이다. 테넨그라드 평가값의 후행 3점 이동 평균이 2회 연속 감소하면 최적 초점 위치를 통과한 것으로 판단하여 탐색을 종료하였다. 본 실험에서는 555 스텝에서 해당 조건이 만족되었으며, 이 위치에서 가시광 플래시를 조사하여 최종 안저 영상을 획득하였다.
한편, ④ 지점에서의 가시광 영상의 정규화된 초점 평가 지표는 약 0.983으로 나타났으며, 이는 가시광 조건의 최대 초점 위치 대비 약 1.7%의 지표 열화에 해당한다. Fig. 10의 ③ 지점과 ④ 지점의 영상을 육안으로 비교한 결과, 두 영상 간의 품질 차이는 크지 않은 것으로 판단된다. 제안한 자동 초점 알고리즘은 Fig. 11에 나타내었다.
Flowchart of the proposed fundus autofocus algorithm
6. 고 찰
6.1 동공 중심 자동 추적의 한계와 개선 방향
본 연구에서 적용한 YOLOv8n은 단일 객체인 동공을 검출하고 그 중심 좌표를 구동 제어에 사용하는 본 연구의 목적에 적합하였다. 다만 본 연구에서 사용한 학습 영상의 수와 촬영 조건은 제한적이다. 실제 인체 전안부 영상에서는 눈꺼풀 가림, 각막 반사, 조명 변화, 동공 크기 변화 및 카메라와 눈의 상대 각도에 의해 바운딩 박스 중심과 실제 동공 중심 사이에 차이가 발생할 수 있다. 따라서 향후에는 다양한 사용자 조건과 촬영 환경을 포함하는 데이터셋을 확장하고, 부분 가림 및 반사광 조건에서도 안정적으로 동공 중심을 추정할 수 있는 검출 방법의 개선이 필요하다.
6.2 안저부 자동 초점 방식의 한계와 확장 가능성
본 연구의 자동 초점 방식은 적외선 조명에서 초점 위치를 탐색한 후, 가시광 플래시로 최종 안저 영상을 획득하는 개루프 제어 구조이다. 이 방식은 별도의 초점 피드백 센서를 추가하지 않아도 되므로 시스템 구성이 단순하고 경량화 설계 방향과 부합한다. 그러나 피검자 안구의 굴절력, 동공 크기 및 안구 지름이 달라질 경우 적외선 조명과 가시광 조명에서의 최적 초점 위치 관계가 변할 수 있다. 이를 보완하기 위해 조동 Z축 이동 과정에서 초점 평가 지표를 1차적으로 측정하여 정밀 구동부의 탐색 범위를 제한하거나, 사용자 조건에 따른 보정 절차를 추가하는 방법을 검토할 수 있다. 또한 탐색 시간을 줄이기 위해 스텝 간격을 증가시키면 최적점 통과 후 촬영 위치가 멀어져 영상 열화가 증가할 수 있으므로, 탐색 시간과 초점 정확도 사이의 균형 설정이 필요하다. 복수의 초점 평가 지표를 결합하는 방법도 안저 패턴 변화에 대한 초점 판정의 강건성을 높이는 대안이 될 수 있다.
6.3 모델 아이 기반 실험의 의미와 한계
본 연구는 실험의 안전성과 반복성을 고려하여 모델 아이를 사용하였다. 모델 아이는 고정된 광학 조건과 안저 패턴을 제공하므로 동공 추적 및 자동 초점 알고리즘의 기초 성능을 비교·검증하는 데 유용하다. 그러나 실제 인체 안구의 굴절 조건, 매질 특성, 반사 특성 및 동공 크기 변화를 충분히 재현하지 못하므로 초점 평가 곡선의 민감도는 실제 안구 조건과 차이가 있을 수 있다. 또한 단일 안저 패턴만으로는 다양한 질환, 혈관 구조 및 망막 배경 변화에 대한 알고리즘의 강건성을 평가하기 어렵다. 따라서 향후에는 다양한 안저 패턴을 교체할 수 있는 고도화된 모델 아이와 실제 인체 영상 기반의 추가 검증이 필요하다.
7. 결 론
본 연구에서는 원격 진료 및 조기 안과 질환 스크리닝 환경에서 활용이 가능한 경량 안저 영상 획득 시스템을 목표로, 동공 위치 자동 추적 방법 및 안저 자동 초점 알고리즘을 제안하였다.
동공 중심 자동 추적 연구에서는 YOLOv8n 기반 객체 검출 모델을 적용하였고, 바운딩 박스의 중심을 동공 중심 좌표로 정의하였다. 시스템 제어 속도는 15 fps를 달성하였으며, 광축 정렬 오차는 22 픽셀, 121 µm 수준으로 추정되어, 설정한 광축 정렬 오차 목표인 200 µm 이내를 만족하였다. 이는 원격 진료용 경량 안저카메라에서 촬영자의 수동 정렬 부담 완화 가능성을 보여준다.
안저 자동 초점 알고리즘 연구에서는 테넨그라드, 라플라시안, 고주파 에너지 및 타무라 지표를 비교하였으며, 단봉성, 최댓값 위치의 명확성, 조명 조건 변화에 대한 일관성 및 노이즈 안정성을 고려하여 테넨그라드 지표를 초점 평가 지표로 선정하였다. 제안한 자동 초점 알고리즘은 적외선 조명 조건에서 테넨그라드 지표를 계산하고, 후행 3점 이동 평균값이 2회 연속 감소하는 지점을 탐색 종료 조건으로 설정하였다. 모델 아이 기반 실험 결과, 최종 촬영 위치에서의 가시광 초점 평가값은 최적 조건 대비 약 1.7%의 지표 열화를 보였으나 최적 초점 위치에서 획득한 영상과 비교하여 육안상 큰 차이가 없는 수준의 초점 품질을 보였다.
이상의 결과는 제안한 동공 중심 자동 추적 및 적외선 기반 개루프 자동 초점 방식이 모델 아이 조건에서 실용적인 수준의 안저 영상 획득 성능을 제공할 수 있음을 보여준다.
Acknowledgments
본 연구는 ㈜위키옵틱스의 협력과 정부(과학기술정보통신부, 산업통상부)의 재원으로 한국산업기술진흥협회 및 한국산업기술진흥원의 지원을 받아 수행된 연구이다. (KOITA 20260002-85, KOITA-20260002-35, RS-2024-00409639 (2026년 산업혁신인재성장지원사업)).
References
- ZEISS, n.d., viewed 16 Jun. 2026, CLARUS 700, <https://www.zeiss.com/meditec/en/products/retinal-cameras/clarus-700.html, >.
-
Jin, K., Lu, H., Su, Z., Cheng, C., Ye, J., Qian, D., 2017, Telemedicine Screening of Retinal Diseases with a Handheld Portable Non-mydriatic Fundus Camera, BMC Ophthalmol., 17 89.
[https://doi.org/10.1186/s12886-017-0484-5]

-
Conde, T. P., Robinson, L., Vora, P., Ware, S. L., Stromberg, A., Bastos de Carvalho, A., 2023, Effectiveness of Telemedicine Diabetic Retinopathy Screening in the USA: A Protocol for Systematic Review and Meta-analysis, Syst. Rev., 12:1 48.
[https://doi.org/10.1186/s13643-023-02201-9]
-
Larumbe-Bergera, A., Garde, G., Porta, S., Cabeza, R., Villanueva, A., 2021, Accurate Pupil Center Detection in Off-the-Shelf Eye Tracking Systems Using Convolutional Neural Networks, Sensors, 21:20 6847.
[https://doi.org/10.3390/s21206847]
-
Kurdthongmee, W., Kurdthongmee, P., Suwannarat, K., Kiplagat, J. K., 2022, A YOLO Detector Providing Fast and Accurate Pupil Center Estimation using Regions Surrounding a Pupil, Emerg. Sci. J., 6:5 985-997.
[https://doi.org/10.28991/ESJ-2022-06-05-05]
-
Akinlar, C., Kucukkartal, H. K., Topal, C., 2022, Accurate CNN-based Pupil Segmentation with an Ellipse Fit Error Regularization Term, Expert Systems with Applications, 188 116004.
[https://doi.org/10.1016/j.eswa.2021.116004]
-
Gwon, S. Y., Cho, C. W., Lee, W. O., Lee, H. C., Park, K. R., Lee, H. K., Cha, J., 2012, Comparative Performance Evaluations of Eye Detection Algorithm, Journal of Korea Multimedia Society, 15:6 722-730.
[https://doi.org/10.9717/kmms.2012.15.6.722]
-
Ding, H., Wang, F., 2025, Research and Engineering Implementation of Automatic Fundus Photography Algorithm for Ultra-Wide Angle Confocal Laser Fundus Scanning System, ICBB 2025, BIO Web Conf., 174, 03014.
[https://doi.org/10.1051/bioconf/202517403014]
- Yang, Y., Thompson, K., Burns, S. A., 2002, Pupil Location under Mesopic, Photopic, and Pharmacologically Dilated Conditions, Investigative Ophthalmology & Visual Science, 43:7 2508-2512.
-
Piao, W., Han, Y., Hu, L., Wang, C., 2025, Quantitative Evaluation of Focus Measure Operators in Optical Microscopy, Sensors, 25:10 3144.
[https://doi.org/10.3390/s25103144]
-
Pertuz, S., Puig, D., Garcia, M. A., 2013, Analysis of Focus Measure Operators for Shape-from-Focus, Pattern Recognition, 46:5 1415-1432.
[https://doi.org/10.1016/j.patcog.2012.11.011]
-
Tamura, H., Mori, S., Yamawaki, T., 1978, Textural Features Corresponding to Visual Perception, IEEE Transactions on Systems, Man, and Cybernetics, 8:6 460-473.
[https://doi.org/10.1109/TSMC.1978.4309999]
- HEINE, n.d., viewed 16 Jun. 2026, HEINE Skia / Retinoscope Trainer, <https://www.heine.com/en/products/opthalmic-instruments/accessories-for-indirect-ophthalmoscopes, >.
Doctoral Student in the Department of IT Semiconductor Convergence Engineering, Tech University of Korea. His research interests include optical imaging systems, with a particular focus on digital holography.
E-mail: yongsang.kim@tukorea.ac.kr
Master’s Student in the Department of IT Semiconductor Convergence Engineering, Tech University of Korea. His research interests include mechanical system control.
E-mail: whalswns6972@tukorea.ac.kr
Professor in the Department of Mechatronics Engineering, Tech University of Korea. His research interests include design and control for high performance mechatronics and new patterning process and systems.
E-mail: khkim12@tukorea.ac.kr